PID-säätimen opas rakennusautomaatioon
PID-säädin on yksi rakennusautomaation perusrakenteista. Sitä käytetään, kun järjestelmässä on mitattu arvo, tavoitearvo ja toimilaite, jolla prosessiin voidaan vaikuttaa. Tyypillisiä esimerkkejä ovat tuloilman lämpötilan säätö lämmitys- tai jäähdytysventtiilillä, kanavapaineen säätö taajuusmuuttajaohjatulla puhaltimella, lämmitysveden lämpötilan säätö venttiilillä sekä huonelämpötilan säätö moduloivalla tai pulssitetulla lämmityslähdöllä.
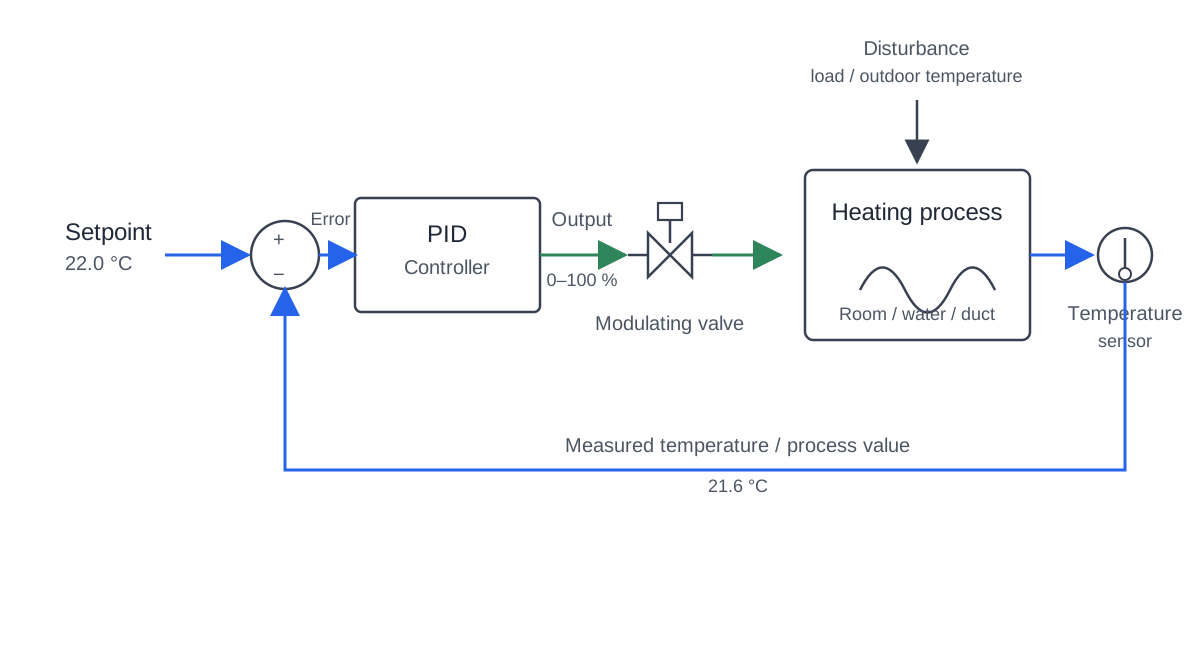
PID-säädön perusidea on yksinkertainen, vaikka termit saavat sen helposti näyttämään monimutkaiselta. Säädin vertaa asetusarvoa mitattuun arvoon, laskee niiden välisen eron ja muuttaa lähtöään niin, että mittaus liikkuu kohti asetusarvoa. PID-säädön hyöty on siinä, että se voi tehdä tämän jatkuvasti kuormituksen muuttuessa. Lämmitysventtiili voi siis asettua esimerkiksi 18, 47 tai 83 prosenttiin sen sijaan, että se olisi aina täysin auki tai täysin kiinni.
Käytännössä vaikeinta ei ole ymmärtää, että säätimen pitäisi lisätä tai vähentää lähtöä. Vaikeampi kysymys on, kuinka voimakkaasti sen pitäisi reagoida, kuinka nopeasti pysyvä säätöpoikkeama pitäisi poistaa, kuinka paljon muutosnopeuteen pitäisi reagoida ja miten viritystä pitää muuttaa, kun fyysinen prosessi on nopeampi, hitaampi tai siinä on enemmän viivettä. Kanavapaineen säätöön hyvin sopivat PI-arvot voivat olla täysin väärät huonelämpötilan säätöön.
Tässä oppaassa PID-säätöä käsitellään rakennusautomaation käyttöönoton ja ohjelmoinnin näkökulmasta. Ensin tarkastellaan itse prosessin käyttäytymistä ja sen jälkeen P-, I- ja D-osia, suhteellista aluetta, 1/P, 1/I ja 1/D -kerroinmuotoja, lähtörajoja, integraalin windup-ilmiötä, laskentaväliä, pulssilähtöjä ja käytännön viritystä. Interaktiivisissa esimerkeissä käytetään yksinkertaistettuja prosessimalleja, jotta jokaisen parametrin vaikutuksen näkee suoraan.
PID-parametrien nimet eivät ole standardoituja eri säädinvalmistajien välillä. P voi tarkoittaa yhdessä säätimessä suhteellista vahvistusta ja toisessa suhteellista aluetta. I voi tarkoittaa integraalivahvistusta, integraaliaikaa tai integraalijakajaa. D voi tarkoittaa derivaatan vahvistusta, derivaatta-aikaa tai muuta toteutuskohtaista arvoa. Tarkista aina yhtälö, yksiköt ja kyseisen säätimen dokumentaatio ennen kuin kopioit viritysarvoja järjestelmästä toiseen.
Ensimmäinen simulaattori käynnistyy tarkoituksella liian aggressiivisella PI-virityksellä. Muuta suhteellista aluetta ja integraaliaikaa niin, että veden lämpötila saavuttaa asetusarvon ilman suurta ylitystä tai jatkuvaa värähtelyä. Lisää kuormitushäiriö sen jälkeen, kun säätö on ehtinyt asettua, ja seuraa palautuuko säädin hallitusti. Parametrinäkymän voi myös vaihtaa suhteellisesta alueesta ja aika-arvoista simulaattorin käyttämiin matemaattisesti vastaaviin käänteiskertoimiin.
1. Miksi PID-säätöä käytetään
Yksinkertainen termostaatti voi ohjata prosessia kytkemällä lähdön päälle, kun mittaus on asetusarvon alapuolella, ja pois päältä, kun mittaus on asetusarvon yläpuolella. Tätä kutsutaan usein kaksipistesäädöksi tai on/off-säädöksi. Se toimii hyvin, kun prosessi kestää toistuvan lämpötilavaihtelun ja toimilaite on tarkoitettu kytkettäväksi. Tavallinen jääkaappi on selkeä esimerkki. Kompressorin ei tarvitse käydä täsmälleen 37,4 prosentin teholla, jotta lämpötila pysyy riittävän lähellä tavoitetta.
Monet rakennusautomaation prosessit hyötyvät tasaisemmasta säädöstä. Jos tuloilman lämpötilasäädin avaisi lämmitysventtiilin kokonaan aina lämpötilan ollessa hieman liian matala ja sulkisi sen kokonaan lämpötilan ollessa hieman liian korkea, tuloilman lämpötila liikkuisi jatkuvasti asetusarvon ympärillä ja venttiili tekisi tarpeettomia täysiä liikkeitä. Samalla tavalla ohjattu taajuusmuuttajapuhallin kiihdyttäisi ja hidastaisi jatkuvasti sen sijaan, että se löytäisi kanavapaineen ylläpitämiseen tarvittavan nopeuden.
PI- tai PID-säädin voi antaa minkä tahansa lähtöarvon sille määritellyllä alueella. Jos prosessi tarvitsee nykyisellä kuormalla 43 prosentin venttiiliasennon pitääkseen veden lämpötilan 60 °C:ssa, säädin voi jäädä lähelle 43 prosenttia. Jos kuormitus kasvaa ja tarvitaan 57 prosenttia, säädin siirtyy kohti uutta käyttöpistettä. Lähtöä säädetään siis jatkuvasti mitatun poikkeaman ja prosessin aiemman käyttäytymisen perusteella.
Tavoitteena ei ole ainoastaan saada mittaus käymään kerran asetusarvossa. Hyvän säätöpiirin pitäisi yleensä saavuttaa asetusarvo kohtuullisessa ajassa, korjata normaalit häiriöt, välttää jatkuva värähtely, vähentää turhaa toimilaitteen liikettä ja pysyä vakaana eri käyttötilanteissa. Hyvä viritys on siksi aina kompromissi nopeuden ja vakauden välillä.
PID-säätöä käytetään LVI- ja rakennusautomaatiossa esimerkiksi tuloilman lämpötilaan, lämmitys- ja jäähdytysveden lämpötilaan, kanavapaineeseen, paine-eroon, tilapaineeseen, kosteuteen ja moniin muihin jatkuvasti säädettäviin suureisiin. Monet näistä piireistä toteutetaan PI-säätönä täyden PID:n sijaan, koska integraaliosa poistaa pysyvän säätöpoikkeaman ja derivaattaosa on usein tarpeeton hitaissa tai kohinaisissa LVI-mittauksissa.
2. Suljetun säätöpiirin osat
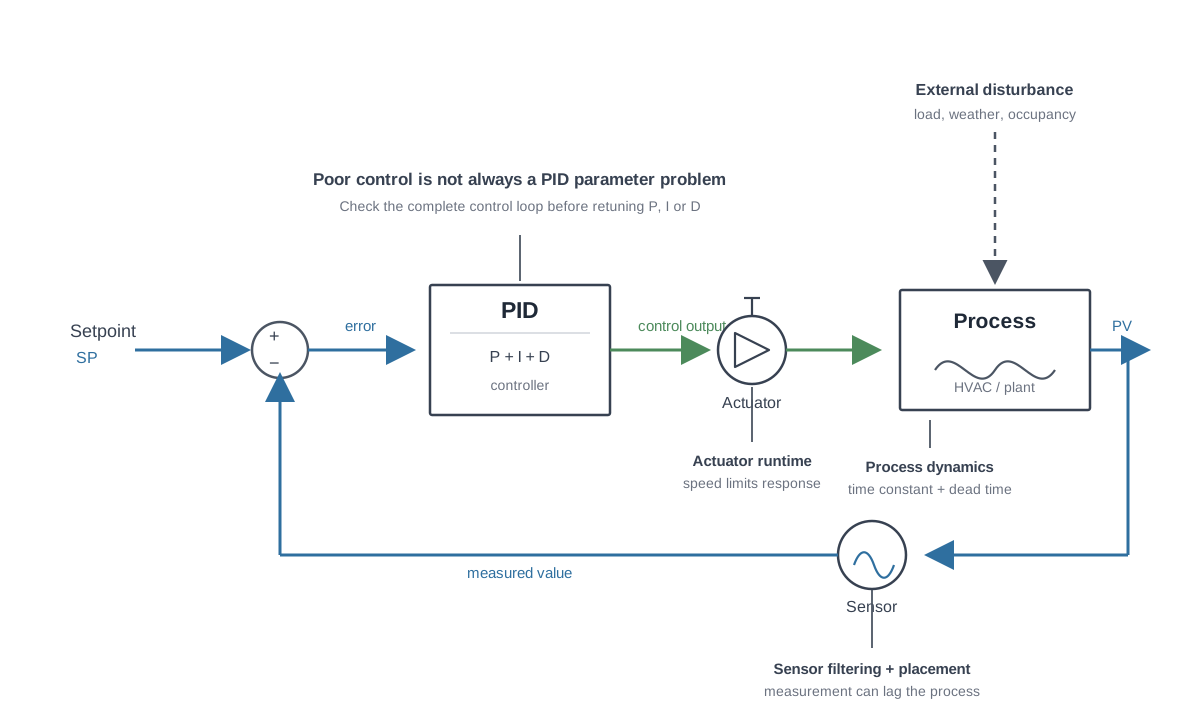
Säädin ei säädä mitään yksin. Se on yksi osa suljettua säätöpiiriä, johon kuuluvat asetusarvo, mittaus, säädin, toimilaite ja fyysinen prosessi. Huonosti toimivaa säätöä tutkittaessa kaikki nämä osat pitää huomioida, koska väärä anturin sijoitus, hidas toimilaite tai ylisuuri venttiili voi tuottaa huonon trendin, vaikka PID-laskenta itsessään olisi täysin oikein.
Yleisiä termejä ovat SP eli setpoint tai asetusarvo, PV eli process value tai mitattu prosessiarvo, error eli asetusarvon ja mittauksen välinen säätöpoikkeama sekä output eli säätimen lähtö. Lämmityssäädössä poikkeama on luontevaa määritellä muodossa SP - PV. Jos asetusarvo on 60 °C ja mittaus 55 °C, poikkeama on +5 K. Säätimen pitää tällöin lisätä lämmitystä. Jos mittaus nousee asetusarvon yläpuolelle, poikkeama muuttuu negatiiviseksi ja lämmitystä pitää vähentää.
Häiriö tarkoittaa muutosta, joka vaikuttaa prosessiin ilman että säädin on sitä käskenyt. Lämmitysvesipiirissä virtaaman kasvu voi lisätä lämmityskuormaa ja vetää säädettävää lämpötilaa alaspäin. Huoneessa avattu ikkuna voi kasvattaa lämpöhäviötä. Kanavapaineen säädössä päätelaitteiden peltien avautuminen voi laskea painetta. Hyvin viritetyn säätöpiirin pitäisi pystyä palautumaan tällaisista häiriöistä ilman epävakautta.
| Termi | Merkitys | Esimerkki |
|---|---|---|
| SP | Asetusarvo | 60 °C |
| PV | Mitattu prosessiarvo | 55 °C |
| Error | SP - PV | +5 K |
| Säätimen lähtö | Pyydetty toimilaiteohjaus | 68% |
| Toimilaite | Prosessiin vaikuttava laite | Lämmitysventtiili |
| Prosessi | Säädettävä fyysinen järjestelmä | Lämmitysvesipiiri |
| Häiriö | Ulkoinen kuormituksen muutos | Virtaaman kasvu |
3. Säätimen toimintasuunnan on oltava oikein ennen viritystä
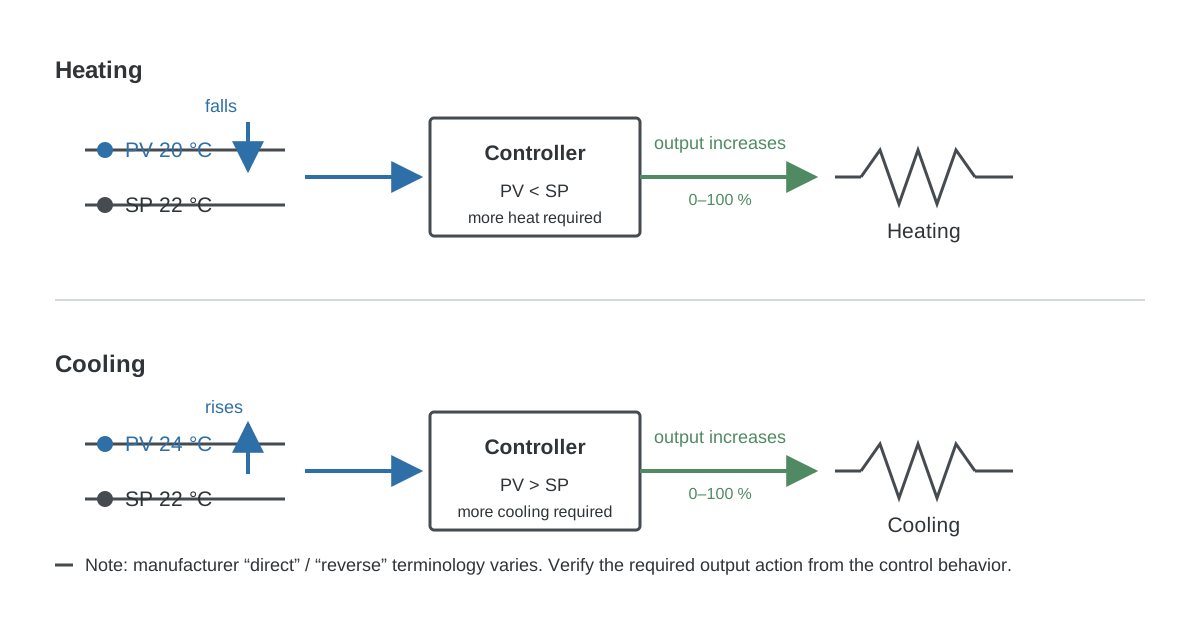
Ennen P-, I- tai D-arvojen virittämistä varmista, että lähtö liikkuu oikeaan suuntaan. Lämmityssäädössä laskeva lämpötila vaatii yleensä enemmän lämmitystehoa. Jäähdytyssäädössä nouseva lämpötila vaatii enemmän jäähdytystä. Painesäädin voi tarvita suuremman puhallinnopeuden, kun mitattu paine laskee. Ohituspellin säätimen suunta voi puolestaan olla päinvastainen riippuen pellin mekaanisesta asennuksesta ja signaalin skaalauksesta.
Valmistajat käyttävät termejä kuten direct acting, reverse acting, heating action, cooling action, positive action ja negative action, mutta nimitykset eivät ole täysin yhtenäisiä tuotteiden välillä. Turvallinen käyttöönoton tapa on jättää nimi hetkeksi sivuun ja tarkistaa fyysinen toiminta. Tee pieni säätöpoikkeama ja varmista, että säätimen lähtö liikkuu suuntaan, joka pienentää tätä poikkeamaa. Jos liian matala lämmitysveden lämpötila saa lämmitysventtiilin sulkeutumaan lisää, mikään P-, I- tai D-viritys ei korjaa säätöä.
4. Suhteellinen säätö: mitä P oikeasti tekee
Suhteellinen osa reagoi poikkeamaan, joka on olemassa juuri nyt. Jos mittaus on kaukana asetusarvosta, suhteellinen vaste on suuri. Jos mittaus on lähellä asetusarvoa, vaste on pieni. Jos mittaus on täsmälleen asetusarvossa, suhteellisen osan vaikutus on nolla, ellei säätimen toteutuksessa käytetä erillistä bias-arvoa tai käyttöpistettä.
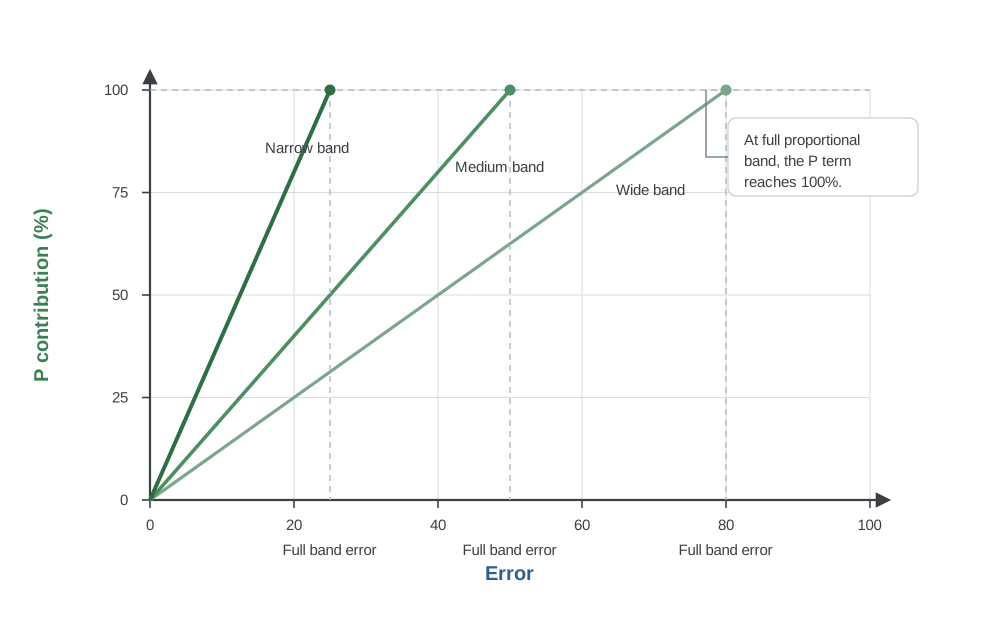
Suhteellista toimintaa kuvataan yleisesti kahdella tavalla. Matemaattisessa säätimessä käytetään usein suhteellista vahvistusta, joka merkitään tavallisesti Kp. Rakennusautomaatiosäätimissä käytetään usein suhteellista aluetta, englanniksi proportional band tai P-band. Ne kuvaavat samaa perussuhdetta vastakkaisista suunnista. Suurempi vahvistus tekee säädöstä voimakkaamman. Suurempi suhteellinen alue tekee säädöstä heikomman.
Kun säätimen lähtö on normalisoitu alueelle 0–100 %, suhteellisen alueen toiminta on helppo hahmottaa:
P-osuus = poikkeama / suhteellinen alue x 100%
Jos suhteellinen alue on 10 K ja poikkeama 2 K, P-osa pyytää 20 prosenttia koko säätimen lähtöalueesta. Jos poikkeama on 5 K, P-osuus on 50 prosenttia. Jos poikkeama saavuttaa 10 K, suhteellinen osuus saavuttaa 100 prosenttia.
Tämä on käytännön merkitys 1/P-ajattelulle. Jos P = 10 K, silloin 1/P = 0,1 1/K. Kun 2 K poikkeama kerrotaan arvolla 0,1 1/K, tulokseksi saadaan 0,2, eli 20 prosenttia normalisoidusta 0–1-lähdöstä. Mitattu ero ei siis suoraan tarkoita samaa prosenttilukua lähtöön. Prosenttiosuus määräytyy sen mukaan, kuinka suuri poikkeama on suhteessa määriteltyyn suhteelliseen alueeseen.
Suhteellisen osan interaktiivinen esimerkki näyttää tämän yhteyden suoraan. Pidä poikkeama muuttumattomana ja pienennä P-aluetta. P-osuus kasvaa, koska sama poikkeama kattaa nyt suuremman osuuden suhteellisesta alueesta. Kun kasvatat P-aluetta, säädin muuttuu vähemmän herkäksi.
4.1 Pienempi P-alue tarkoittaa voimakkaampaa suhteellista toimintaa
Oletetaan 10 K suhteellinen alue. Yhden kelvinin poikkeama on 10 prosenttia alueesta, joten P-osuus on 10 prosenttia. Jos suhteellinen alue pienennetään 5 kelviniin, sama 1 K poikkeama on 20 prosenttia alueesta ja P-osuus kasvaa 20 prosenttiin. Säädin on siis kaksi kertaa aggressiivisempi, vaikka prosessin poikkeama ei muuttunut.
| Poikkeama | P-alue 20 K | P-alue 10 K | P-alue 5 K |
|---|---|---|---|
| 0,5 K | 2,5% | 5% | 10% |
| 1 K | 5% | 10% | 20% |
| 2 K | 10% | 20% | 40% |
| 5 K | 25% | 50% | 100% |
Tämä käänteinen suhde on yksi tärkeimmistä asioista muistaa silloin, kun säädin käyttää suhteellista aluetta. Jos piiri reagoi liian heikosti, suhteellisen alueen pienentäminen vahvistaa P-toimintaa. Jos piiri värähtelee liian voimakkaan P-toiminnan vuoksi, suhteellisen alueen kasvattaminen heikentää säätimen reaktiota.
Joissakin säätimissä suhteellinen alue annetaan suoraan teknisinä yksikköinä kuten kelvineinä tai pascaleina. Toisissa se ilmoitetaan prosenttina mittausalueesta. Jos paineanturi on skaalattu 0–1000 Pa ja suhteellinen alue on määritelty 10 prosentiksi mittausalueesta, todellinen P-alue on 100 Pa. Tarkista aina parametrin yksikkö ennen kuin vertaat arvoja toiseen säätimeen.
4.2 Miksi pelkkä P-säätö voi jättää pysyvän poikkeaman
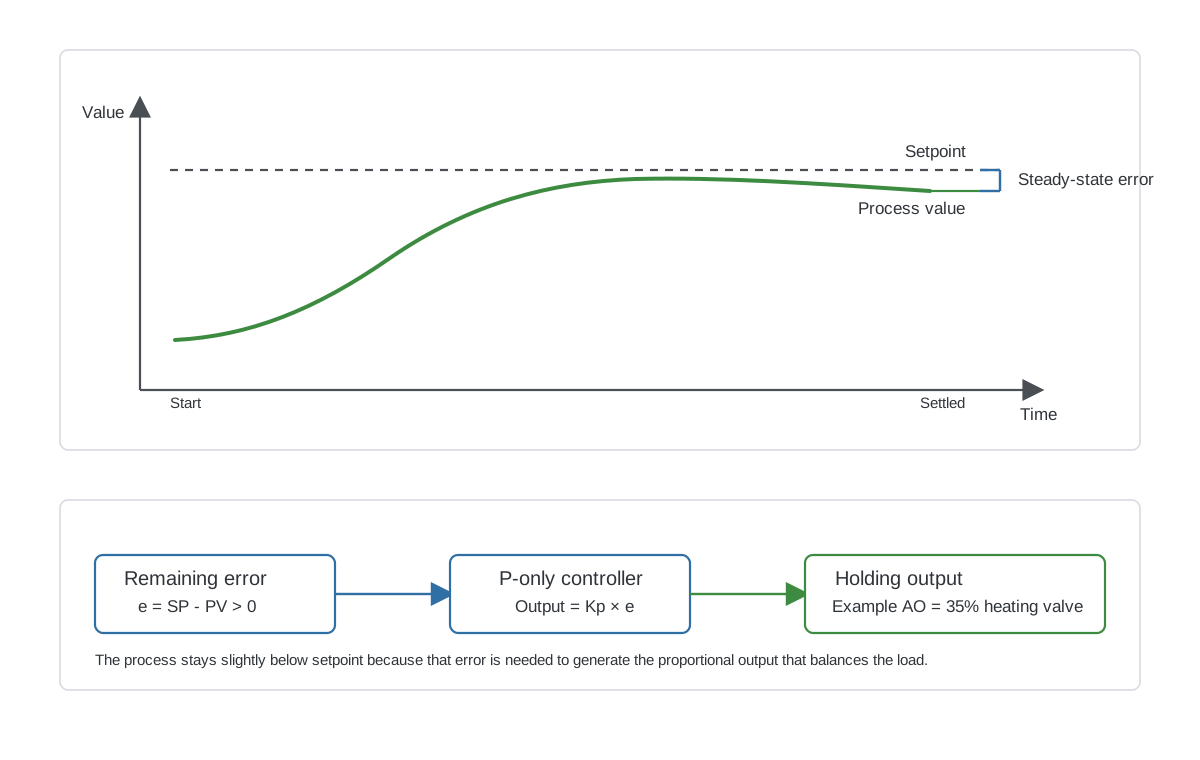
Pelkkää suhteellista säätöä käyttävä säädin tarvitsee usein pysyvän poikkeaman tuottaakseen prosessin vaatiman lähtöarvon. Oletetaan lämmityspiiri, jossa venttiilin pitää olla 35 prosenttia auki, jotta haluttu lämpötila säilyy. Jos säätimessä ei ole erillistä bias-arvoa ja suhteellinen alue on 10 K, 35 prosentin suhteellinen lähtö vaatii 3,5 K poikkeaman. Prosessi voi siis asettua vakaasti 3,5 K asetusarvon alapuolelle.
Tätä kutsutaan pysyväksi säätöpoikkeamaksi tai offsetiksi. Säätöpiiri voi olla täysin vakaa ja silti jäädä pois asetusarvosta. P-alueen pienentäminen vähentää samaan lähtöön tarvittavaa poikkeamaa, mutta liian voimakas suhteellinen toiminta voi tehdä piiristä epävakaan. Integraaliosa ratkaisee ongelman toisella tavalla keräämällä prosessin tarvitseman pysyvän lähtötason ajan kuluessa.
5. Integraalisäätö: jäljelle jäävän poikkeaman poistaminen
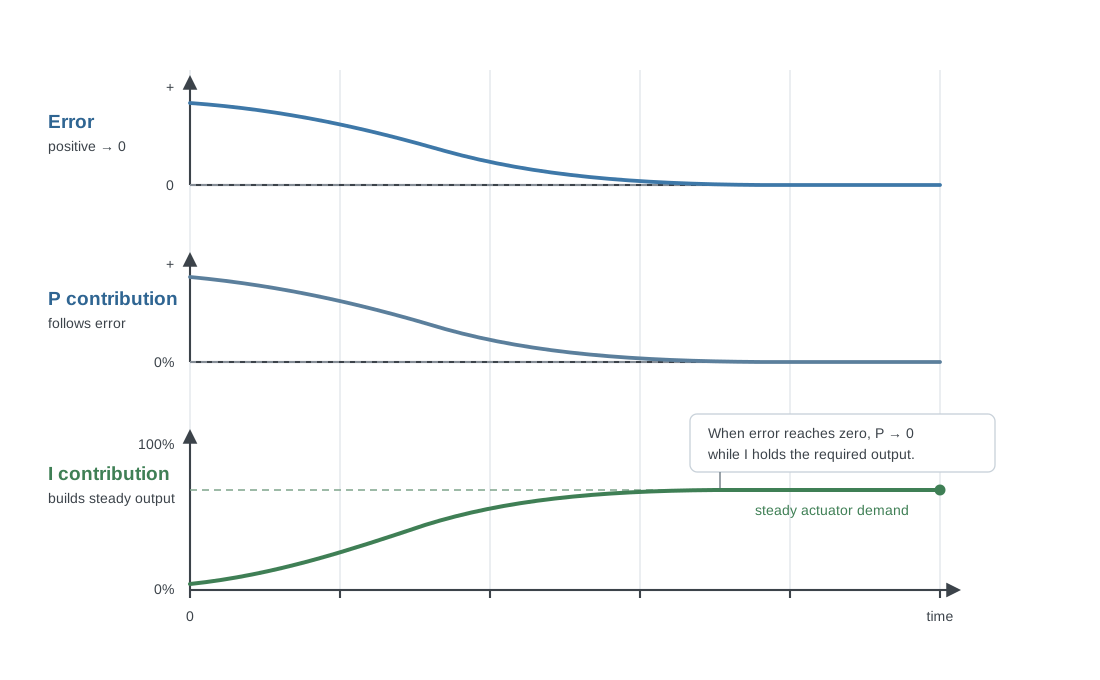
Integraaliosa reagoi sekä poikkeaman suuruuteen että siihen, kuinka kauan poikkeama on ollut olemassa. Jos prosessi pysyy asetusarvon alapuolella, integraalin osuus kasvaa jatkuvasti. Jos prosessi pysyy asetusarvon yläpuolella, integraali liikkuu vastakkaiseen suuntaan. Tämän ansiosta PI-säädin pystyy muodostamaan prosessin tarvitseman pysyvän lähtöarvon silloinkin, kun suhteellinen poikkeama on jo lähes nolla.
Oletetaan lämmityspiiri, joka tarvitsee lopulta 37 prosentin venttiiliasennon pitääkseen asetusarvon. Lämmityksen alussa P-osa voi tuottaa suurimman osan lähdöstä, koska poikkeama on suuri. Kun lämpötila lähestyy asetusarvoa, P-osuus pienenee. Samalla integraali on ehtinyt kasvaa, koska lämpötila on ollut jonkin aikaa asetusarvon alapuolella. Kun mittaus saavuttaa asetusarvon, P-osuus voi olla lähes nolla, mutta integraaliosa jää lähelle prosessin tarvitsemaa 37 prosentin lähtöä.
Tästä syystä integraalitoiminta poistaa pelkän P-säädön pysyvän poikkeaman. Samalla tämä selittää, miksi integraalin viritys pitää suhteuttaa prosessin nopeuteen. Jos integraali kasvaa paljon nopeammin kuin fyysinen järjestelmä ehtii reagoida, säädin ehtii varastoida liikaa lähtöä ennen kuin se näkee toimenpiteensä vaikutuksen. Prosessi ylittää asetusarvon ja integraalin täytyy purkautua vastakkaiseen suuntaan.
5.1 Integraalivahvistus, integraaliaika ja 1/I ovat eri parametrimuotoja
Integraaliosa on yksi niistä PID-säädön kohdista, joissa eri valmistajien terminologia aiheuttaa eniten sekaannusta. Säädin voi tarjota parametrina integraalivahvistuksen Ki, integraaliajan Ti, reset-ajan, toistojen määrän minuutissa tai käänteisen/jakajamuotoisen arvon. Parametrit voivat kuvata samaa fyysistä toimintaa, mutta niiden lukuarvot muuttuvat vastakkaisiin suuntiin.
Integraalivahvistuksessa suurempi arvo tarkoittaa voimakkaampaa integraalitoimintaa. Integraaliajassa Ti suurempi arvo tarkoittaa tavallisesti hitaampaa integraalia, koska saman osuuden muodostamiseen kuluu enemmän aikaa. Pienempi integraaliaika kasvattaa integraalia nopeammin. Jos säädin näyttää käänteiskertoimen kuten 1/I, suurempi kerroin tarkoittaa jälleen voimakkaampaa integraalitoimintaa.
Yleisessä ideal-muodossa säätimen voi esittää ajatuksena näin:
output = Kp x [ error + (1 / Ti) x accumulated error + Td x error rate ]
Integraalin kerroin on tällöin verrannollinen arvoon Kp / Ti. Siksi yhden säätimen integraaliajan kopioiminen toisen säätimen integraalivahvistuksen kenttään ei tuota järkevää viritystä, vaikka molemmat kentät olisi nimetty kirjaimella I.
5.2 Integraalin windup
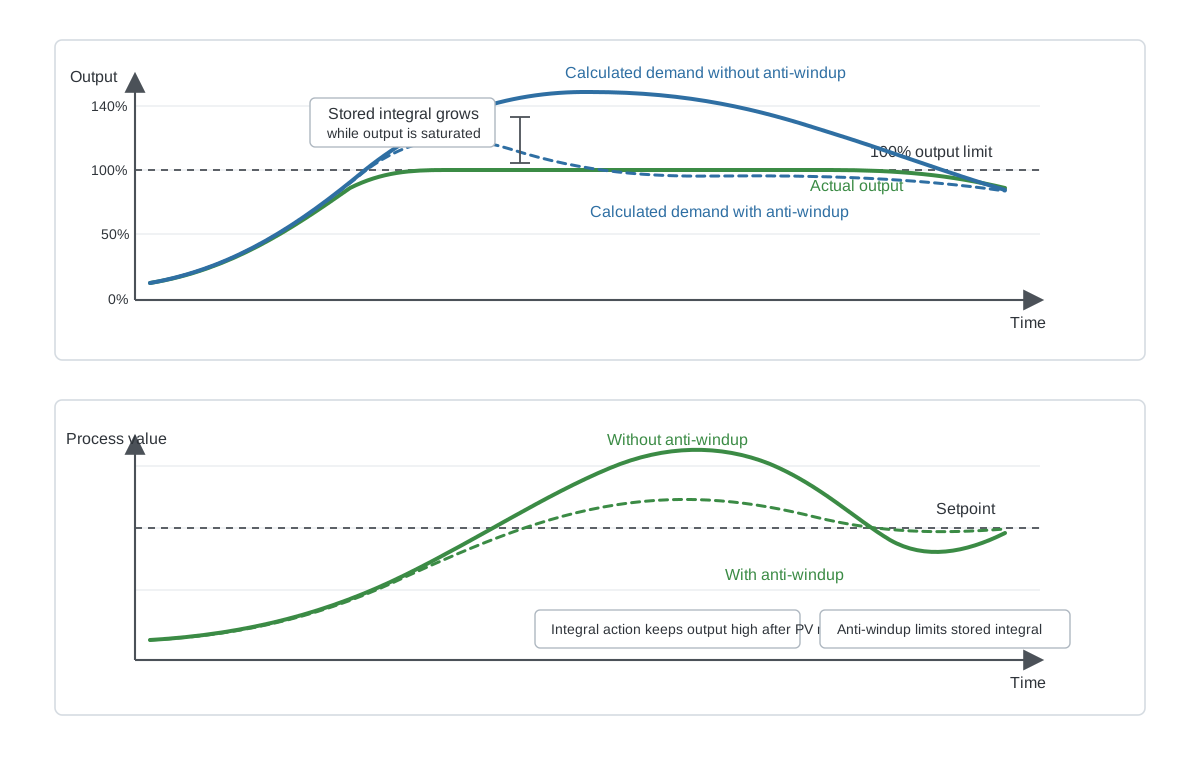
Integraalin windup syntyy, kun integraaliosa jatkaa kasvamista vaikka fyysinen lähtö on jo rajallaan. Kuvitellaan lämmityspiirin käynnistys suurella positiivisella poikkeamalla. Säädin laskee 160 prosentin lähtöpyynnön, mutta venttiili voi avautua vain 100 prosenttiin. Jos integraali jatkaa kasvamista venttiilin ollessa täysin auki, säätimen sisäinen pyyntö voi nousta paljon yli 100 prosentin, vaikka toimilaite ei pysty tekemään enempää.
Kun lämpötila lopulta lähestyy asetusarvoa, säätimessä voi edelleen olla suuri positiivinen integraaliosuus. Venttiili pysyy 100 prosentissa liian pitkään, lämpötila ylittää asetusarvon ja integraalilta kestää aikaa purkautua. Nykyaikaisissa PID-toteutuksissa käytetään tavallisesti jonkinlaista anti-windup-toimintoa, joka pysäyttää tai korjaa integraalin kertymistä silloin, kun lähtö on rajalla eikä lisäintegrointi voi enää pienentää poikkeamaa.
Lähdön saturoituminen ei automaattisesti tarkoita huonoa viritystä. Lämmitysventtiilin käyminen 100 prosentissa kylmäkäynnistyksen aikana voi olla täysin normaalia. Olennaista on se, miten integraalilaskenta käyttäytyy rajoituksen aikana ja kuinka hallitusti piiri palautuu, kun prosessi palaa säädettävälle alueelle.
6. Derivaattaosa: reagointi muutosnopeuteen
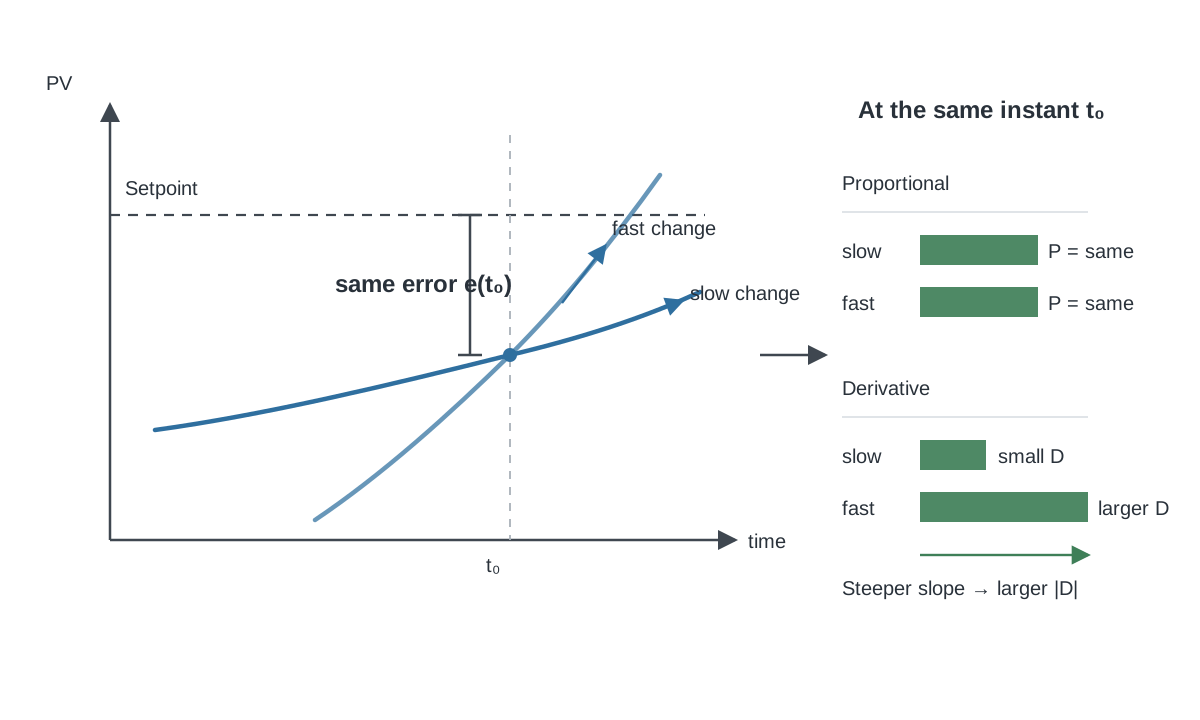
Derivaattaosa reagoi siihen, kuinka nopeasti prosessin poikkeama tai mitattu arvo muuttuu. Kahdessa tilanteessa voi olla sama hetkellinen poikkeama mutta täysin erilainen dynamiikka. Lämpötila voi olla 2 K asetusarvon alapuolella ja nousta hitaasti, tai se voi olla 2 K asetusarvon alapuolella ja nousta erittäin nopeasti. P-osa näkee kummassakin tapauksessa saman hetkellisen poikkeaman. D-osa pystyy huomioimaan muutosnopeuden ja muuttamaan säätimen vastetta jo ennen kuin prosessi ylittää asetusarvon.
Hyvin viritetty derivaatta voi lisätä prosessin vaimennusta ja pienentää ylitystä. Siitä voi olla hyötyä silloin, kun prosessin dynamiikka on riittävän ennustettavaa ja muutosnopeus sisältää oikeasti hyödyllistä tietoa. Ongelmana on, että derivaatta reagoi voimakkaasti myös mittauskohinaan, koska kohina näkyy nimenomaan nopeina muutoksina mitatussa signaalissa. Lämpötilamittaus, joka liikkuu arvojen 20,00, 20,05, 19,98 ja 20,04 °C välillä, voi synnyttää paljon suuremman derivaatta-reaktion kuin todellinen lämpöprosessi edellyttäisi.
Tästä syystä monissa LVI-säädöissä käytetään PI-säätöä. Lämpötila-, kosteus- ja huonemittaukset ovat usein niin hitaita, että hyvä P- ja I-viritys riittää. Kanavapaine voi olla nopea prosessi, mutta mittaukseen voi sisältyä puhaltimen ja ilmavirtauksen aiheuttamaa kohinaa. Täysi PID ei ole automaattisesti PI:tä parempi. Derivaattaosa kannattaa ottaa käyttöön siksi, että prosessi hyötyy siitä, ei siksi että säätimestä sattuu löytymään D-parametri.
Monet käytännön säätimet suodattavat derivaatan laskentaa. Osa laskee derivaatan prosessiarvosta eikä poikkeamasta, jotta äkillinen asetusarvon muutos ei aiheuttaisi suurta derivative kick -reaktiota. Myös nämä toteutuserot ovat syy tarkistaa käytetyn säätimen algoritmi ennen viritysarvojen siirtämistä järjestelmästä toiseen.
7. Kp-, Ti-, Td- ja 1/P, 1/I, 1/D -muotojen ymmärtäminen
PID-viritysparametreja ei esitetä kaikissa säätimissä samalla tavalla. Hyödyllisintä on ymmärtää säätimen käyttämä yhtälö ja muuntaa parametrit sen perusteella sen sijaan, että yrittäisi opetella eri valmistajien nimityksiä ulkoa.
Rinnakkainen vahvistusmuoto voidaan kirjoittaa näin:
u = Kp x e + Ki x integral(e dt) + Kd x de/dt
Tässä u on säätimen lähtö, e on poikkeama ja Kp, Ki sekä Kd ovat suoria vahvistuksia. Minkä tahansa näistä vahvistuksista kasvattaminen voimistaa vastaavaa P-, I- tai D-osaa.
Yleinen aikamuoto voidaan kirjoittaa näin:
u = Kp x [ e + (1 / Ti) x integral(e dt) + Td x de/dt ]
Tässä muodossa suurempi Kp voimistaa edelleen suhteellista toimintaa, mutta Ti käyttäytyy päinvastoin, koska se on jakajana. Suurempi Ti tekee integraalista hitaamman. Td kerrotaan derivaatan kanssa, joten suurempi derivaatta-aika tekee D-osasta tavallisesti voimakkaamman juuri tässä yhtälömuodossa.
Säädin voidaan esittää myös käänteis- tai jakajamuodossa:
u = e / P + integral(e dt) / I + (de/dt) / D
Sama yhtälö voidaan kirjoittaa muodossa:
u = (1/P) x e + (1/I) x integral(e dt) + (1/D) x de/dt
Tämä muoto näyttää suoraan 1/P, 1/I ja 1/D -kertoimet. Kun u on normalisoitu välille 0–1, P tarkoittaa käytännössä sitä prosessin poikkeamaa, joka tarvitaan koko suhteellisen lähtöalueen muodostamiseen. Esimerkiksi P = 10 K tarkoittaa, että 10 K poikkeama antaa suhteellisen osuuden 1,0 eli 100 prosenttia. Suhteellinen kerroin on tällöin 1/P = 0,1 1/K.
Ideal-aikamuodon ja käänteismuodon vastaavat kertoimet ovat:
1/P = Kp
1/I = Kp / Ti
1/D = Kp x Td
Jakajaparametrien väliset suhteet ovat siten:
P = 1 / Kp
I = Ti / Kp = P x Ti
D = 1 / (Kp x Td) = P / Td
Tärkein asia on ymmärtää, että yhden säätimen kirjaimella I nimetty parametri ei välttämättä tarkoita samaa suuretta kuin toisen säätimen Ti. Sama varoitus koskee D-osaa vielä vahvemmin, koska derivaatan toteutuksessa voi olla suodatusta, derivaatta mittauksesta -logiikkaa tai muita yksityiskohtia. Tämän oppaan virityssimulaattori käyttää sisäisesti suhteellisen alueen ja aika-arvojen esitystä ja pystyy näyttämään oman yhtälönsä matemaattisesti vastaavat 1/P, 1/I ja 1/D -kertoimet. Näin yhteys tulee näkyväksi ilman väitettä, että kaikki kaupalliset säätimet käyttäisivät täsmälleen samaa parametrimuotoa.
7.1 Mitä 1/P tarkoittaa prosentteina
Normalisoidussa lähdössä suhteellinen osuus on:
P-osuus = poikkeama x (1/P)
Kun lähtö on 0–100 %, tulos kerrotaan sadalla. Jos suhteellinen alue on 10 K ja poikkeama 2 K:
1/P = 1/10 = 0,1 1/K
2 K x 0,1 1/K = 0,2
0,2 x 100% = 20%
Tämä on suhteellisen alueen selkein käytännön tulkinta. Poikkeama kertoo, kuinka suuren osan P-alueesta prosessi on tällä hetkellä kulkenut. 2 K poikkeama 10 K alueella vastaa 20 prosenttia koko lähtöalueesta. 5 K vastaa 50 prosenttia ja 10 K vastaa 100 prosenttia.
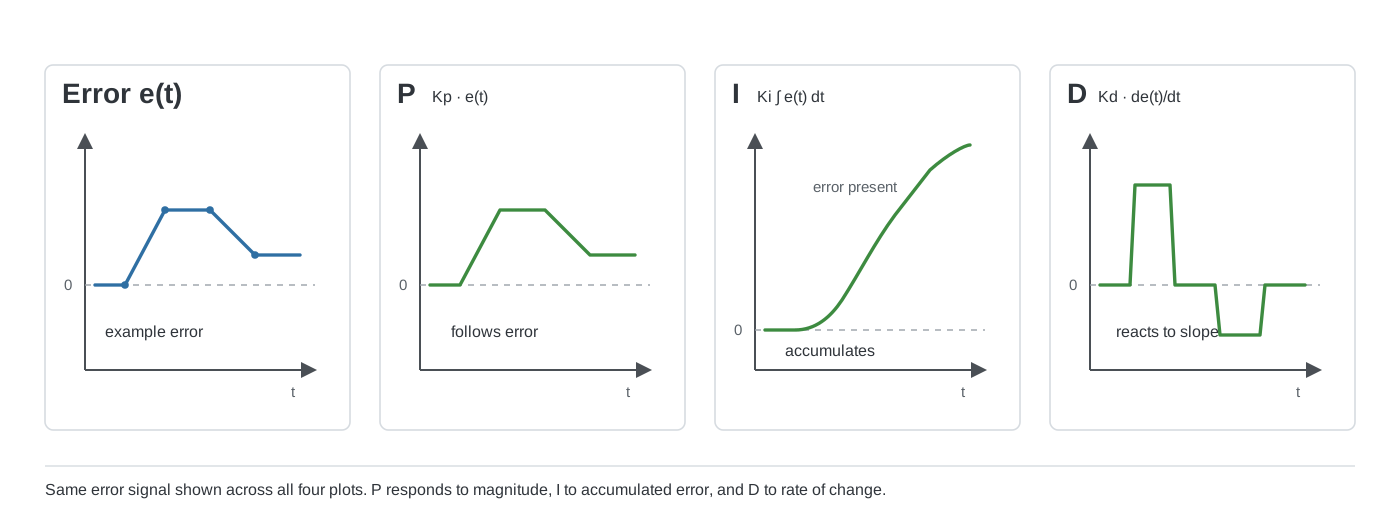
8. P-, PI- ja PID-säätö samalla prosessilla
P-säädin reagoi vain tämänhetkiseen poikkeamaan. Se voi olla yksinkertainen ja vakaa, mutta kuormituksen muuttuessa se tarvitsee tavallisesti jonkin pysyvän poikkeaman tuottaakseen uuden tasapainotilan vaatiman lähtömuutoksen. PI-säädin lisää integraalitoiminnan ja pystyy siksi poistamaan tämän jäljelle jäävän poikkeaman. PID-säädin lisää vielä derivaattaosan, joka voi parantaa vaimennusta ja hetkellistä vastetta silloin, kun muutosnopeussignaali on käyttökelpoinen ja toteutus on suodatettu oikein.
Alla oleva vertailu käynnistää kaikki kolme säädintä samasta käyttöpisteestä ja lisää niille saman kuormitushäiriön. P-säädin asettuu hieman pois asetusarvosta, koska se tarvitsee pysyvän poikkeaman muodostaakseen lisälähdön. PI-säädin kasvattaa integraaliosaansa ja palauttaa prosessin asetusarvoon. PID-säädin käyttää samaa integraalikorjausta, mutta derivaattaosa muuttaa häiriön jälkeistä transienttia.
Vertailua ei pidä tulkita todisteeksi siitä, että PID olisi aina nopeampi tai parempi. Eri P-, I- ja D-arvoilla voidaan saada hyvin erilaisia tuloksia. Tavoitteena on näyttää, mihin kukin säädintyyppi pystyy ja miksi PI on niin yleinen ratkaisu rakennusautomaatiossa.
9. Fyysinen prosessi määrää virityksen
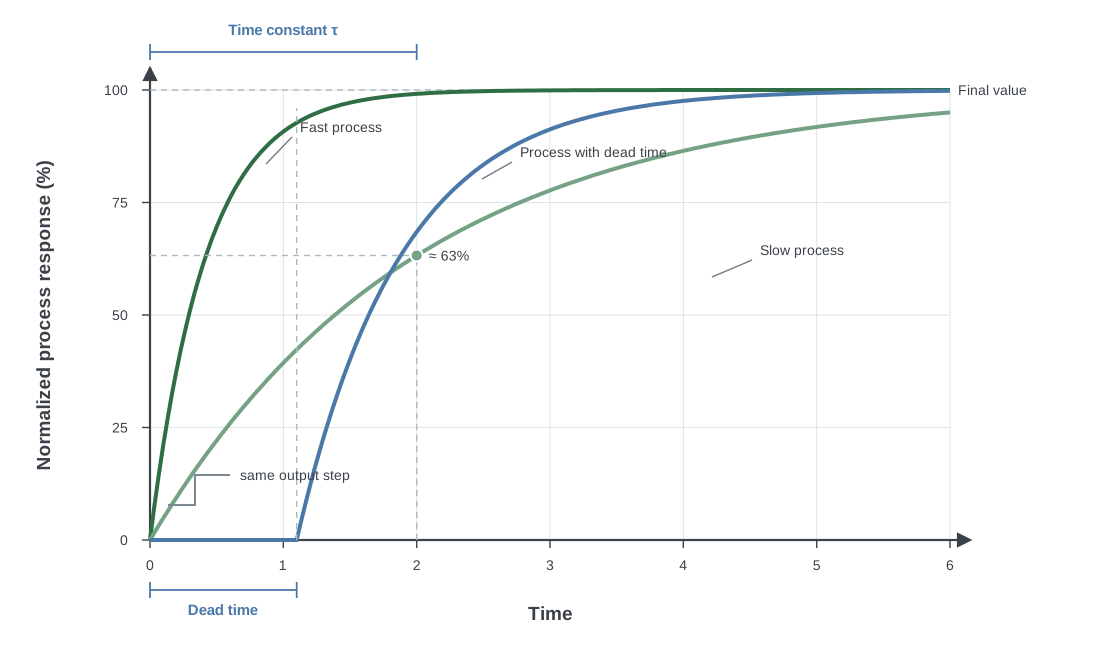
PID-säädin viritetään aina tietylle prosessille. Ei ole olemassa yleispätevää P-aluetta tai integraaliaikaa, jonka voisi kopioida jokaiseen säätöpiiriin. Säätimen pitää sopia siihen, kuinka voimakkaasti prosessi reagoi lähtöön, kuinka nopeasti se reagoi ja kuinka paljon viivettä on ennen kuin vaikutus näkyy mittauksessa.
Prosessivahvistus kuvaa sitä, kuinka paljon mitattu arvo muuttuu, kun säätimen lähtö muuttuu. Pieni venttiilin liike voi aiheuttaa suuren tuloilman lämpötilamuutoksen, jos venttiili on ylisuuri. Toisessa järjestelmässä sama 10 prosentin lähtömuutos voi vaikuttaa vain vähän. Suuri prosessivahvistus vaatii yleensä maltillisemman säätimen, koska fyysinen järjestelmä itsessään vahvistaa lähtömuutosta voimakkaasti.
Aikavakio kuvaa prosessin vasteen nopeutta. Kanavapaine voi muuttua sekunneissa puhallinnopeuden muutoksen jälkeen. Tuloilman lämpötila voi reagoida kymmenissä sekunneissa. Huoneen tai betonilattialämmityksen vaikutus voi näkyä vasta kymmenien minuuttien tai tuntien aikana. Painesäädölle sopiva integraalinopeus voi olla täysin liian nopea huonelämpötilan säädölle.
Kuollut aika tarkoittaa viivettä säätimen toimenpiteen ja mittauksessa näkyvän vaikutuksen välillä. Jos lämpötila-anturi on kaukana lämmityspatterista, lämmitetyn ilman pitää ensin kulkea kanavaa pitkin anturille. Suureen suojataskuun asennetulla putkianturilla voi olla lisäksi oma lämpötekninen viiveensä. Kuollut aika vaikeuttaa säätöä, koska säädin tekee uusia päätöksiä samalla kun se näkee vielä vanhaa prosessitietoa.
10. Miten liian aggressiivinen viritys muuttuu värähtelyksi
Säätöpiiri alkaa värähdellä, kun säädin ylikorjaa prosessia toistuvasti. Säädin kasvattaa lähtöä, koska mittaus on liian alhaalla, mutta siihen mennessä kun fyysinen prosessi ehtii reagoida, lähtöä on jo kasvatettu liikaa. Mittaus ylittää asetusarvon ja säädin reagoi voimakkaasti vastakkaiseen suuntaan. Jos sama toistuu, piiri jää sahaamaan asetusarvon ympärille.
Liian voimakas suhteellinen toiminta on yksi tavallinen syy. Suhteellista aluetta käyttävässä säätimessä tämä tarkoittaa liian pientä P-aluetta. Myös integraali voi aiheuttaa värähtelyä, jos se kasvaa nopeammin kuin prosessi ehtii reagoida. Kuollut aika pahentaa molempia ilmiöitä, koska säädin joutuu odottamaan pidempään ennen kuin se näkee aiemman ohjausmuutoksen seurauksen.
Trendi kertoo usein enemmän kuin pelkät parametrien lukuarvot. Nopea jatkuva värähtely voi viitata liian voimakkaaseen P-toimintaan nopeassa prosessissa. Suuri ja hidas aaltoilu viittaa usein integraaliin, joka on liian aggressiivinen prosessin nopeuteen nähden. Jatkuvasti edestakaisin liikkuva toimilaite voi kuitenkin johtua myös kohinaisesta mittauksesta, liian voimakkaasta derivaatasta, ylisuuresta venttiilistä, huonosta venttiiliautoriteetista, välyksestä tai kahdesta toisiaan vastaan toimivasta säätöpiiristä.
11. Käytännön käsiviritysmenetelmä LVI:n PI-säätöihin
Monissa LVI-säädöissä kannattaa aloittaa PI-säätimestä ja jättää derivaatta pois käytöstä. Ensimmäinen tavoite on löytää suhteellinen toiminta, joka reagoi selvästi mutta ei niin voimakkaasti, että prosessi jää jatkuvaan värähtelyyn. Sen jälkeen lisätään integraali poistamaan jäljelle jäävä pysyvä poikkeama.
Aloita melko suurella suhteellisella alueella, jolloin säädin on tarkoituksella rauhallinen. Poista integraali ja derivaatta käytöstä, jos säädin sen sallii. Tee hallittu häiriö tai pieni asetusarvon muutos ja seuraa trendiä. Jos vaste on selvästi liian heikko, pienennä P-aluetta vaiheittain. Anna jokaisen muutoksen jälkeen fyysiselle prosessille riittävästi aikaa näyttää vaikutus. Parametria ei kannata muuttaa muutaman sekunnin välein, jos itse prosessin vaste kestää useita minuutteja.
Jatka P-toiminnan vahvistamista, kunnes vaste on selvästi käyttökelpoinen. Jos prosessi alkaa värähdellä tai toimilaite liikkuu tarpeettoman aggressiivisesti, suurenna P-aluetta takaisin. Tavoitteena ei ole löytää mahdollisimman pientä P-aluetta, vaan vakaa suhteellinen vaste, jossa on riittävästi voimaa tavallisten häiriöiden käsittelyyn.
Ota sen jälkeen integraali käyttöön hitaalla asetuksella. Jos säädin käyttää integraaliaikaa, aloita suuremmasta ajasta ja pienennä sitä vähitellen. Jos säädin käyttää integraalivahvistusta tai 1/I-kerrointa, aloita pienestä kertoimesta ja kasvata sitä asteittain. Seuraa, kuinka nopeasti pysyvä poikkeama häviää ja alkaako prosessi ylittää asetusarvoa. Integraalin pitäisi korjata pysyvä poikkeama ilman että siitä itsestään tulee värähtelyn pääsyy.
Kun piiri toimii asetusarvomuutoksella, testaa oikea kuormitushäiriö. Avaa peltejä, muuta ilmavirtaa, muuta vesikuormaa tai tee jokin muu turvallinen muutos, joka vastaa järjestelmän normaalia käyttöä. Hyvin asetusarvoramppia seuraava säädin voi silti palautua huonosti kuormitushäiriöstä. Lopullinen viritys pitää arvioida normaalin käyttötilanteen perusteella, ei vain yhden ihanteellisen testin perusteella.
Jos derivaatta katsotaan tarpeelliseksi, lisää se vasta kun P- ja I-osien käyttäytyminen on ymmärretty. Kasvata D-toimintaa vähitellen ja seuraa mittauskohinaa sekä toimilaitteen liikettä. Jos derivaatta tekee lähdöstä levottoman parantamatta prosessin vastetta, poista se. PI on täydellinen säädinratkaisu itsessään ja usein parempi tekninen valinta LVI-prosesseihin.
12. Viritys oireiden perusteella
Trendistä pystyy usein päättelemään, mihin säätöpiirin osaan kannattaa kiinnittää huomiota. Alla oleva taulukko on lähtökohta, ei automaattinen diagnoosi. Mekaaniset ongelmat, väärä anturin sijainti, toimilaitteen saturoituminen ja toisiinsa vaikuttavat säätöpiirit voivat aiheuttaa oireita, jotka näyttävät huonolta PID-viritykseltä.
| Havaittu käyttäytyminen | Todennäköinen säätöongelma | Tyypillinen tarkistussuunta |
|---|---|---|
| Piiri reagoi häiriöön erittäin hitaasti | P-toiminta liian heikko | Pienennä P-aluetta tai kasvata Kp:tä |
| Nopea jatkuva värähtely | P-toiminta liian voimakas | Kasvata P-aluetta tai pienennä Kp:tä |
| Vakaa mutta jää pois asetusarvosta | Integraalia ei ole tai se on liian heikko | Lisää integraalitoimintaa |
| Suuri hidas ylitys ja palautuminen | Integraali liian voimakas | Kasvata Ti:tä tai pienennä Ki:tä / 1/I:tä |
| Suuri ylitys pitkän 100% lähdön jälkeen | Integraalin windup | Tarkista anti-windup ja saturoitumisen käsittely |
| Lähtö muuttuu nopeasti kohinaisen mittauksen mukana | D tai P liian aggressiivinen, suodatus riittämätön | Vähennä D:tä, tarkista P ja suodatus |
| Venttiili liikkuu jatkuvasti mutta PV muuttuu vähän | Viritys, venttiilin mitoitus, välys tai anturikohina | Tarkista mekaniikka ja prosessi ennen uudelleenviritystä |
| Lähtö pysyy 0% tai 100% | Prosessi ei pysty saavuttamaan asetusarvoa, suunta tai rajat väärin | Tarkista kapasiteetti, toimintasuunnan logiikka ja lähtörajat |
13. Lähtörajat, kuollut alue ja anti-windup
PID-laskenta voi matemaattisesti pyytää mitä tahansa arvoa, mutta oikeilla toimilaitteilla on rajat. Venttiili toimii yleensä välillä 0–100 %. Puhaltimelle voi olla asetettu esimerkiksi 25 prosentin miniminopeus ja 90 prosentin maksiminopeus. Lämmitysportaan käyttö voi olla rajoitettu laitevaatimusten vuoksi. Säätimen pitää kunnioittaa näitä rajoja, ja integraalilogiikan pitää ymmärtää, milloin fyysinen lähtö ei enää pysty seuraamaan sisäistä säätöpyyntöä.
Lähtörajat vaikuttavat myös viritykseen. Jos puhallinsäädin viritetään alueella 0–100 % ja miniminopeus muutetaan myöhemmin 40 prosenttiin, käytettävissä oleva säätöalue ja käyttöpiste muuttuvat. Jos venttiili on ylimitoitettu ja toimii suurimman osan ajasta lähellä nollaa, pienet lähtömuutokset voivat aiheuttaa suhteettoman suuren muutoksen prosessissa. Tämä on prosessin ja venttiilimitoituksen ongelma, jota ei kannata yrittää peittää äärimmäisellä PID-virityksellä.
Kuollutta aluetta voidaan käyttää tilanteessa, jossa aivan pienet poikkeamat eivät saisi aiheuttaa jatkuvaa lähtöliikettä. Kuolleen alueen sisällä poikkeama käsitellään nollana tai sitä pienennetään säätimen toteutustavan mukaan. Tästä voi olla hyötyä kohinaisessa mittauksessa tai toimilaitteilla, joita ei haluta liikuttaa jokaisen pienen vaihtelun vuoksi. Liian suuri kuollut alue kuitenkin aiheuttaa tarkoituksellisen säätöpoikkeaman ja voi saada prosessin näyttämään huonosti säädetyltä.
Anti-windup kuuluu samaan kokonaisuuteen, koska se yhdistää sisäisen säätölaskennan fyysisiin lähtörajoihin. Hyvä toteutus estää integraalia kasvamasta suuntaan, joka työntäisi jo rajalla olevan lähdön vielä kauemmas sallitun alueen ulkopuolelle. Osa säätimistä jäädyttää integraalin, osa laskee sitä takaisin rajoitetusta lähtöarvosta ja osa käyttää muita tracking-menetelmiä.
14. Näytteenottoaika ja säätimen suoritusväli
Digitaalinen säädin ei laske PID:tä aidosti jatkuvana toimintona. Laskenta suoritetaan määräajoin. PLC-ohjelmassa PID voi pyöriä esimerkiksi 100 millisekunnin, yhden sekunnin tai 10 sekunnin välein tai jonkin muun tehtäväsyklin mukaisesti. Integraali- ja derivaattaosat riippuvat suoraan ajasta, joten suoritusväli pitää huomioida laskennassa.
Yksinkertainen integraalitoteutus, joka tekee toistuvasti integral = integral + error, on puutteellinen, koska tulos muuttuu ohjelman sykliajan mukana. Ajan huomioiva muoto on periaatteessa integral = integral + error x dt, jossa dt on edellisestä laskennasta kulunut aika. Derivaatta käyttää vastaavasti muutosnopeutta kuten (error_now - error_previous) / dt.
Tällä on merkitystä, kun PID-funktiolohko siirretään eri tehtävään, PLC:n sykliaika muuttuu tai joku toteuttaa oman säätimen Structured Textillä. Hyvin suunniteltu PID-funktiolohko saa suoritusvälin parametrina tai mittaa sen itse. Viritysarvojen ja algoritmin pitää käyttää keskenään yhteensopivia aikayksiköitä.
Derivaattaosa on erityisen herkkä näytteenotolle, koska se laskee nopeita muutoksia näytteiden välillä. Hyvin lyhyt laskentaväli voi tuoda enemmän mittauskohinaa näkyviin. Hyvin pitkä väli voi puolestaan ohittaa prosessin kannalta tärkeitä nopeita muutoksia. Säätölaskennan pitäisi yleensä toimia selvästi nopeammin kuin sen prosessin dynamiikka, jota sillä yritetään hallita.
15. Mittauksen suodatus ja anturin sijoitus
PID-säädön laatu on sidoksissa mittauksen laatuun. Säädin ei pysty itsestään erottamaan oikeaa prosessimuutosta viallisesta anturista, sähköisestä kohinasta tai huonosta sijoituspaikasta. Jos paineanturin signaali on levoton, aggressiivinen P- tai D-viritys voi muuttaa mittauskohinan jatkuvaksi puhallinnopeuden liikkeeksi.
Suodatus voi tasoittaa mittausta ennen säätimelle syöttämistä, mutta suodatus lisää myös viivettä. Voimakas suodatus voi tehdä trendistä siistin samalla kun säätö muuttuu vaikeammaksi, koska säädin reagoi koko ajan hieman vanhaan tietoon. Sopiva suodatus poistaa epäolennaisen nopean kohinan piilottamatta oikeaa prosessivastetta.
Anturin sijoitus voi vaikuttaa vielä enemmän. Liian lähellä lämmityspatteria oleva tuloilma-anturi voi nähdä voimakasta paikallista lämpötilavaihtelua. Liian kaukana oleva anturi lisää kuljetusviivettä. Turbulenttiseen ilmavirtaan asennettu paineanturin mittauspiste voi tuottaa tarpeetonta kohinaa. Hidas uppoanturi voi lisätä lämpöviivettä. Ennen PID-parametrien muuttamista varmista, että mittaus kuvaa sitä prosessia, jota oikeasti halutaan säätää.
Lisää anturien käyttäytymisestä, lähettimien skaalauksesta, vanhenemisesta ja sijoituksesta löytyy Rakennusautomaation anturit ja lähettimet -oppaasta.
16. Toimilaitteen käyttäytyminen muuttaa säätöpiiriä
Säätimen lähtö on vain pyyntö. Toimilaitteen täytyy vielä ehtiä liikkua ja säädettävän laitteen täytyy muuttaa tämä liike fyysiseksi vaikutukseksi. Nopeaa 0–10 V venttiilimoottoria, 180 sekunnin kolmipistemoottoria ja pulssitettua termoelektristä venttiiliä ei voi käsitellä samanlaisina toimilaitteina, vaikka laskettu PI-pyynti olisi kaikissa tapauksissa 50 prosenttia.
Myös venttiilin mitoitus ja auktoriteetti vaikuttavat. Jos suurin osa käyttökelpoisesta lämmitystehon muutoksesta tapahtuu venttiiliohjauksen välillä 0–20 %, prosessin efektiivinen vahvistus on tällä alueella erittäin suuri. Säädin voi näyttää liian aggressiiviselta lähellä kiinni-asentoa ja liian heikolta muualla. Epälineaarinen venttiilikäyrä tai huonosti tasapainotettu vesijärjestelmä voi siis aiheuttaa käyttäytymistä, jota ei pystytä täydellisesti korjaamaan yhdellä lineaarisella PID-virityksellä.
Taajuusmuuttajat tuovat mukaan omat dynamiikkansa. Miniminopeus, kiihdytysramppi ja puhaltimen paineominaisuudet vaikuttavat siihen, kuinka nopeasti painesäädin pystyy muuttamaan prosessia. Jos puhaltimella on pitkä ramppiaika, PI-säätimen ei pitäisi integroida aggressiivisesti samalla kun se odottaa puhallinnopeuden saavuttavan pyynnön.
17. Jatkuva PI-lähtö 0–10 V toimilaitteelle
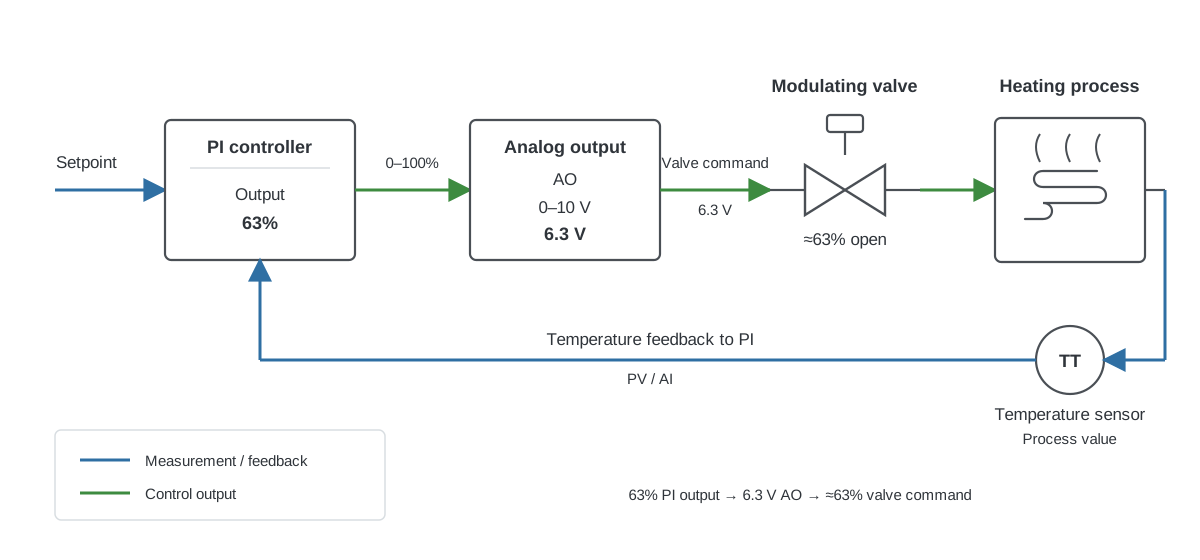
Yksinkertaisin lähtötapaus on jatkuvasti moduloiva toimilaite. PI-säädin laskee arvon välillä 0–100 %, ja analogialähtö muuntaa tämän prosenttiarvon toimilaitteen signaaliksi. 0–10 V venttiilimoottorilla 63 prosentin säätölähtö tarkoittaa yleensä noin 6,3 V jännitettä, jos lähtö on skaalattu lineaarisesti eikä käytössä ole erityisiä rajoja.
Ohjausketju on tällöin selkeä. Anturi tuottaa prosessiarvon, PI-säädin laskee tarvittavan pyynnön, analogialähtö muuntaa pyynnön jännitteeksi ja toimilaite liikuttaa venttiiliä. Venttiilin liike muuttaa prosessia, joka mitataan uudelleen seuraavalla säätimen laskentakierroksella.
SP 60,0 C
PV 57,2 C
      |
      v
PI-säädin = 63%
      |
      v
AO = 6,3 V
      |
      v
Venttiili noin 63%
BMS I/O -opas käsittelee analogialähtöjä, 0–10 V signaaleja ja toimilaite-liitäntöjä tarkemmin.
18. PI-säätö pulssilähdöllä
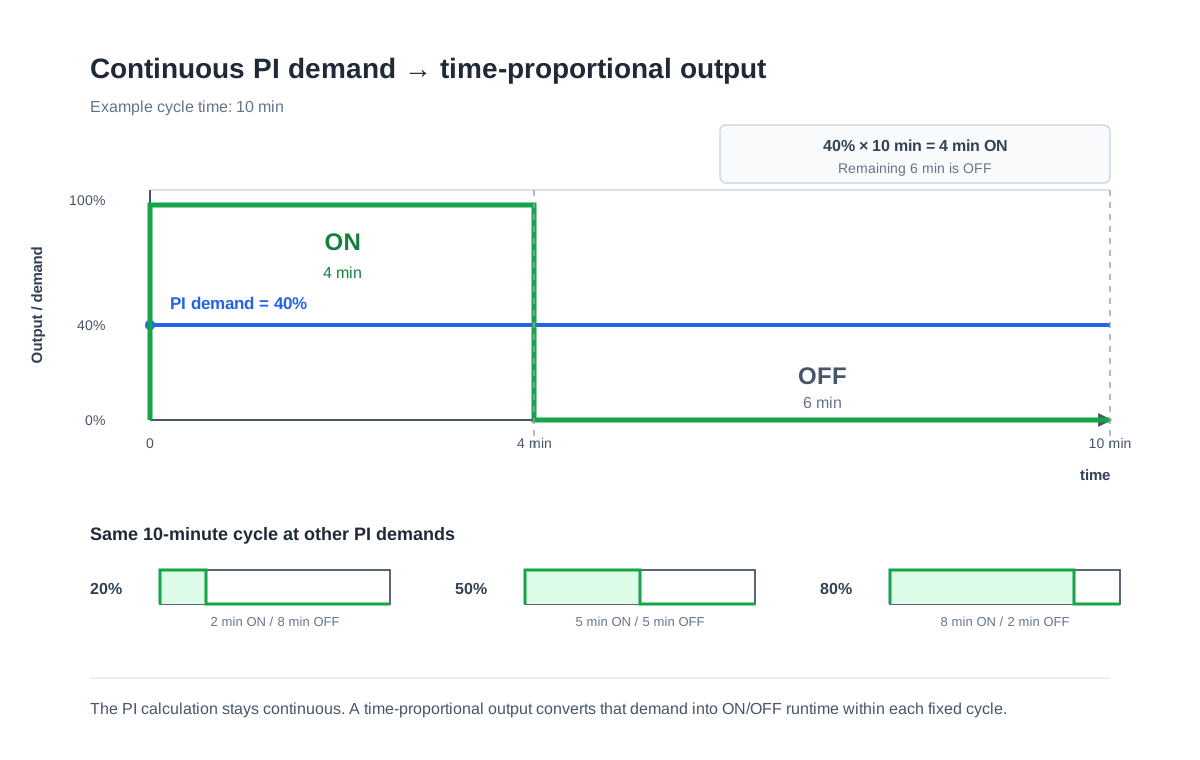
PI-säädin ei edellytä fyysisesti analogista lähtöä. Säädin voi laskea jatkuvan 0–100 prosentin pyynnön ja muuntaa sen sen jälkeen aikaperusteiseksi pulssiohjaukseksi. Tätä voidaan käyttää, kun lopullinen laite tukee vain päälle/pois-ohjausta mutta prosessi on niin hidas, että se keskiarvoistaa pulssit ajan yli.
Ajatellaan vesikiertoista huonelämmitystä, jossa on termoelektrinen venttiilitoimilaite. PI-säädin voi laskea 40 prosentin lämmityspyynnön, vaikka toimilaitteen tulo pystyy olemaan vain ON tai OFF. Jos pulssijakso on 10 minuuttia, lähtö voi olla päällä 4 minuuttia ja pois 6 minuuttia. 75 prosentin pyynti tarkoittaa 7,5 minuuttia päällä ja 2,5 minuuttia pois. Huone ja vesikiertoinen lämmitysjärjestelmä ovat niin hitaita, että lämpöteho tasoittuu useiden jaksojen aikana.
Pulssijakson pituuden pitää sopia toimilaitteelle ja prosessille. Mekaanista tai lämpötoimilaitetta ei pidä kytkeä nopeammin kuin se pystyy fyysisesti reagoimaan tai nopeammin kuin valmistaja sallii. Erittäin pitkä jakso tekee säädöstä karkeaa, koska prosessi saa pitkiä jaksoja täydellistä lämmitystä ja täydellistä katkoa. Liian lyhyt jakso taas voi lisätä tarpeetonta kytkentää ilman että huoneen todellinen vaste paranee.
Pulssisimulaattori käy oikeaa aikaa nopeammin, jotta usean minuutin lämmitysjakson voi nähdä muutamassa sekunnissa. PI-säädin laskee edelleen jatkuvan pyynnön. Aikaperusteinen pulssilogiikka vertaa tätä pyyntöä nykyisen jakson kohtaan ja kytkee lämmitysventtiilin päälle vaadituksi osaksi jaksoa.
19. Aikaperusteinen pulssiohjaus ei ole sama asia kuin kolmipistesäätö
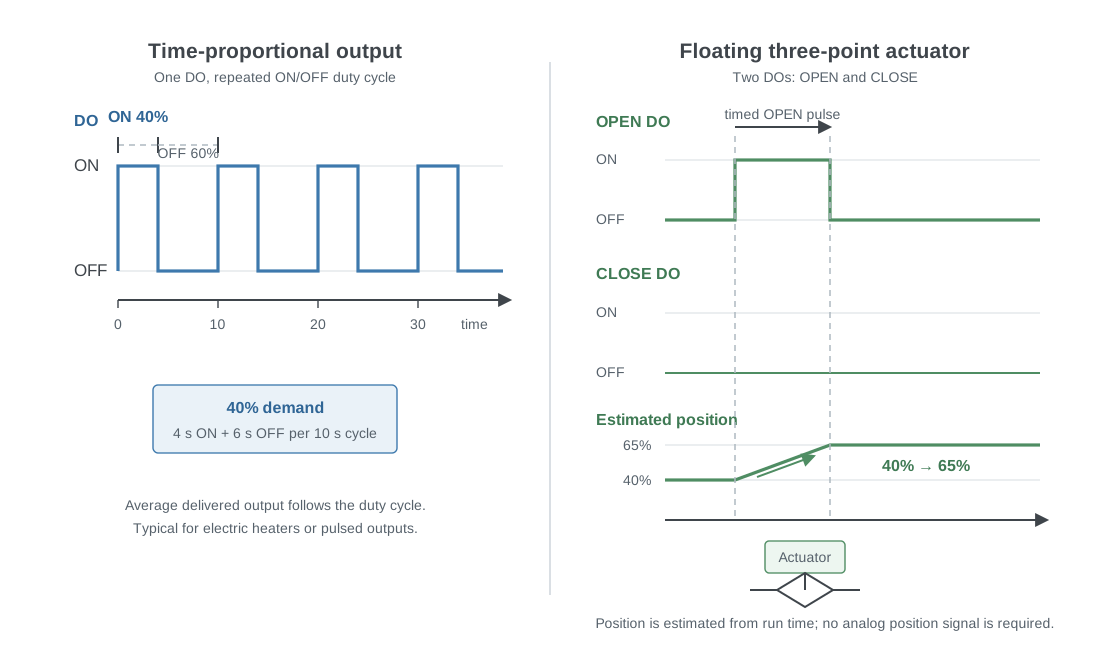
Aikaperusteinen pulssitus ja kelluva kolmipistetoimilaite käyttävät molemmat digitaalilähtöjä, mutta ne ratkaisevat eri ongelman. Aikaperusteinen lähtö kuvaa teho- tai pyyntiprosenttia ajan yli. 40 prosentin pyynti tarkoittaa, että lähtö on päällä noin 40 prosenttia määritellystä jaksosta.
Kolmipistetoimilaitteella on erilliset AVAA- ja SULJE-komennot sekä tunnettu tai arvioitu ajoaika. Jos 120 sekunnin venttiilimoottorin arvioidaan olevan 40 prosentin asennossa ja säädin haluaa 65 prosenttia, ohjauslogiikka voi antaa AVAA-lähdölle noin 30 sekunnin pulssin, jotta toimilaite liikkuu 25 prosenttia koko liikealueesta. Sen jälkeen molemmat lähdöt pysäytetään. Logiikka siis yrittää arvioida tai seurata toimilaitteen asentoa, eikä muodostaa 40 prosentin pulssisuhdetta.
Ero on tärkeä lähtöjä suunniteltaessa. Terminen on/off-venttiili voi sopia hyvin aikaperusteiseen pulssiohjaukseen. Kolmipistemoottorilla toimiva sekoitusventtiili tarvitsee avaus- ja sulkuliikkeeseen perustuvan logiikan. 0–10 V toimilaite vastaanottaa jatkuvan analogisen pyynnön suoraan. Sama PI-pyynti voi siis vaatia täysin erilaisen lähtökäsittelyn lopullisesta toimilaitteesta riippuen.
20. Lämmitysveden lämpötilan säätöesimerkki
Lämmitysveden lämpötila on hyvä esimerkki, koska mittauksen, venttiilin ja kuormituksen välinen yhteys on helppo hahmottaa. Oletetaan menoveden asetusarvoksi 60 °C. Lämpötila-anturi mittaa 54 °C, joten lämmityksen poikkeama on +6 K. PI-säädin kasvattaa venttiilin ohjausta ja veteen siirtyy enemmän lämpöä.
Lämpötilan noustessa suhteellinen osuus pienenee, koska poikkeama pienenee. Integraali jatkaa hienosäätöä, kunnes lähtö vastaa täsmälleen senhetkisen kuorman tarvetta. Jos rakennuksen kuormitus kasvaa ja paluuvesi kylmenee, menoveden lämpötila alkaa laskea. P-osa reagoi uuteen poikkeamaan heti, kun taas integraali muuttaa lähtöä vähitellen siihen asti, että uusi vakaa venttiiliasento löytyy.
Oikea viritys riippuu vesitilavuudesta, virtaamasta, venttiilin auktoriteetista, lämmönvaihtimen kapasiteetista, anturin vasteesta ja kuljetusviiveestä. Pieni paikallinen lämmityspiiri voi reagoida nopeasti. Suuri järjestelmä, jossa anturi on kaukana venttiilistä tai lämmönvaihtimesta, voi olla paljon hitaampi. Säädin pitää virittää mitatun prosessivasteen perusteella, ei yleisen lämpötilasäädön oletusarvon mukaan.
21. Tuloilman lämpötilan säätöesimerkki
Tuloilman lämpötilasäätö on yksi ilmanvaihtokoneen tavallisimmista PI-säädöistä. Säädin vertaa mitattua tuloilman lämpötilaa asetusarvoon ja ohjaa lämmöntalteenottoa, lämmitystä ja jäähdytystä käytetyn säätösekvenssin mukaisesti. Yksinkertaisessa pelkän lämmityksen tapauksessa liian matala tuloilman lämpötila kasvattaa lämmitysventtiilin pyyntiä ja liian korkea lämpötila pienentää sitä.
Prosessissa voi olla useita viiveitä. Venttiilimoottorilla on oma ajoaikansa, veden virtaus lämmityspatterin läpi muuttaa lämmönsiirtoa, ilman pitää kulkea patterilta lämpötila-anturille ja myös anturilla itsellään on vasteaika. Jos tuloilma-anturi on kaukana patterista, säätimen toimenpide ei välttämättä näy mittauksessa heti. Liian aggressiivinen integraali tämän viiveen aikana voi aiheuttaa toistuvaa ylitystä.
Ilmanvaihtokoneessa voi olla myös porrastettu säätösekvenssi, jossa käytetään ensin lämmöntalteenottoa, sen jälkeen lämmitystä ja toiseen suuntaan jäähdytystä. PI-säätimen pääpyynti voi silti olla jatkuva, mutta sekvenssilogiikka muuntaa sen useaksi fyysiseksi lähdöksi. Interaktiivinen IV-konesimulaattori näyttää tuloilman lämpötilan ja paineen säädön osana kokonaista ilmanvaihtoprosessia.
22. Kanavapaineen säätöesimerkki
Kanavapaineen säätö on yleensä huomattavasti nopeampi kuin huonelämpötilan säätö. Paineanturi mittaa staattista painetta ja PI-säädin muuttaa puhallinnopeutta taajuusmuuttajan kautta. Kun päätelaitteiden pellit avautuvat, järjestelmän vastus muuttuu ja kanavapaine pyrkii laskemaan. Säädin kasvattaa puhallinnopeutta palauttaakseen paineen asetusarvoon.
Koska prosessi reagoi nopeasti, myös säätimen laskentaväli ja viritys voivat olla nopeampia. Samalla painesignaalissa voi esiintyä turbulenssia ja puhaltimen aiheuttamaa vaihtelua. Jos P-toiminta on liian voimakas, puhallinnopeus alkaa sahata. Jos integraali on liian nopea, puhallin ylittää toistuvasti tarvittavan paineen. Jos derivaattaa käytetään ilman sopivaa suodatusta, pienet painevaihtelut voivat aiheuttaa tarpeetonta lähtöliikettä.
Myös väärin valittu paineanturin mittausalue vaikuttaa säätöresoluutioon. Jos 200 Pa kanavapainetta mitataan 0–2500 Pa lähettimellä, käyttökelpoista signaalialuetta on paljon vähemmän kuin oikein valitulla mittausalueella. PID-viritys ei pysty palauttamaan sellaista mittaustietoa, jota mittausketju ei alun perin tuota.
23. Huonelämmityksen säätöesimerkki
Huonelämpötila on hidas prosessi, johon vaikuttaa paljon muuttuvia häiriöitä. Ulkolämpötila, aurinkokuorma, ihmiset, ovet, ikkunat ja sisäiset lämpökuormat muuttavat lämmitystarvetta. Lämmönluovutin ja rakennuksen massa lisäävät omaa viivettään. Huonelämmityksen integraaliaika voi siksi olla useita kymmeniä minuutteja eikä sekunteja.
PI-säädin on yleensä luonteva ratkaisu. P-osa muuttaa lämmityspyyntiä tämänhetkisen huonepoikkeaman perusteella. Integraaliosa korjaa hitaasti pysyvän poikkeaman, joka syntyy jatkuvasta lämpöhäviöstä. Jos käytössä on pulssitettava terminen toimilaite, jatkuva PI-pyynti muunnetaan aiemmin kuvatuksi pulssisuhteeksi.
Nopea viritys on tällaisessa piirissä yleensä haitallinen, koska säädin ei voi pakottaa huonetta reagoimaan nopeammin kuin rakennuksen fysiikka sallii. Jos integraali kasvaa voimakkaasti pitkän lämmitysjakson aikana, varastoitunut pyynti voi aiheuttaa ylitystä vasta tuntien kuluttua. Lähtörajoitus, anti-windup, hyvä huoneanturin sijoitus ja realistinen asetusarvo-ohjelma ovat usein paljon tärkeämpiä kuin derivaattaosan lisääminen.
24. Kaskadisäätö
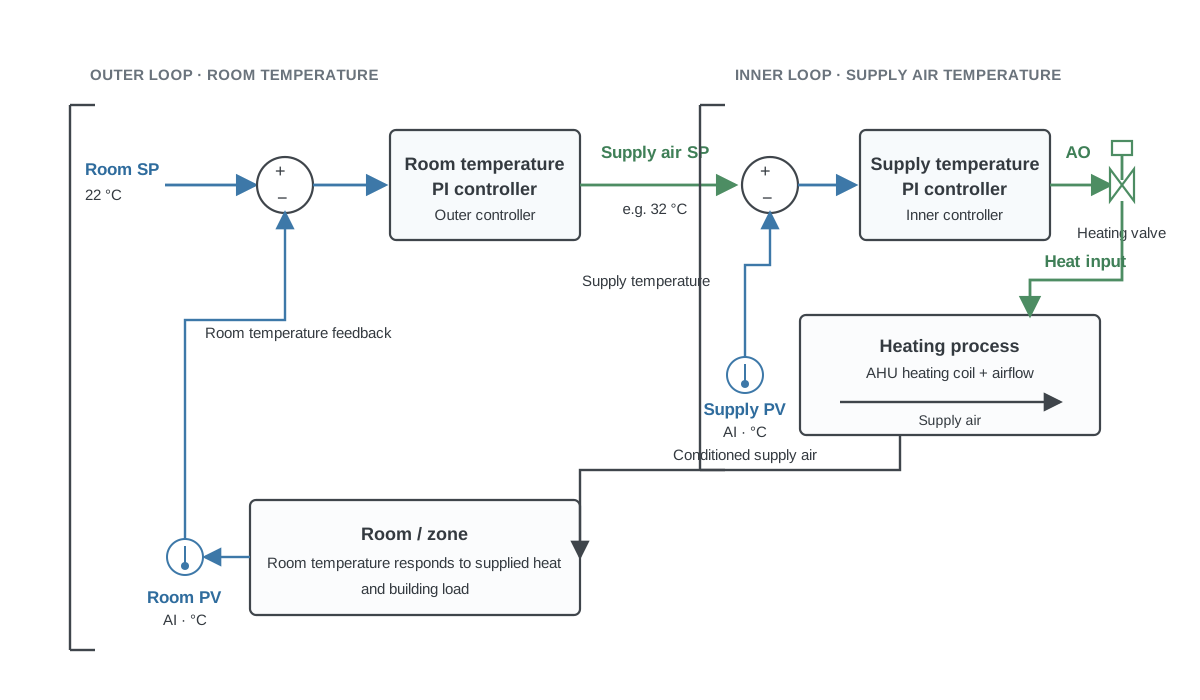
Kaskadisäädössä yksi säädin muodostaa toisen säätimen asetusarvon. Tavallinen LVI-esimerkki on huonelämpötilan säätö tuloilman lämpötilan asetusarvon kautta. Ulompi huonesäädin ei ohjaa lämmitysventtiiliä suoraan, vaan muuttaa tuloilman lämpötilatavoitetta. Sisempi tuloilman PI-säädin ohjaa sen jälkeen venttiiliä saavuttaakseen tämän tavoitteen.
Sisemmän säätöpiirin pitäisi yleensä olla ulompaa nopeampi. Tuloilman lämpötila pystyy muuttumaan paljon huonelämpötilaa nopeammin, joten tällainen rakenne on luonteva. Sisempi säädin käsittelee ilmanvaihtoprosessin nopeita häiriöitä, kun taas ulompi säädin muuttaa hitaasti sitä, kuinka paljon lämmitystä tai jäähdytystä tila tarvitsee.
Huonosti viritetty kaskadi voi saada säätöpiirit taistelemaan keskenään. Jos ulompi säädin muuttaa asetusarvoa nopeammin kuin sisempi piiri ehtii seurata sitä, molempien säätimien integraalit voivat kasvaa samaan aikaan ja aiheuttaa tarpeetonta värähtelyä. Viritys kannattaa tehdä niin, että sisempi piiri säädetään ja varmistetaan ensin ja vasta sen jälkeen viritetään hitaampi ulompi piiri sen ympärille.
25. Asetusarvon resetointi ja kompensointi ovat eri asia kuin PID
PID-säätimelle annettavan asetusarvon ei tarvitse olla vakio. Rakennusautomaatiossa asetusarvo lasketaan usein jonkin muun olosuhteen perusteella. Lämmitysveden menolämpötilan asetusarvo voi nousta ulkolämpötilan laskiessa. Kanavapaineen asetusarvoa voidaan muuttaa päätelaitteiden peltiasentojen mukaan. Tuloilman lämpötilatavoitetta voidaan säätää huoneiden lämmitys- tai jäähdytystarpeen perusteella.
Tämä resetointi- tai kompensointilogiikka kannattaa pitää käsitteellisesti erillään PID-laskennasta. Reset-toiminto päättää, mikä asetusarvo tarvitaan. PI- tai PID-säädin päättää, mikä toimilaitteen lähtö tarvitaan tämän asetusarvon saavuttamiseen. Jos nämä kaksi toimintoa sekoitetaan toisiinsa, vianhaku vaikeutuu, koska liikkuva asetusarvo voi näyttää epävakaalta säädöltä vaikka se on todellisuudessa ylemmän tason logiikan tarkoituksellinen komento.
PID-piiriä testattaessa trendaa aina sekä asetusarvo että mitattu arvo. Näennäisesti vaeltava prosessiarvo saattaa todellisuudessa seurata jatkuvasti muuttuvaa asetusarvoa erittäin hyvin.
26. Tavalliset PID-käyttöönoton virheet
Yksi tavallisimmista virheistä on aloittaa viritys ennen fyysisen säätöpiirin tarkistamista. Väärä anturi, väärään suuntaan toimiva venttiili, kiinni oleva sulkuventtiili, väärin skaalattu analogialähtö tai rajalla oleva toimilaite pitää korjata ennen PID-viritystä. Muuten säädintä yritetään virittää kompensoimaan varsinaista vikaa.
Toinen tavallinen virhe on sekoittaa suhteellinen vahvistus ja suhteellinen alue. Kp:n kasvattaminen tekee säädöstä voimakkaamman, mutta suhteellisen alueen kasvattaminen tekee siitä heikomman. Sama ongelma esiintyy integraaliparametreissa. Integraalivahvistuksen kasvattaminen voimistaa integraalia, kun taas integraaliajan kasvattaminen hidastaa sitä. Pelkän I-kirjaimen perusteella parametria ei voi tulkita turvallisesti ilman yksikköä ja käytettyä algoritmia.
Useiden viritysparametrien muuttaminen samalla kertaa vaikeuttaa myös tuloksen ymmärtämistä. Jos P-aluetta, integraaliaikaa ja lähtörajoja muutetaan yhtä aikaa, seuraavasta trendistä ei pystytä päättelemään, mikä muutos paransi tai heikensi vastetta. Tee yksi merkityksellinen muutos kerrallaan, odota prosessin reaktio ja vertaa tulosta edelliseen tilanteeseen.
Prosessia nopeammin virittäminen on erityisen tavallista LVI-järjestelmissä. Teknikko muuttaa integraaliaikaa, katsoo trendiä 20 sekuntia, ei näe suurta muutosta ja säätää arvoa uudelleen, vaikka fyysisen prosessin vaste olisi viisi minuuttia. Siihen mennessä kun prosessi ehtii mukaan, parametreja on saatettu muuttaa monta kertaa ja integraali on jo liian voimakas.
Yksi virhe on myös lisätä D vain siksi, että säätimen nimi on PID. Vakaa PI-säätö, joka saavuttaa asetusarvon ja korjaa kuormitushäiriöt, ei tarvitse derivaattaa. D-osalla pitää ratkaista tietty dynaaminen ongelma. Jos se ainoastaan tekee lähdöstä kohinaisemman, se ei paranna säätöä.
27. Käyttöönoton tarkistuslista ennen viritystä
Ennen säätimen viritystä varmista, että prosessia voidaan ylipäätään säätää. Mittauksen pitää olla oikein skaalattu ja uskottava. Toimilaitteen pitää liikkua tarvittavalla alueella ja oikeaan suuntaan. Lähtörajojen pitää vastata laitteiston vaatimuksia. Asetusarvon pitää olla fyysisesti saavutettavissa nykyisellä kuormalla. Lukitukset, minimiasennot, porrastuslogiikat ja käsiohjaukset pitää ymmärtää ennen PID-trendin tulkintaa.
Virityksen aikana trendaa vähintään asetusarvo, prosessiarvo ja säätimen lähtö. Jos mahdollista, trendaa lisäksi toimilaitteen todellinen asento tai jokin arvo, joka kuvaa fyysistä kuormaa. Tee yksi muutos kerrallaan ja odota riittävän pitkään, että prosessivaste näkyy. Testaa asetusarvomuutoksen lisäksi myös edustava kuormitushäiriö.
Virityksen jälkeen tarkista toiminta useammassa kuin yhdessä kuormitustilanteessa. Lauhalla ulkolämpötilalla hyvin toimiva piiri voi käyttäytyä eri tavalla mitoituslämmityskuormalla. Tarkista, viettääkö toimilaite pitkiä aikoja 0 tai 100 prosentissa, palautuuko integraali siististi saturoitumisesta, liikkuuko lähtö jatkuvasti mittauskohinan vuoksi ja pysyykö prosessi vakaana ylemmän tason asetusarvojen muuttuessa.
28. Tärkeimmät asiat muistettavaksi
P-osa reagoi tällä hetkellä olemassa olevaan poikkeamaan. Integraali reagoi kertyneeseen poikkeamaan ja poistaa yleensä pysyvän offsetin. Derivaatta reagoi muutosnopeuteen ja voi lisätä vaimennusta, mutta on usein tarpeeton hitaissa tai kohinaisissa LVI-säädöissä.
Kun säädin käyttää suhteellista aluetta, pienempi P-alue tarkoittaa voimakkaampaa suhteellista toimintaa. Normalisoidulla säätimellä P-osuus = poikkeama / P-alue, joten 2 K poikkeama 10 K alueella tuottaa 20 prosentin suhteellisen osuuden. Tämä on 1/P-suhteen käytännön merkitys.
Parametrien esitystapa pitää aina tarkistaa. Kp, suhteellinen alue, Ti, Ki, Td, Kd, 1/P, 1/I ja 1/D kuvaavat toisiinsa liittyvää säätökäyttäytymistä, mutta ne eivät ole keskenään vaihdettavia nimityksiä. Selvitä käytetty yhtälö ja yksiköt ennen kuin kopioit viritysarvoja.
Fyysinen prosessi asettaa hyvän säädön rajat. Anturin viive, toimilaitteen nopeus, venttiilin mitoitus, prosessivahvistus, aikavakio, kuollut aika, lähtörajat ja häiriöt vaikuttavat kaikki trendiin. PID-parametria kannattaa muuttaa vasta sen jälkeen, kun muu säätöpiiri on tarkistettu.
Monissa rakennusautomaation prosesseissa hyvin viritetty PI-säädin on oikea ratkaisu. Aloita yksinkertaisesti, seuraa prosessia, viritä suhteellinen toiminta ensin, lisää integraalia vähitellen ja käytä derivaattaa vain silloin, kun prosessin käyttäytyminen antaa siihen selvän syyn.
Usein kysytyt kysymykset
Onko PID aina parempi kuin PI?
Ei. PI-säätö riittää moniin LVI-prosesseihin, koska P-osa antaa välittömän vasteen ja integraali poistaa jäljelle jäävän poikkeaman. Derivaatta voi parantaa joidenkin prosessien dynaamista vastetta, mutta se voi myös reagoida voimakkaasti mittauskohinaan ja lisätä virityksen monimutkaisuutta. Käytä D-osaa silloin, kun se parantaa tiettyä havaittua prosessivastetta.
Mitä suhteellinen alue tarkoittaa?
Suhteellinen alue on se prosessiarvon muutos, joka tuottaa koko lähtöalueen suuruisen suhteellisen muutoksen. Jos P-alue on 10 K, 10 K poikkeama vastaa 100 prosentin P-osuutta, 5 K poikkeama 50 prosenttia ja 1 K poikkeama 10 prosenttia, kun oletetaan lineaarinen normalisoitu säädin ilman muuta skaalausta.
Onko 1/P sama kuin suhteellinen vahvistus?
Normalisoidussa suhteellisen alueen muodossa kyllä. Jos P on suhteellinen alue, poikkeamaa kertova kerroin on 1/P. 0–100 prosentin lähdössä suhteellinen osuus on poikkeama / P x 100%. Jos säädin käyttää toisenlaista PID-muotoa, sen P-parametri voi tarkoittaa jotain muuta, joten dokumentaatio pitää silti tarkistaa.
Miksi suhteellisen alueen kasvattaminen tekee säädöstä hitaamman?
Suurempi suhteellinen alue tarkoittaa, että sama poikkeama tuottaa pienemmän P-osuuden. Jos poikkeama on 2 K, 5 K alue tuottaa 40 prosenttia, mutta 20 K alue vain 10 prosenttia. Leveämpi alue tekee säätimestä siis vähemmän aggressiivisen.
Miksi P-säädin jää pois asetusarvosta?
Pelkkä P-säädin voi tarvita pysyvän poikkeaman tuottaakseen prosessin vaatiman toimilaiteohjauksen. Integraaliosa pystyy säilyttämään tarvittavan pysyvän lähtöarvon samalla, kun poikkeama palautuu kohti nollaa.
Mikä on hyvä aloitusarvo PID-parametreille?
Yleispätevää aloitusarvoa ei ole, koska viritys riippuu prosessivahvistuksesta, vasteen nopeudesta, kuolleesta ajasta, toimilaitteen käyttäytymisestä ja säätimen parametrimuodosta. LVI-käyttöönotossa käytännöllinen tapa on aloittaa maltillisella P-toiminnalla, tarkistaa vaste, vahvistaa sitä vähitellen ja lisätä sen jälkeen hidas integraali trendin perusteella.
Voiko PI-säädin ohjata digitaalilähtöä?
Kyllä. PI-säädin voi laskea jatkuvan 0–100 prosentin pyynnön, jonka erillinen aikaperusteinen logiikka muuntaa ON/OFF-pulssisuhteeksi. Tämä on tavallista hitaissa lämpöprosesseissa ja sopivilla binäärisillä toimilaitteilla. Pulssijakson pitää sopia sekä toimilaitteelle että prosessille.
Miksi PID-lähtöni on koko ajan 100%?
Poikkeama voi oikeasti vaatia täyden lähdön, mutta jatkuva saturoituminen voi johtua myös väärästä toimintasuunnasta, riittämättömästä laitekapasiteetista, saavuttamattomasta asetusarvosta, anturiviasta, väärästä skaalauksesta tai liian suuresta integraalin windupista. Tarkista koko säätöpiiri ennen viritysarvojen muuttamista.
Tekniset lähteet
Tämän oppaan selitykset perustuvat yleisiin PID-yhtälöihin ja käytännön LVI-säätimien käyttäytymiseen. Käyttöönotettavan säätimen valmistajan dokumentaatio tarvitaan silti aina, koska suhteellisen alueen yksiköt, integraalin määritelmä, derivaatan suodatus, lähtörajoitus ja anti-windup-toteutus vaihtelevat tuotteiden välillä.