I/O-opas: digitaaliset ja analogiset tulot ja lähdöt
Rakennusautomaatiojärjestelmä kommunikoi antureiden, toimilaitteiden ja muiden kenttälaitteiden kanssa tulojen ja lähtöjen, eli I/O-pisteiden, avulla.
Tulon kautta tieto kulkee kentältä automaatio-ohjaimelle.
Lähdön kautta ohjauskäsky kulkee automaatio-ohjaimelta kenttälaitteelle.
Mikä on I/O-moduuli?
I/O-moduuli yhdistää automaatio-ohjaimen antureihin, koskettimiin, lähettimiin ja toimilaitteisiin. I/O tarkoittaa tuloja ja lähtöjä eli Input/Output liityntöjä.
DI ja AI tuovat tietoa kentältä automaatio-ohjaimelle. DO ja AO lähettävät ohjauskäskyjä automaatio-ohjaimelta kenttälaitteille.
Neljä tavallisinta I/O-tyyppiä ovat:
| Tyyppi | Nimi | Suunta | Tyypillinen käyttökohde |
|---|---|---|---|
| DI | Digitaalitulo | Ohjaimelle | Käyntitieto, hälytys, läsnäolotieto |
| DO | Digitaalilähtö | Ohjaimelta | Pumpun käynnistys, puhaltimen käyntilupa |
| AI | Analogiatulo | Ohjaimelle | Lämpötila, paine, CO₂, kosteus |
| AO | Analogialähtö | Ohjaimelta | Venttiilin asento, pellin asento, taajuusmuuttajan nopeusohje |
Alla oleva interaktiivinen harjoitus havainnollistaa neljä yleistä esimerkkiä:
- DI, normaalisti avoin kosketin
- DO, pumpun ohjaus
- AI, NTC10k-lämpötila-anturi
- AO, 0–10 V venttiilitoimilaite
Digital Input (DI) — DI+ / DI− with NO contact
Digital Output (DO) — DO+/DO− driving a pump
Analog Input (AI) — AI+ at divider node, AI− to GND
Analog Output (AO) — AO+/AO− to Valve (0–10 V)
Tässä oppaassa mennään huomattavasti neljää perusluokkaa pidemmälle.
Todellisissa rakennusautomaatiojärjestelmissä vastaan tulee termejä kuten potentiaalivapaa kosketin, NO, NC, COM, relelähtö, 0–10 V, 2–10 V, 4–20 mA, PNP, NPN, virtaa syöttävä, virtaa nielävä, silmukkasyötetty lähetin, galvaaninen erotus, 3-pisteohjaus ja turva-asento.
Kun nämä käsitteet ymmärtää, sähkökaavioiden, automaatiosuunnitelmien, ohjainkorttien dokumentaation ja kenttälaitteiden datalehtien lukeminen muuttuu huomattavasti helpommaksi.
Tarkista aina käytettävän automaatio-ohjaimen, I/O-moduulin ja kenttälaitteen valmistajan dokumentaatio ennen kytkentää. Liitinten toiminta, sallitut jännitteet, yhteiset navat ja tuetut signaalityypit vaihtelevat laitteittain.
1. Mitä tulot ja lähdöt tarkoittavat?
Automaatio-ohjain toimii antureiden ja ohjattavien laitteiden välissä.
Yksinkertainen säätöketju voi näyttää tältä:
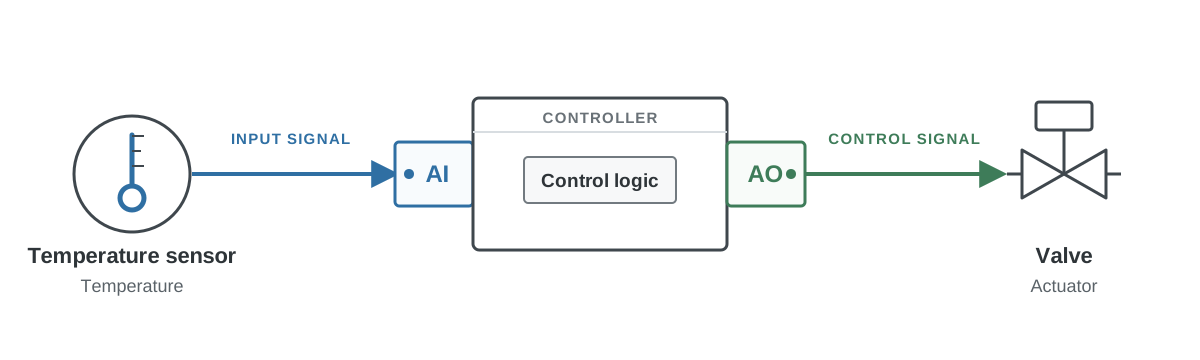
Anturi kertoo ohjaimelle, mitä järjestelmässä tapahtuu.
Ohjain suorittaa ohjelmoidun säätölogiikan.
Lähtö kertoo toimilaitteelle, mitä sen pitää tehdä.
Esimerkiksi:
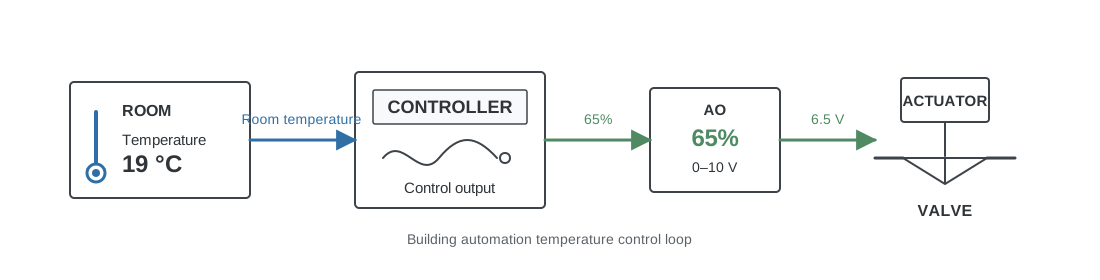
Digitaaliset signaalit toimivat samalla periaatteella, mutta niillä on tavallisesti vain kaksi tilaa.
| Tila 0 | Tila 1 |
|---|---|
| POIS | PÄÄLLÄ |
| FALSE | TRUE |
| 0 | 1 |
| Auki | Kiinni |
| Normaali | Hälytys |
| Seis | Käy |
2. I/O-tyyppi ja sähköinen signaali ovat eri asioita
Yksi tärkeimmistä I/O-tekniikan periaatteista on ymmärtää ero loogisen I/O-tyypin ja sähköisen liityntätavan välillä.
Digitaalituloon voidaan esimerkiksi tuoda tieto monella eri tavalla:
- Potentiaalivapaalla koskettimella
- 24 VDC jännitesignaalilla
- Transistorilähdöllä
- Relekoskettimella
- PNP-anturilla
- NPN-anturilla
Ohjelman näkökulmasta ne voivat kaikki olla digitaalituloja.
Sähköisesti niiden kytkentä voi kuitenkin olla täysin erilainen.
I/O-pistettä kannattaa ajatella kolmella tasolla.
Taso 1: Mitä signaali tekee?
DI
DO
AI
AO
Taso 2: Miten tieto siirretään sähköisesti?
Avoin / suljettu kosketin
24 VDC
24 VAC
0–10 V
2–10 V
0–20 mA
4–20 mA
Resistanssi
Taso 3: Millaisella elektroniikalla signaali toteutetaan?
Rele
Transistori
Triac
PNP
NPN
Silmukkasyötetty lähetin
Galvaanisesti erotettu tulo
Yhteinen COM-liitin
Kun nämä kolme asiaa erotetaan toisistaan, myös monimutkaisempien I/O-kytkentöjen ymmärtäminen helpottuu.
3. Digitaalitulot eli DI
Digitaalitulo, eli DI, kertoo automaatio-ohjaimelle kahden tilan välisen tiedon.
Tyypillisiä digitaalituloja ovat:
- Puhaltimen käyntitieto
- Pumpun käyntitieto
- Puhallinhälytys
- Pumppuhälytys
- Suodatinhälytys
- Palohälytys
- Jäätymisvaarahälytys
- Oven rajakytkin
- Ikkunakosketin
- Läsnäolotieto
- Painekytkin
- Virtauskytkin
- Turvalukitus
Ohjelmistossa digitaalitulo näkyy yleensä esimerkiksi näin:
| Boolean |
|---|
| FALSE |
| TRUE |
tai:
| Numeerinen |
|---|
| 0 |
| 1 |
Se, millainen sähköinen kytkentä tämän tilan tuottaa, riippuu laitteistosta.
4. Potentiaalivapaa kosketin
Potentiaalivapaa kosketin on yksi rakennusautomaation yleisimmistä käsitteistä.
Englanniksi siitä käytetään tavallisesti termejä:
- Dry contact
- Potential-free contact
- Volt-free contact
Suomessa käytetään yleensä termiä potentiaalivapaa kosketin. Joskus kuulee myös suoran käännöksen kuivakosketin, mutta potentiaalivapaa kosketin kuvaa toimintaa paremmin.
Potentiaalivapaa kosketin toimii käytännössä tavallisen kytkimen tavoin.
Kosketin ei itsessään syötä kytkettävään piiriin jännitettä. Se ainoastaan avaa tai sulkee sähköisen virtapiirin.
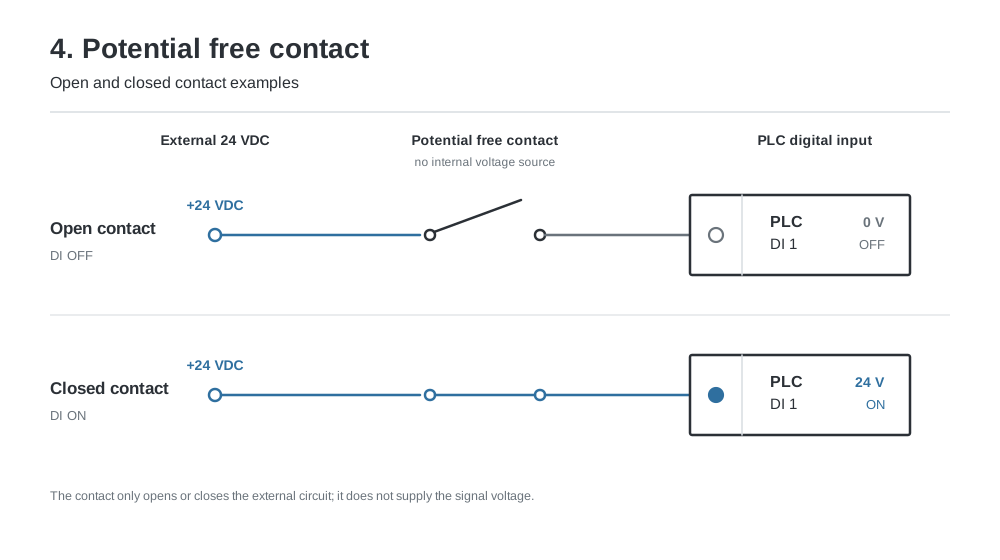
Koskettimen tilan tunnistamiseen tarvittava jännite tulee yleensä automaatio-ohjaimelta tai erillisestä ulkoisesta virtapiiristä.
Esimerkki: paine-erokytkin
Ilmanvaihtokoneen suodattimen paine-erokytkin voi sisältää vain mekaanisen vaihtokoskettimen.
Automaatio-ohjain muodostaa varsinaisen sähköisen mittauspiirin.
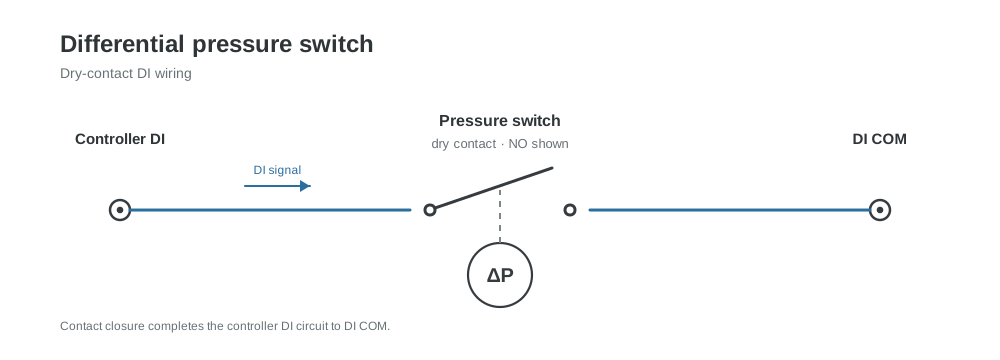
Paine-erokytkimen ei tarvitse muodostaa 24 V signaalia.
Se ainoastaan avaa tai sulkee koskettimen.
Tyypillisiä potentiaalivapaita koskettimia
Potentiaalivapaita koskettimia käytetään paljon esimerkiksi seuraavissa laitteissa:
- Painekytkimet
- Paine-erokytkimet
- Virtauskytkimet
- Termostaatit
- Palohälytysjärjestelmien relelähdöt
- Pumppujen hälytysreleet
- Puhaltimien käyntireleet
- Taajuusmuuttajien relelähdöt
- Kattiloiden yhteishälytykset
- Jäähdytyskoneiden hälytykset
- Kulunvalvonnan rajapinnat
- Turvareleet
- Kontaktorien apukoskettimet
5. Potentiaalivapaa kosketin ei ole oma I/O-tyyppinsä
Tämä on tärkeä ero.
Potentiaalivapaa kosketin ei tarkoita digitaalituloa.
Se kertoo sähköisestä liityntätavasta.
Kenttälaitteen potentiaalivapaa kosketin voidaan kytkeä digitaalituloon:
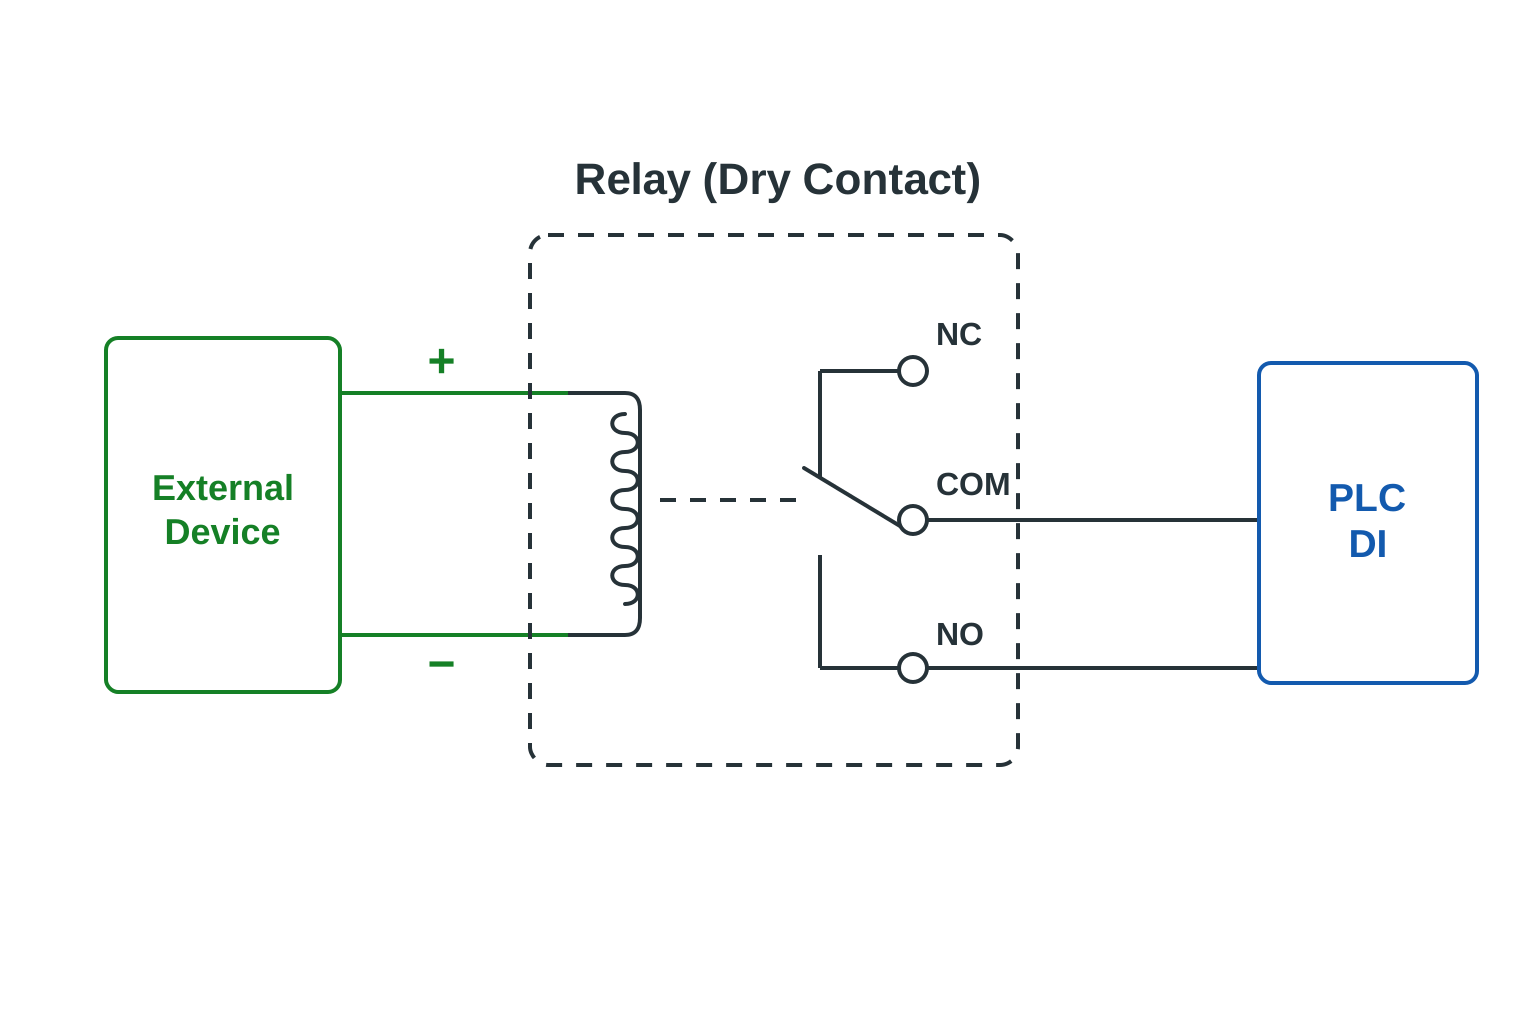
Myös automaatio-ohjain voi tarjota potentiaalivapaan koskettimen digitaalilähtönä:
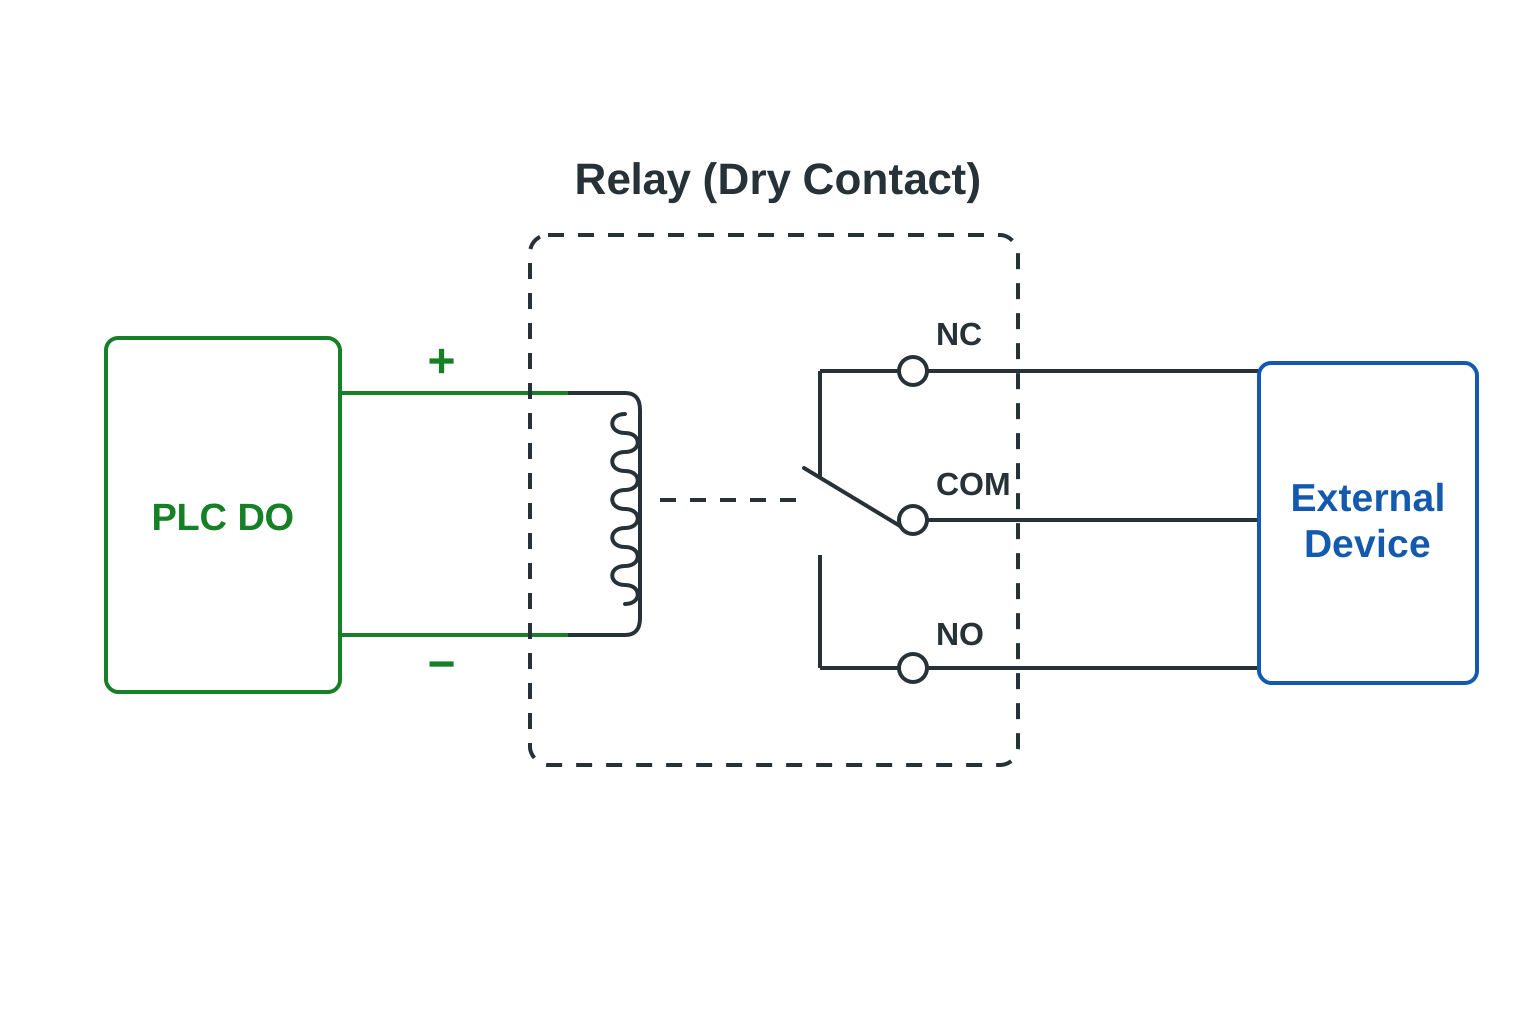
Ohjaimen teknisissä tiedoissa voidaan esimerkiksi ilmoittaa:
| I/O-tyyppi | Määrä |
|---|---|
| DI | 8 |
| Relelähtö | 6 |
| AI | 4 |
| AO | 4 |
Nuo kuusi relelähtöä voivat olla potentiaalivapaita vaihtokoskettimia.
6. Jännitteellinen digitaalinen signaali
Potentiaalivapaan koskettimen vastakohtana puhutaan joskus englanniksi wet contact signaalista.
Suomenkielisessä teknisessä tekstissä on yleensä selkeämpää puhua jännitteellisestä digitaalisignaalista.
Tällöin kenttälaite syöttää digitaalitulolle sähköisen jännitteen.
Esimerkiksi:
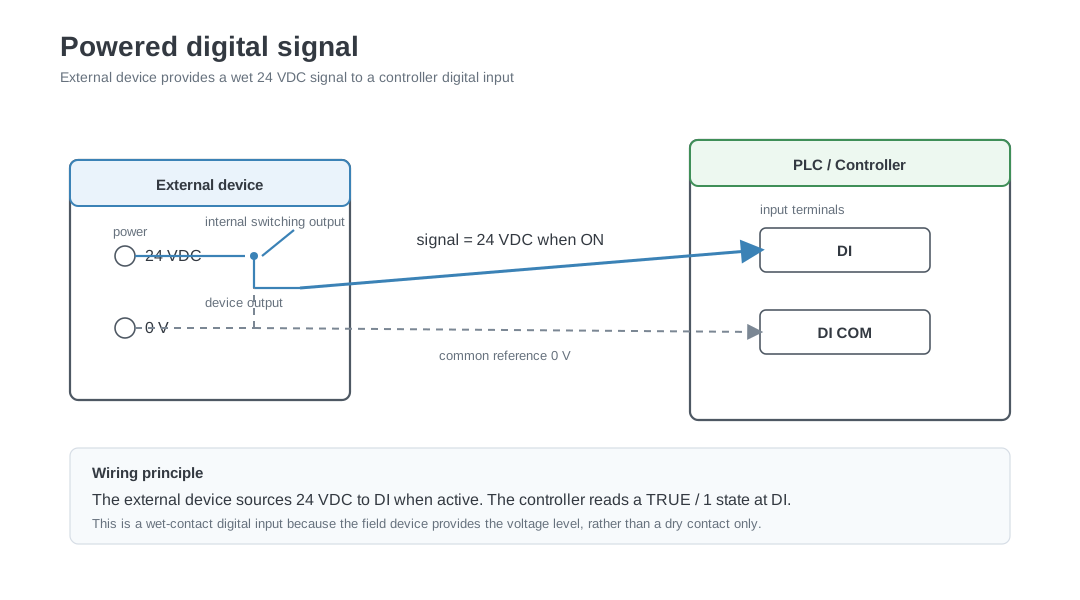
Ohjain voi tulkita esimerkiksi:
| Jännite | Tila |
|---|---|
| 0 V | POIS |
| 24 V | PÄÄLLÄ |
Todelliset kytkentärajat riippuvat aina I/O-moduulista.
Potentiaalivapaa ja jännitteellinen signaali
Potentiaalivapaa kosketin
Kenttälaite toimii kytkimenä.

Kosketin ei itse syötä signaalijännitettä.
Jännitteellinen signaali
Kenttälaite syöttää digitaalitulolle sähköisen jännitteen.

Esimerkiksi:

0 V = ei aktiivinen
24 V = aktiivinen
Termin wet contact käyttö vaihtelee valmistajien välillä, joten käytännössä kannattaa aina tarkistaa, millainen sähköinen signaali liittimestä oikeasti tulee.
7. NO ja NC koskettimet
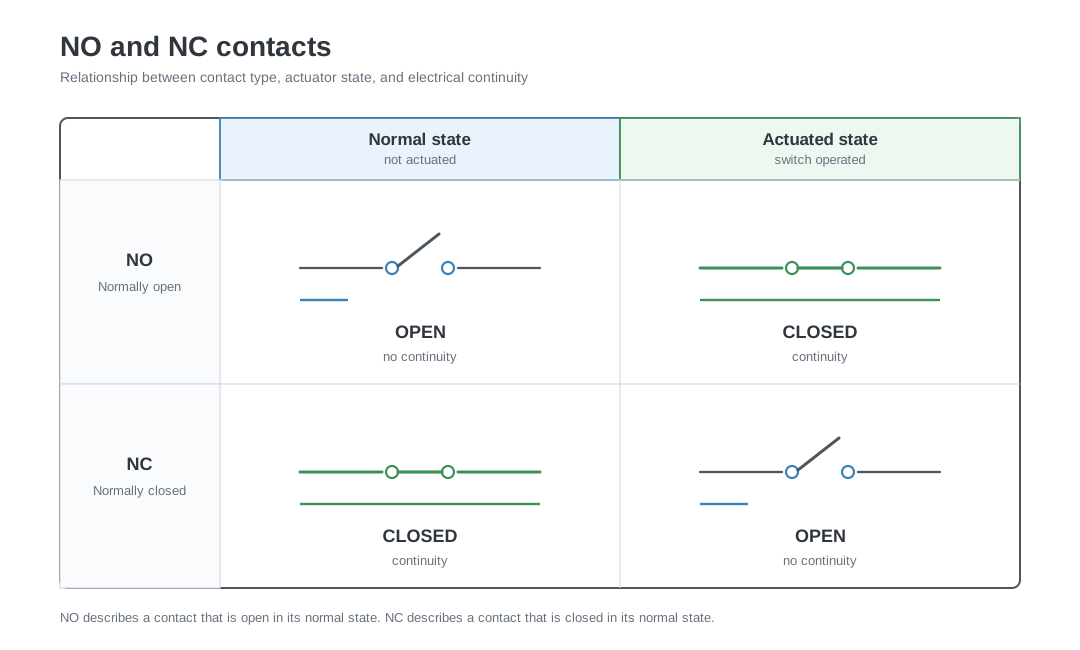
Releissä, rajakytkimissä ja muissa koskettimissa käytetään tavallisesti merkintöjä:
- NO, Normally Open
- NC, Normally Closed
Suomeksi:
- NO, normaalisti avoin
- NC, normaalisti suljettu
Sana normaalisti tarkoittaa koskettimen tilaa silloin, kun laite on normaalissa lepotilassaan eikä esimerkiksi relekela ole vetäneenä.
Normaalisti avoin eli NO
Normaalisti avoin kosketin on lepotilassa auki.
Esimerkki:
Puhaltimen käyntirele voi sulkeutua, kun puhallin käynnistyy.
| Puhaltimen tila | Koskettimen tila |
|---|---|
| Puhallin seis | Kosketin auki |
| Puhallin käy | Kosketin kiinni |
Normaalisti suljettu eli NC
Normaalisti suljettu kosketin on lepotilassa kiinni.
Esimerkki:
Puhaltimen käyntirele voi avautua, kun puhallin käynnistyy.
| Puhaltimen tila | Koskettimen tila |
|---|---|
| Puhallin seis | Kosketin kiinni |
| Puhallin käy | Kosketin auki |
Normaalisti suljettua kosketinta voidaan käyttää turvallisuuteen liittyvässä valvonnassa, koska katkennut johdin voi joissakin tapauksissa aiheuttaa saman sähköisen tilan kuin hälytys.
Se, onko tämä haluttu toiminta, riippuu sovelluksesta ja järjestelmän ohjausperiaatteista.
8. NO ja NC eivät kerro ohjelmallista merkitystä
Suljettu kosketin ei automaattisesti tarkoita TRUE, KÄY tai HÄLYTYS.
Ohjelmointi määrittää, mitä sähköinen tila tarkoittaa.
Yhdessä järjestelmässä voidaan käyttää:
| Koskettimen tila | Järjestelmän tila |
|---|---|
| Kosketin kiinni | Normaali |
| Kosketin auki | Hälytys |
Toisessa järjestelmässä:
| Koskettimen tila | Järjestelmän tila |
|---|---|
| Kosketin auki | Normaali |
| Kosketin kiinni | Hälytys |
Tulo voidaan myös kääntää ohjelmallisesti.
Siksi käyttöönotossa on tarkistettava kaksi asiaa:
- Muuttuuko sähköinen kosketintila oikein?
- Tulkitaanko tila ohjelmassa oikein?
9. COM ja yhteiset liittimet
I/O-moduuleissa näkyy usein liittimiä, joiden merkintä on esimerkiksi:
COM
C
Common
GND
0V
M
G0
Nämä merkinnät eivät aina tarkoita täysin samaa asiaa.
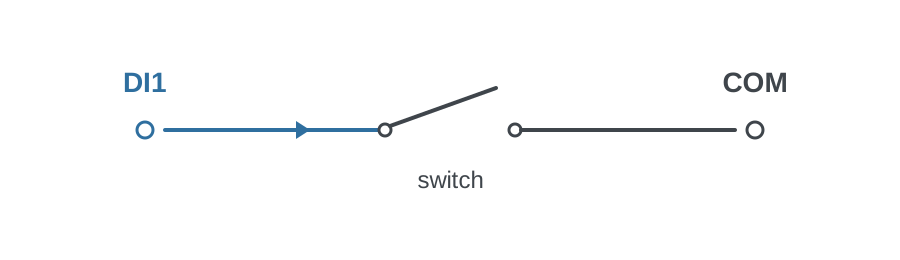
Yhteinen liitin toimii yhden tai useamman I/O-kanavan sähköisenä referenssinä tai yhteisenä johtimena.
Yksinkertainen digitaalitulokytkentä voisi olla:
Useampi tulo voi käyttää samaa yhteistä liitintä:
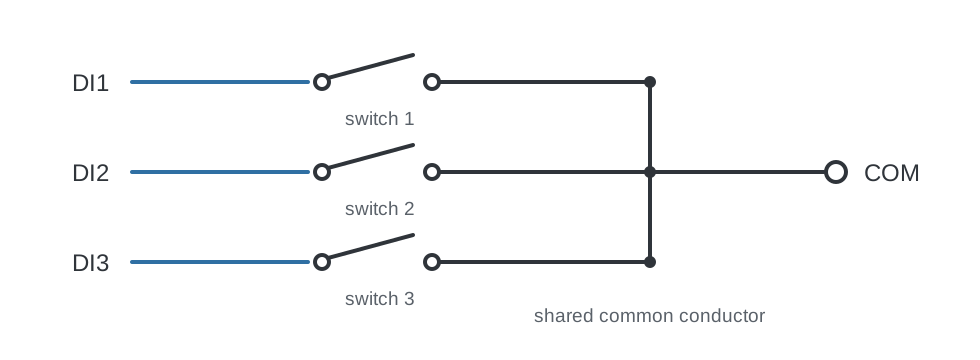
Tarkka sisäinen kytkentä riippuu ohjaimesta.
Joissakin laitteissa yhteiset navat on yhdistetty sisäisesti.
Joissakin ne on jaettu ryhmiin.
Joissakin ryhmät ovat galvaanisesti erotettuja toisistaan.
Joissakin COM on yhteydessä 0 V johtimeen.
Toisissa kytkentä voi olla päinvastainen.
Liitinkaavio on aina tarkistettava ennen kytkentää.
10. Jaetut yhteiset navat
Ohjaimessa voi esimerkiksi olla tällainen I/O-ryhmä:
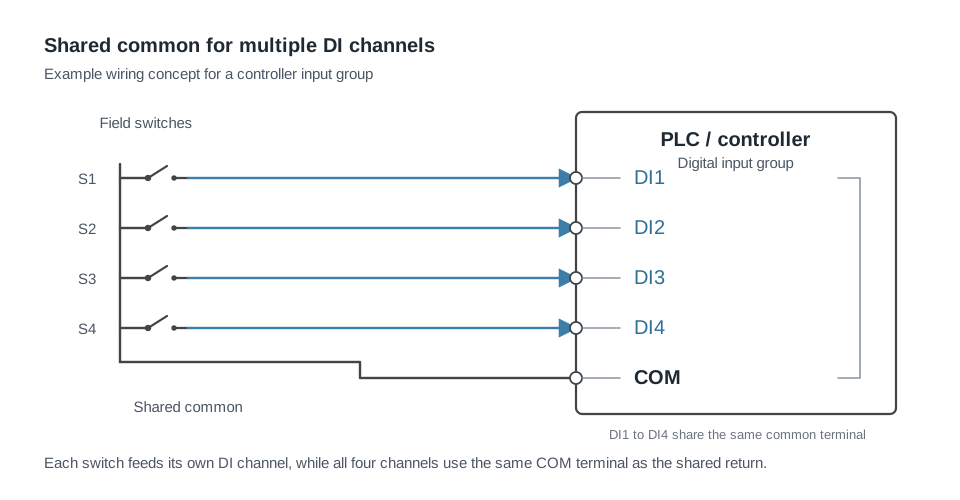
Kaikki neljä tuloa voivat käyttää samaa sisäistä referenssiä.
Tämä vaikuttaa siihen, miten ulkoiset laitteet voidaan kytkeä.
Jaetut yhteiset navat on huomioitava erityisesti silloin, kun järjestelmään liitetään:
- Useita virtalähteitä
- Eri keskuksia
- Eri jännitereferenssejä
- Maadoitettuja signaalilähtöjä
- Galvaanisesti erotettuja laitteita
Kahden eri sähköjärjestelmän yhdistäminen yhteisen COM-liitännän kautta voi muodostaa odottamattomia virtareittejä.
11. Digitaalilähdöt eli DO
Digitaalilähtö, eli DO, antaa automaatio-ohjaimelle mahdollisuuden ohjata kaksitilaista toimintoa.
Tyypillisiä digitaalilähtöjä ovat:
- Pumpun käynnistys
- Puhaltimen käynnistys
- Kattilan käyntilupa
- Jäähdytyskoneen käyntilupa
- Valaistuksen ohjaus
- Hälytyssummeri
- Magneettiventtiili
- Relekela
- Kontaktorin kela
- Sähkölämmityksen tehoporras
- Pellin avauskäsky
- Pellin sulkukäsky
Ohjelmiston näkökulmasta lähtö voi olla:
| Arvo | Lähdön tila |
|---|---|
| FALSE | Lähtö ei aktiivinen |
| TRUE | Lähtö aktiivinen |
Sähköinen toteutus riippuu lähtötyypistä.
Kolme tavallista digitaalilähtötyyppiä ovat:
- Relelähtö
- Transistorilähtö
- Triac-lähtö
12. Relelähdöt
Relelähtö sisältää sähköisesti ohjatun mekaanisen koskettimen.
Tyypillisessä vaihtokoskettimessa on kolme liitintä:
COM
NO
NC
Missä:
| Liitin | Merkitys |
|---|---|
| COM | Yhteinen kosketin |
| NO | Normaalisti avoin kosketin |
| NC | Normaalisti suljettu kosketin |
Kun rele ei ole vetäneenä:
COM on yhteydessä NC-liittimeen
COM ei ole yhteydessä NO-liittimeen
Kun rele vetää:
COM on yhteydessä NO-liittimeen
COM ei ole yhteydessä NC-liittimeen
Relelähtö voi olla potentiaalivapaa
Tällöin automaatio-ohjain ohjaa releen koskettimia, mutta ei syötä itse kytkettävää jännitettä.
Esimerkiksi:
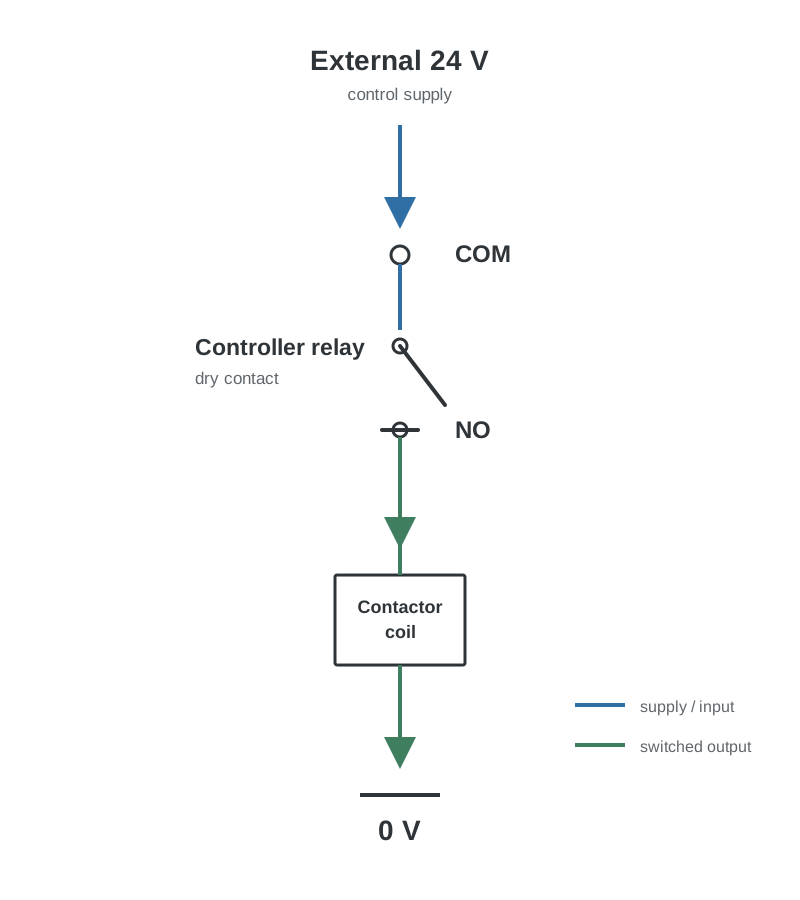
Ohjaimen rele toimii tällöin vain ulkoisen virtapiirin kytkimenä.
13. Digitaalilähtö ei yleensä syötä varsinaista kuormaa
Automaatio-ohjaimen lähtö, jonka nimi on esimerkiksi Pumpun käynnistys, ei tarkoita sitä, että lähtö syöttäisi sähkötehon pumpun moottorille.
Todellinen ohjausketju voi olla:
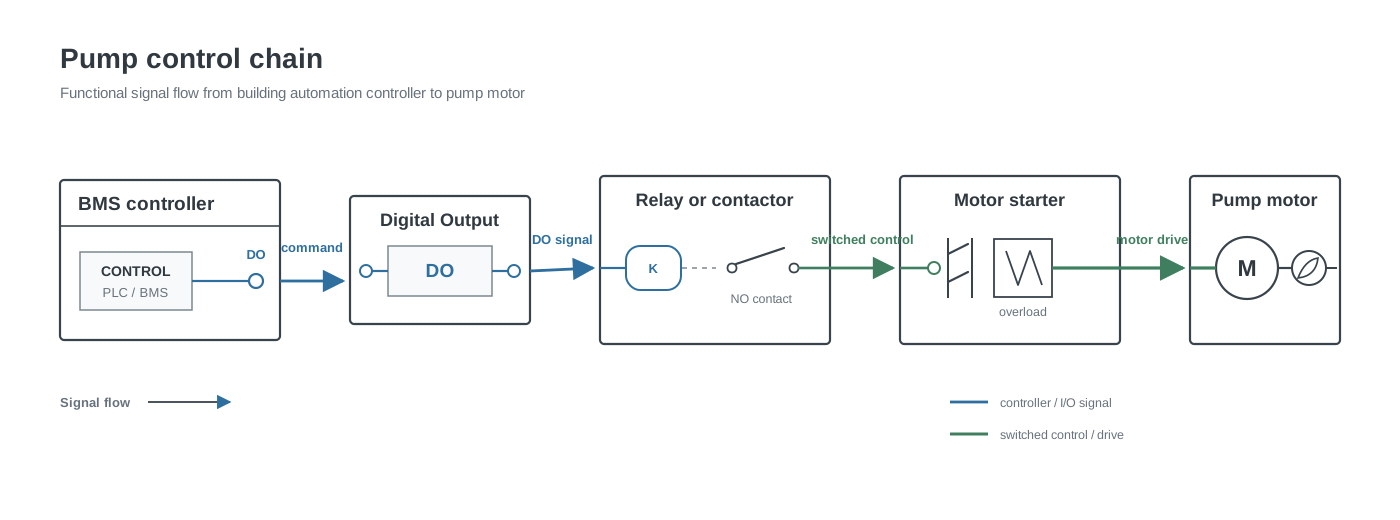
Suuremmissa laitteissa DO antaa usein vain käyntiluvan:
- Taajuusmuuttajalle
- Moottorikäynnistimelle
- Laitevalmistajan omalle ohjauskeskukselle
- Kattilaohjaimelle
- Jäähdytyskoneelle
Varsinainen tehon kytkentä tapahtuu muualla.
14. Relekoskettimen sähköiset arvot
Relelähdöllä on aina sähköiset rajansa.
Tärkeitä arvoja ovat esimerkiksi:
- Suurin sallittu jännite
- Suurin sallittu virta
- AC-kuormitus
- DC-kuormitus
- Resistiivisen kuorman mitoitus
- Induktiivisen kuorman mitoitus
- Pienin luotettavasti kytkettävä virta
- Mekaaninen käyttöikä
- Sähköinen käyttöikä
Rele voi esimerkiksi kestää resistiivisellä kuormalla suuremman virran kuin induktiivisella kuormalla.
Induktiivisia kuormia ovat esimerkiksi:
- Relekelat
- Kontaktorikelat
- Solenoidit
- Moottorit
Tarkista aina valmistajan ilmoittamat kuormitusarvot.
15. Välirele
Välirele on automaatio-ohjaimen ja ohjattavan laitteen väliin asennettava rele.
Esimerkiksi:
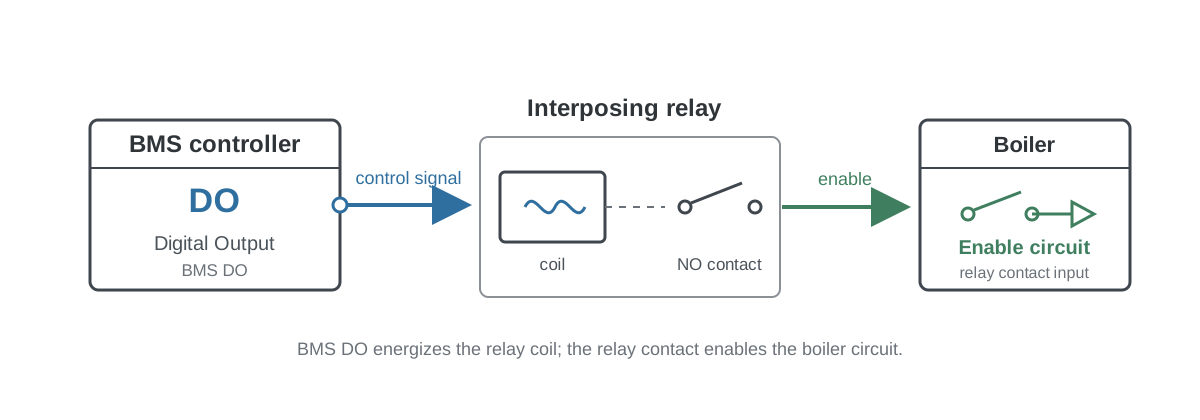
Välireleellä voidaan saavuttaa esimerkiksi:
- Sähköinen erotus
- Eri jännitetasojen kytkentä
- Suurempi kosketinkuormitettavuus
- Helppo vaihdettavuus
- Lisää koskettimia
- Selkeä rajapinta automaatiojärjestelmän ja ulkoisen laitteen välille
Välireleet ovat erittäin yleisiä automaatiokeskuksissa.
16. Transistorilähdöt
Transistorilähtö kytkee DC-virtapiiriä elektronisesti.
Toisin kuin releessä, transistorissa ei ole liikkuvia koskettimia.
Tyypillisiä ominaisuuksia ovat:
- Nopea kytkentä
- Pitkä käyttöikä
- DC-käyttö
- Määritelty napaisuus
- Rajallinen lähtövirta
Transistorilähdöistä käytetään usein termejä:
- PNP
- NPN
- Sourcing
- Sinking
- Open collector
- Open drain
Terminologia riippuu käytetystä elektroniikasta.
17. PNP ja NPN
PNP- ja NPN-signaalit ovat yleisiä teollisuusautomaatiossa, antureissa ja PLC-järjestelmissä.
Yksinkertaistettuna niitä voidaan ajatella näin.
PNP
PNP-lähtö kytkee tavallisesti positiivisen jännitteen tulolle.
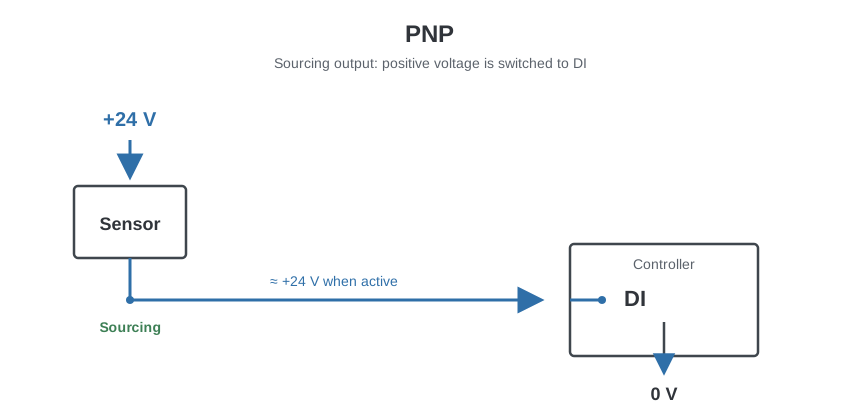
Kun anturi aktivoituu, sen lähtöön tulee tyypillisesti noin +24 V.
PNP-lähdöstä käytetään usein myös nimitystä virtaa syöttävä lähtö, englanniksi sourcing output.
Suomessa puhutaan myös plus-kytkevästä lähdöstä.
NPN
NPN-lähtö kytkee signaalin tavallisesti kohti 0 V tasoa.
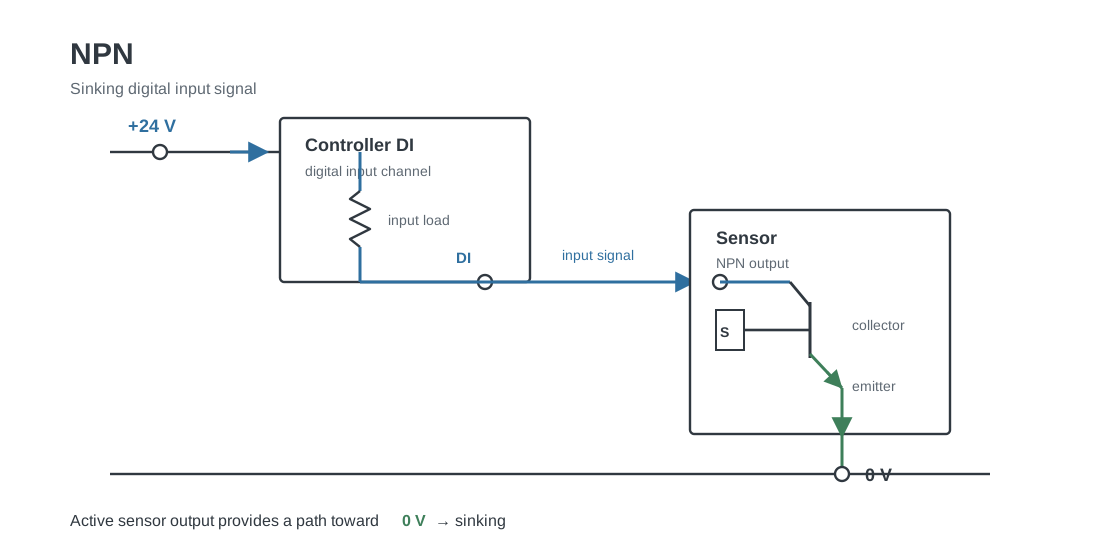
Kun anturi aktivoituu, se muodostaa virtareitin kohti 0 V johtoa.
NPN-lähdöstä käytetään usein nimitystä virtaa nielävä lähtö, englanniksi sinking output.
Suomessa voidaan puhua myös miinus-kytkevästä lähdöstä.
18. Sourcing ja sinking
Englanninkielisissä dokumentaatioissa vastaan tulevat usein termit:
Sourcing
Sinking
Niillä kuvataan, kumpi laite syöttää virtapiiriin virtaa ja kumpi tarjoaa virralle paluureitin.
Yksinkertaistettuna:
Sourcing tarkoittaa, että laite syöttää virtaa.
Sinking tarkoittaa, että laite ottaa vastaan eli “nielee” virran ja muodostaa sille paluureitin.
Toimivassa virtapiirissä nämä kaksi puolta täydentävät toisiaan.
Esimerkiksi:
| Komponentti | I/O-toiminta |
|---|---|
| PNP-anturi | Virtaa syöttävä lähtö |
| PLC:n DI | Virtaa vastaanottava tulo |
Tai:
PLC:n syöttävä lähtö
        │
        ▼
Virtaa vastaanottava kuorma
Tästä syystä mitä tahansa PNP-anturia ei voida automaattisesti kytkeä mihin tahansa digitaalituloon.
Tulopiirin pitää olla sähköisesti yhteensopiva anturin lähdön kanssa.
19. Triac-lähdöt
Triac-lähtö on puolijohteella toteutettu lähtö, jota käytetään vaihtojännitekuormien ohjaamiseen.
Triac-lähtöjä käytetään paljon LVI-automaatiossa, koska monet toimilaitteet toimivat 24 VAC käyttöjännitteellä.
Tyypillisiä käyttökohteita ovat:
- 24 VAC venttiilitoimilaitteet
- 24 VAC peltitoimilaitteet
- Relekelat
- Pienet LVI-ohjauskuormat
Triacissa ei ole mekaanisia koskettimia.
Huomioitavia ominaisuuksia voivat olla:
- AC-käyttö
- Vuotovirta lähtötilassa OFF
- Pienin sallittu kuorma
- Suurin sallittu virta
- Jaettu yhteinen liitin
Triac-lähtöä ei pidä käsitellä samalla tavalla kuin potentiaalivapaata relekosketinta.
20. Digitaalitulon suodatus ja kosketinvärähtely
Mekaaninen kosketin ei aina vaihda tilaansa täysin puhtaasti.
Kun kosketin sulkeutuu, se voi värähdellä hyvin lyhyen ajan.
Sähköinen tila voi hetkellisesti näyttää tältä:
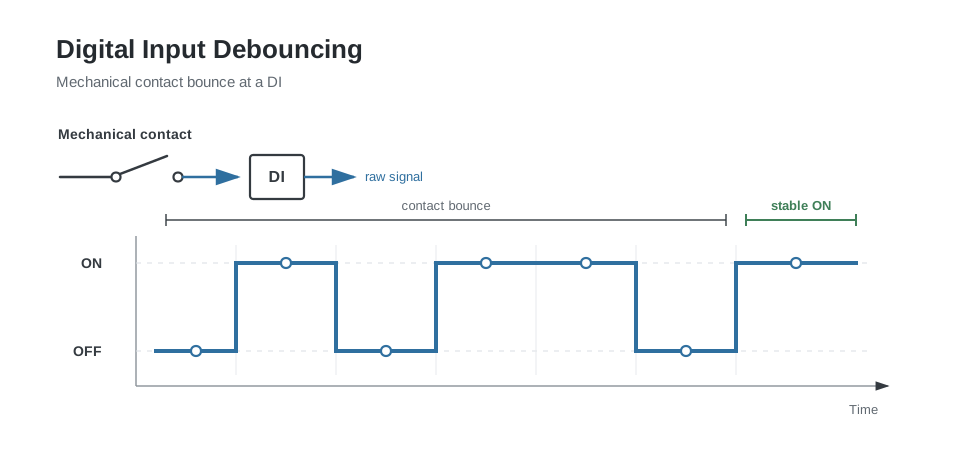
yhden puhtaan muutoksen sijasta.
Ohjain voi käyttää kosketinsuodatusta tai debounce-toimintoa, jolloin signaalin pitää pysyä samassa tilassa tietyn ajan ennen kuin tila hyväksytään.
Samaa periaatetta voidaan hyödyntää myös epävakaiden kenttätietojen käsittelyssä.
Esimerkiksi:
Suodatinhälytyksen pitää olla aktiivinen 5 sekuntia
ennen hälytyksen muodostamista.
21. Analogiatulot eli AI
Analogiatulo, eli AI, mittaa jatkuvasti muuttuvaa suuretta.
Tyypillisiä mittauksia rakennusautomaatiossa ovat:
- Lämpötila
- Paine
- Paine-ero
- Suhteellinen kosteus
- CO₂-pitoisuus
- Ilmanlaatu
- Vesivirta
- Ilmavirta
- Valaistusvoimakkuus
- Säiliön pinnankorkeus
- Venttiilin asentopalaute
- Pellin asentopalaute
- Sähkötehon mittaus
Yleisiä sähköisiä signaaleja ovat:
- Resistanssi
- 0–10 V
- 2–10 V
- 0–20 mA
- 4–20 mA
22. Resistanssimittaukset
Monet lämpötila-anturit muuttavat sähköistä resistanssiaan lämpötilan mukana.
Yleisiä anturityyppejä ovat:
- NTC10k
- NTC20k
- PT100
- PT1000
- Ni1000
Ohjain mittaa anturin resistanssin ja muuntaa sen lämpötilaksi.
23. NTC-lämpötila-anturit
NTC tulee sanoista:
Negative Temperature Coefficient
NTC-anturin resistanssi pienenee lämpötilan noustessa.
NTC10k-anturin nimellisresistanssi on tyypillisesti noin 10 kΩ anturin määritellyssä vertailulämpötilassa, joka on usein 25 °C.
Periaate on:
| Lämpötila | Resistanssi |
|---|---|
| Matala lämpötila | Suurempi resistanssi |
| Korkea lämpötila | Pienempi resistanssi |
NTC-anturin resistanssin ja lämpötilan välinen riippuvuus ei ole lineaarinen.
Tämän vuoksi esimerkiksi:
5 kΩ
ei tarkoita puolta siitä lämpötilasta, jota:
10 kΩ
vastaisi.
Ohjaimen pitää tuntea oikea NTC-anturin ominaiskäyrä.
NTC-käyrällä on merkitystä
Kaksi anturia voi molemmat olla nimeltään NTC10k, vaikka niiden resistanssikäyrä olisi erilainen.
Tarkista aina:
- Nimellisresistanssi
- Vertailulämpötila
- Beta-arvo tai anturikäyrä
- Ohjaimen valittu anturityyppi
Väärän NTC-käyrän käyttäminen voi tuottaa lämpötila-arvon, joka näyttää järkevältä mutta on silti väärä.
Yrittäessäsi tunnistaa tuntematonta passiivista lämpötila-anturia resistanssimittauksen perusteella, käytä lämpötila-anturin tunnistus- ja resistanssimuunnintyökalua.
24. PT100 ja PT1000
PT100 ja PT1000 ovat platinaisia vastuslämpötila-antureita eli RTD-antureita.
Niiden nimellisresistanssit 0 °C lämpötilassa ovat noin:
| Sensor | Resistance |
|---|---|
| PT100 | 100 Ω |
| PT1000 | 1000 Ω |
Toisin kuin NTC-anturilla, platina-anturin resistanssi kasvaa lämpötilan noustessa.
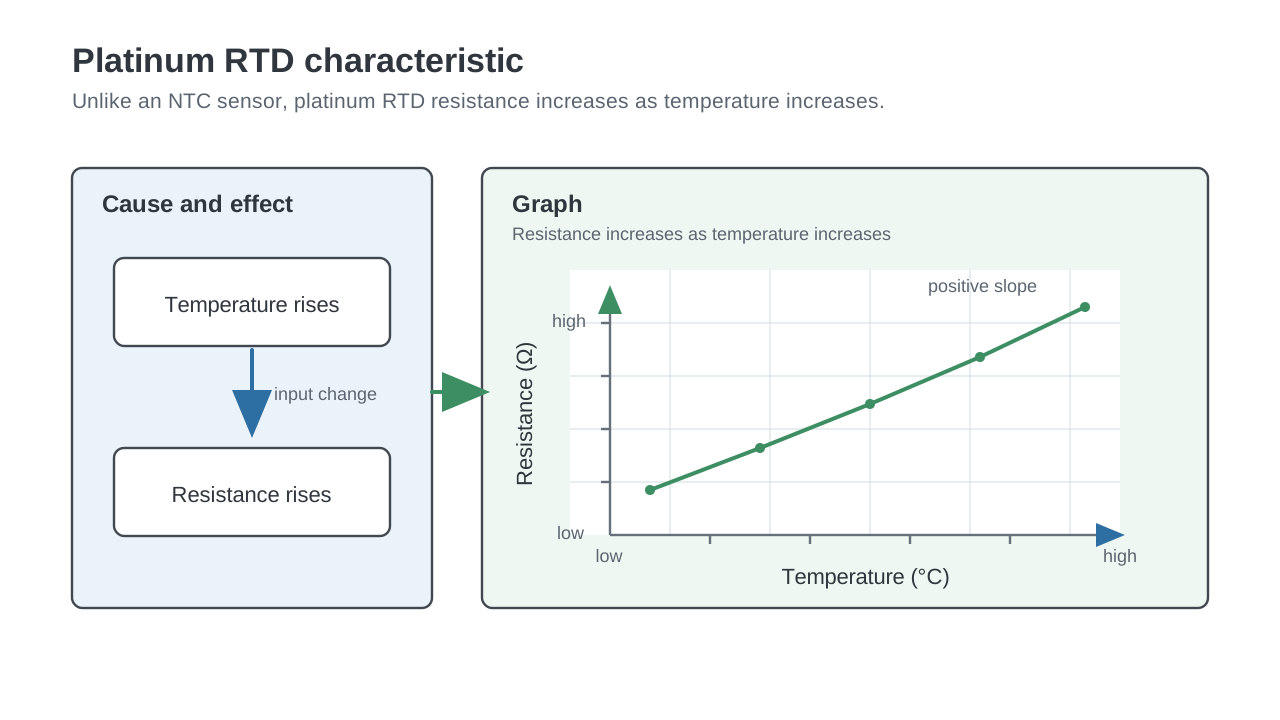
PT1000 on yleinen LVI-automaatiossa, koska sen suurempi resistanssi pienentää kaapeliresistanssin suhteellista vaikutusta verrattuna PT100-anturiin.
25. 2-, 3- ja 4-johdinmittaus
Resistanssianturi voidaan mitata eri johdinmäärillä.
2-johdinmittaus
Mitatuksi resistanssiksi muodostuu käytännössä:
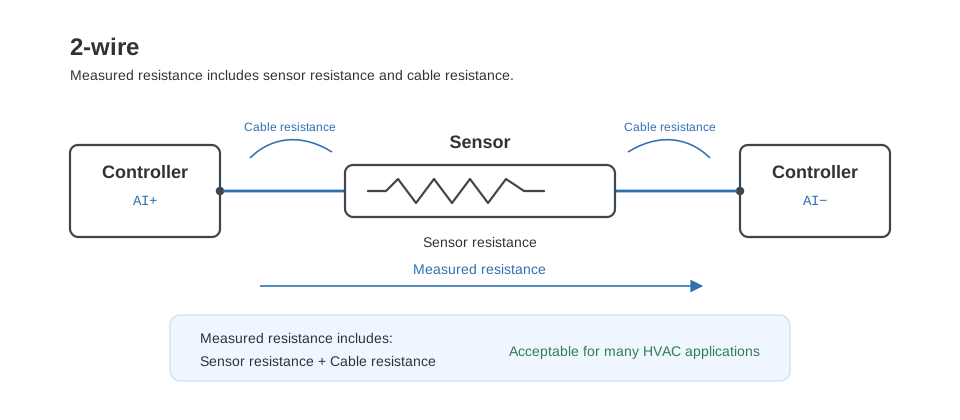
Monissa LVI-sovelluksissa tämä on riittävän tarkka menetelmä.
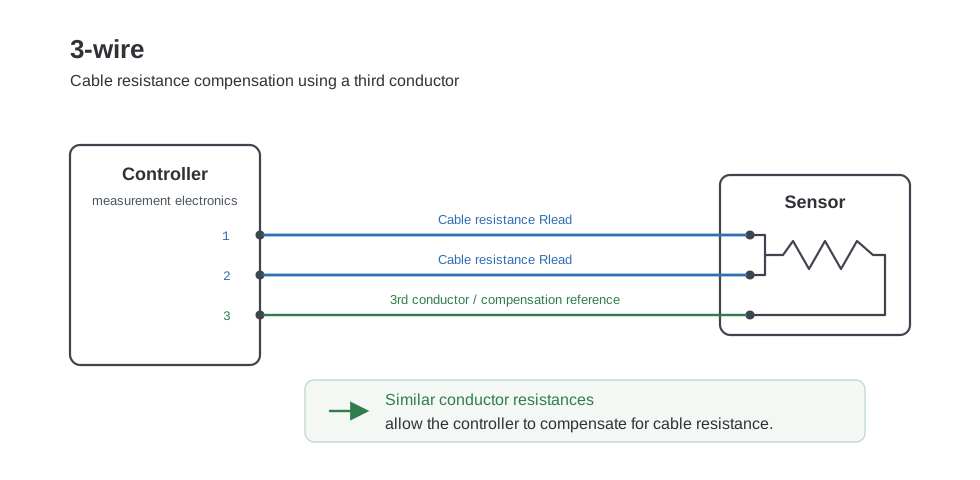
3-johdinmittaus
Kolmannen johtimen avulla mittauselektroniikka voi kompensoida kaapeleiden resistanssia, kun johtimien resistanssit oletetaan keskenään lähes samanlaisiksi.
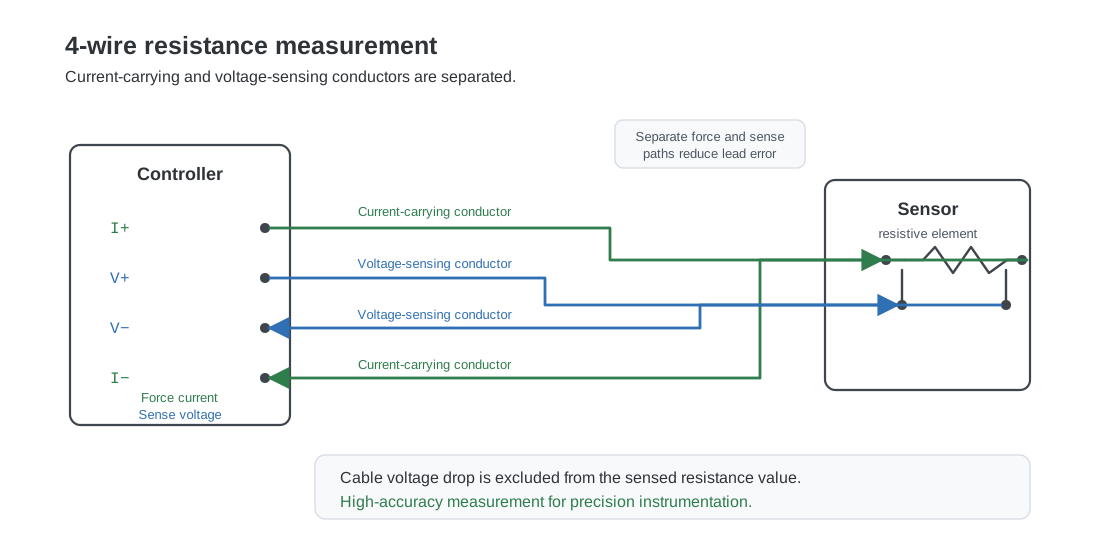
4-johdinmittaus
Nelijohdinmittauksessa virransyöttö ja jännitteen mittaus erotetaan toisistaan.
Tällä voidaan saavuttaa erittäin tarkka resistanssimittaus.
Nelijohdinmittausta käytetään erityisesti tarkkuutta vaativassa instrumentoinnissa.
26. 0–10 V jännitetulot
Yksi rakennusautomaation yleisimmistä analogiasignaaleista on:
0–10 V
Paineanturi voidaan esimerkiksi määritellä näin:
| Voltage | Pressure |
|---|---|
| 0 V | 0 Pa |
| 10 V | 1000 Pa |
Tällöin:
| Voltage | Pressure |
|---|---|
| 2.5 V | 250 Pa |
| 5.0 V | 500 Pa |
| 7.5 V | 750 Pa |
| 10 V | 1000 Pa |
Tätä jännitesignaalin muuttamista fyysiseksi mittausarvoksi kutsutaan skaalaukseksi.
27. Analogiasignaalin skaalaus
Yleinen lineaarisen skaalauksen kaava on:
Teknisen arvon skaalaus voidaan laskea kaavalla:
$$ \begin{aligned} \text{Tekninen arvo} &= \text{Tekninen minimi} \ &\quad + \frac{ \text{Tuloarvo} - \text{Tulon minimi} }{ \text{Tulon maksimi} - \text{Tulon minimi} } \ &\quad \times \left( \text{Tekninen maksimi} - \text{Tekninen minimi} \right) \end{aligned} $$
Jos 0–10 V paineanturin mittausalue on 0–1000 Pa:
| Parametri | Arvo |
|---|---|
| Tulon minimi | 0 V |
| Tulon maksimi | 10 V |
| Tekninen minimi | 0 Pa |
| Tekninen maksimi | 1000 Pa |
Kun mitattu jännite on 6,37 V:
$$ \begin{aligned} \text{Tekninen arvo} &= 0 + \frac{6{,}37 - 0}{10 - 0} \times (1000 - 0) \ &= \frac{6{,}37}{10} \times 1000 \ &= 637\ \text{Pa} \end{aligned} $$
Eli:
$$ 6{,}37\ \text{V} = 637\ \text{Pa} $$
28. 2–10 V signaalit
Osa kenttälaitteista käyttää signaalia:
2–10 V
signaalin:
0–10 V
sijasta.
Jos alue vastaa 0–100 % ohjausta:
| Jännite | Lähtö |
|---|---|
| 2 V | 0 % |
| 6 V | 50 % |
| 10 V | 100 % |
Kahden voltin lähtötaso mahdollistaa joissakin järjestelmissä paremman vikavalvonnan.
Selvästi alle 2 V oleva signaali voidaan joissakin laitteissa tulkita johdinviaksi tai muuksi häiriöksi.
Tarkka toiminta riippuu laitteesta.
29. 0–10 V signaalin referenssi
0–10 V jännitesignaali mitataan aina suhteessa johonkin referenssiin.
Tyypillinen kytkentä on:
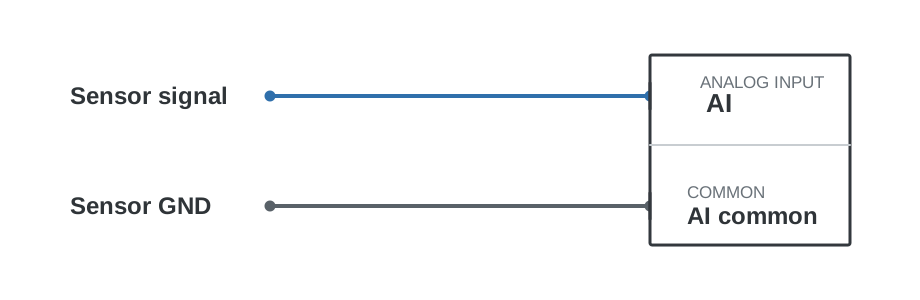
Ohjain mittaa käytännössä AI-liittimen ja COM-liittimen välisen jännitteen. Siksi signaalin referenssillä on suuri merkitys.
Anturi voi esimerkiksi tuottaa 7 V oman 0 V referenssinsä suhteen, mutta ohjain voi mitata eri arvon, jos laitteiden referenssipotentiaalit poikkeavat toisistaan.
0–10 V järjestelmissä on siksi kiinnitettävä huomiota esimerkiksi:
- Signaalin yhteiseen johtimeen
- Virtalähteen 0 V johtimeen
- Maadoitukseen
- Galvaaniseen erotukseen
- Kaapelointiin
30. Virtaviestitulot
Toinen hyvin yleinen analogiasignaali on:
4–20 mA
Virtaviestiä käytetään paljon teollisuudessa ja rakennusautomaatiossa.
Esimerkiksi paineanturin skaalaus voi olla:
| Virta | Paine |
|---|---|
| 4 mA | 0 Pa |
| 20 mA | 1000 Pa |
Tällöin:
12 mA = 500 Pa
koska 12 mA on täsmälleen 4 ja 20 mA välisen alueen puolivälissä.
31. Miksi 4–20 mA alkaa neljästä milliampeerista?
4 mA lähtötasosta käytetään termiä live zero, suomeksi voidaan puhua esimerkiksi elävästä nollasta.
Normaali mittausalue on:
4 mA ... 20 mA
Tämän ansiosta mittausalueen alapuolelle jää tilaa vikojen tunnistamista varten.
Esimerkiksi:
| Virta | Merkitys |
|---|---|
| 4 mA | Kelvollinen mittauksen minimiarvo |
| 0 mA | Mahdollinen johdinkatkos tai virransyötön menetys |
Tarkat vikatasot riippuvat lähettimestä ja I/O-moduulista.
32. 4–20 mA signaalin skaalaus
Oletetaan paineanturi, jonka alue on 0–1000 Pa:
4 mA  = 0 Pa
20 mA = 1000 Pa
Hyödyllisen virtaviestialueen leveys on:
20 - 4 = 16 mA
Kun mitattu virta on 12 mA:
12 - 4 = 8 mA
8 mA on puolet 16 mA mittausalueesta.
Siksi:
12 mA = 500 Pa
Toinen esimerkki:
Mittaus = 16 mA
Ensin selvitetään sijainti virtaviestialueella:
(16 - 4) / 16 = 0,75
Tämän jälkeen arvo skaalataan tekniseen yksikköön:
0,75 × 1000 Pa = 750 Pa
33. 4–20 mA virtasilmukka
Virtaviestipiirin pitää muodostaa suljettu sähköinen virtapiiri.
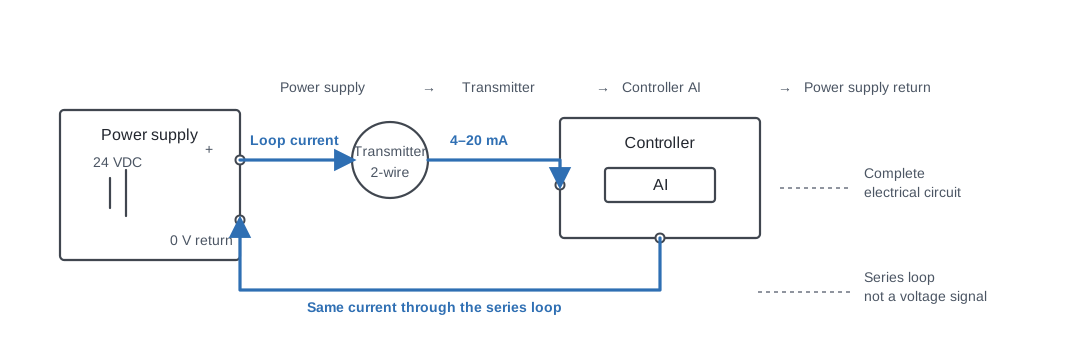
Sama virta kulkee kaikkien sarjaan kytkettyjen komponenttien läpi.
Tämä eroaa olennaisesti jännitesignaalista.
34. 2-johdinlähetin ja silmukkasyöttö
2-johdinlähetin käyttää usein samoja kahta johdinta sekä:
- Laitteen käyttöjännitteeseen
- Mittaussignaalin siirtämiseen
Tätä kutsutaan silmukkasyötöksi, englanniksi loop powered.
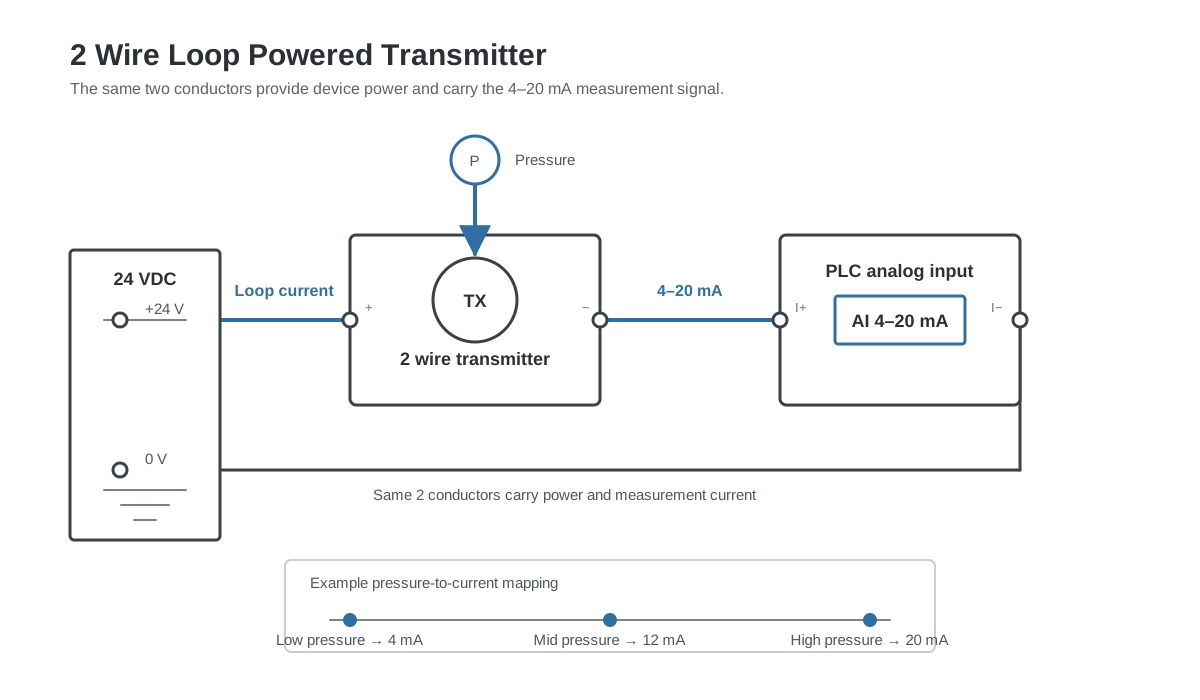
Lähetin säätää virtasilmukan virtaa mitatun suureen perusteella.
Esimerkiksi:
| Paine | Virta |
|---|---|
| Matala paine | 4 mA |
| Keskipaine | 12 mA |
| Korkea paine | 20 mA |
35. 3-johdinlähetin
3-johdinlähettimessä on usein erilliset liitännät:
Syöttö +
Syöttö -
Signaali
Esimerkiksi:
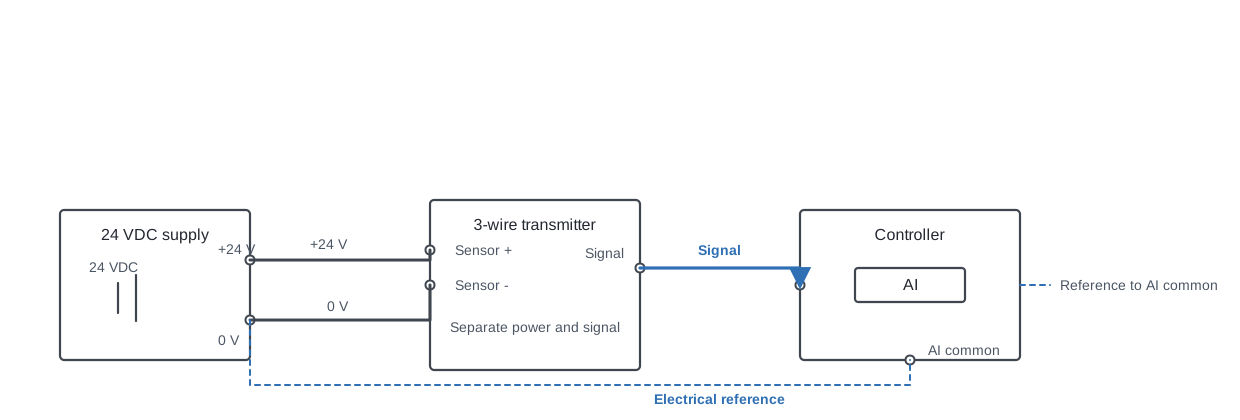
Myös signaalille pitää olla oikea sähköinen referenssi.
36. 4-johdinlähetin
4-johdinlähettimessä käyttöjännite ja mittaussignaali voivat olla erillisiä.
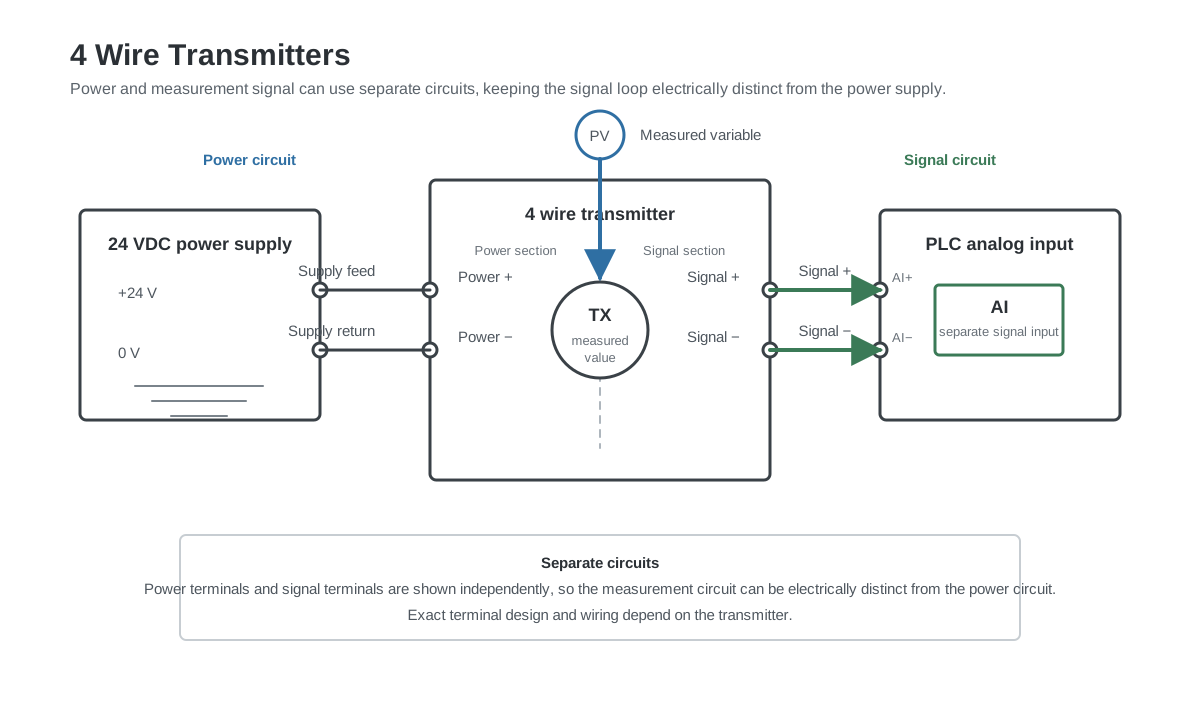
Tämä mahdollistaa mittauspiirin erottamisen käyttöjännitepiiristä.
Tarkka kytkentä riippuu aina lähettimestä.
37. Aktiivinen ja passiivinen virtaviesti
Analogisista virtaviesteistä puhuttaessa käytetään usein termejä:
- Aktiivinen
- Passiivinen
Valmistajien terminologia ei kuitenkaan ole täysin yhtenäinen.
Käytännössä tärkein kysymys on:
Mikä laite syöttää virtasilmukan käyttöjännitteen?
Mahdollisia vaihtoehtoja ovat esimerkiksi:
Automaatio-ohjain syöttää silmukan
tai:
Erillinen virtalähde syöttää silmukan
tai:
Lähettimellä on oma käyttöjännite
Ennen 4–20 mA kytkentää pitää selvittää:
- Kuka syöttää jännitteen?
- Kuka mittaa virran?
- Mikä on napaisuus?
- Mikä on suurin sallittu silmukkajännite?
- Mikä on tulon resistanssi?
- Onko tulo aktiivinen vai passiivinen valmistajan määritelmän mukaan?
38. Analogialähdöt eli AO
Analogialähtö, eli AO, lähettää automaatio-ohjaimelta jatkuvasti muuttuvan ohjaussignaalin kenttälaitteelle.
Tyypillisiä käyttökohteita ovat:
- Lämmitysventtiilin asento
- Jäähdytysventtiilin asento
- Pellin asento
- Taajuusmuuttajan nopeusohje
- Puhaltimen nopeus
- Pumpun nopeus
- Sähkölämmityksen teho
- Kostuttimen teho
- Paineasetus
- Ulkoisen laitteen asetusarvo
Kiinteistöautomaatiossa yleisin analogialähtösignaali on:
0–10 V
39. 0–10 V ohjaus
Venttiilitoimilaite voi esimerkiksi käyttää seuraavaa skaalausta:
0 V  = 0 %
5 V  = 50 %
10 V = 100 %
Jos ohjain laskee lämmitystarpeeksi:
72 %
analogialähtö voi antaa noin:
7,2 V
toimilaitteelle.
40. Suora ja käänteinen toimintasuunnat
Signaalin ja toimilaitteen fyysisen asennon suhde voidaan toteuttaa eri tavoin.
Suora toiminta
0 V  = kiinni
10 V = auki
Käänteinen toiminta
0 V  = auki
10 V = kiinni
Sama periaate voi koskea:
- Venttiileitä
- Peltejä
- Taajuusmuuttajia
- Lämmityssäätimiä
Käyttöönotossa pitää aina tarkistaa todellinen fyysinen toiminta.
Ohjelmassa näkyvä 100 % ei automaattisesti tarkoita, että venttiili on fyysisesti täysin auki.
41. 2–10 V analogialähtö
Osa toimilaitteista käyttää ohjaussignaalia:
2–10 V
Esimerkiksi:
2 V  = 0 %
6 V  = 50 %
10 V = 100 %
Tämän avulla voidaan joissakin tapauksissa erottaa minimiohjaus kokonaan puuttuvasta signaalista.
Toimilaitteen käyttäytyminen alle 2 V jännitteellä riippuu laitteesta ja sen asetuksista.
42. 4–20 mA analogialähtö
Osa automaatio-ohjaimista pystyy muodostamaan myös virtaviestilähdön.
Esimerkiksi:
4 mA  = 0 %
12 mA = 50 %
20 mA = 100 %
Virtaviestilähtöä voidaan käyttää esimerkiksi pitkissä kaapeloinneissa tai ympäristöissä, joissa on paljon sähköisiä häiriöitä.
Sekä lähtömoduulin että vastaanottavan laitteen pitää tukea samaa signaalityyppiä.
43. Analogialähdön asentopalaute
Ohjaussignaali ei vielä todista, että toimilaite on saavuttanut pyydetyn asennon.
Esimerkiksi:
Venttiilin AO-ohjaus = 80 %
mutta venttiili voi silti olla:
- Jumissa
- Ilman käyttöjännitettä
- Käsiohjauksella
- Mekaanisesti irti
- Väärin kytketty
Osa toimilaitteista tarjoaa erillisen asentopalautteen.
Esimerkiksi:
AO1 = venttiilin asentokäsky
AI3 = venttiilin asentopalaute
Ohjain voi tällöin verrata:
Pyydetty asento
ja
Todellinen asento
Tämä mahdollistaa paremman vikavalvonnan.
44. 3-pisteohjaus
Kaikki toimilaitteet eivät käytä analogista 0–10 V ohjausta.
Osa venttiili- ja peltitoimilaitteista käyttää kahta digitaalista ohjausta:
AVAA
SULJE
Tätä kutsutaan esimerkiksi:
- 3-pisteohjaukseksi
- Kolmipisteohjaukseksi
- Floating control -ohjaukseksi
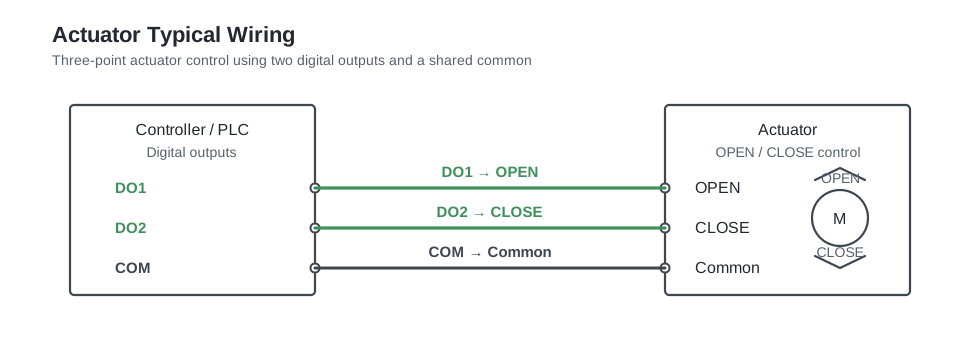
Ohjaimen toiminta on esimerkiksi:
| AVAA | SULJE | Toimilaitteen toiminta |
|---|---|---|
| Päällä | Pois | Liikkuu auki |
| Pois | Päällä | Liikkuu kiinni |
| Pois | Pois | Pysähtyy |
Toimilaitteen fyysinen asento on jatkuva suure, vaikka sen ohjaamiseen käytetään kahta digitaalilähtöä.
45. PWM-ohjaus
PWM tarkoittaa pulssinleveysmodulaatiota, englanniksi Pulse Width Modulation.
Jatkuvan analogisen jännitteen sijasta lähtöä kytketään vuorotellen päälle ja pois.
Ohjausarvo määräytyy sen perusteella, kuinka suuren osan ajasta lähtö on päällä.
Esimerkiksi:
25 % ohjaus
voi tarkoittaa:
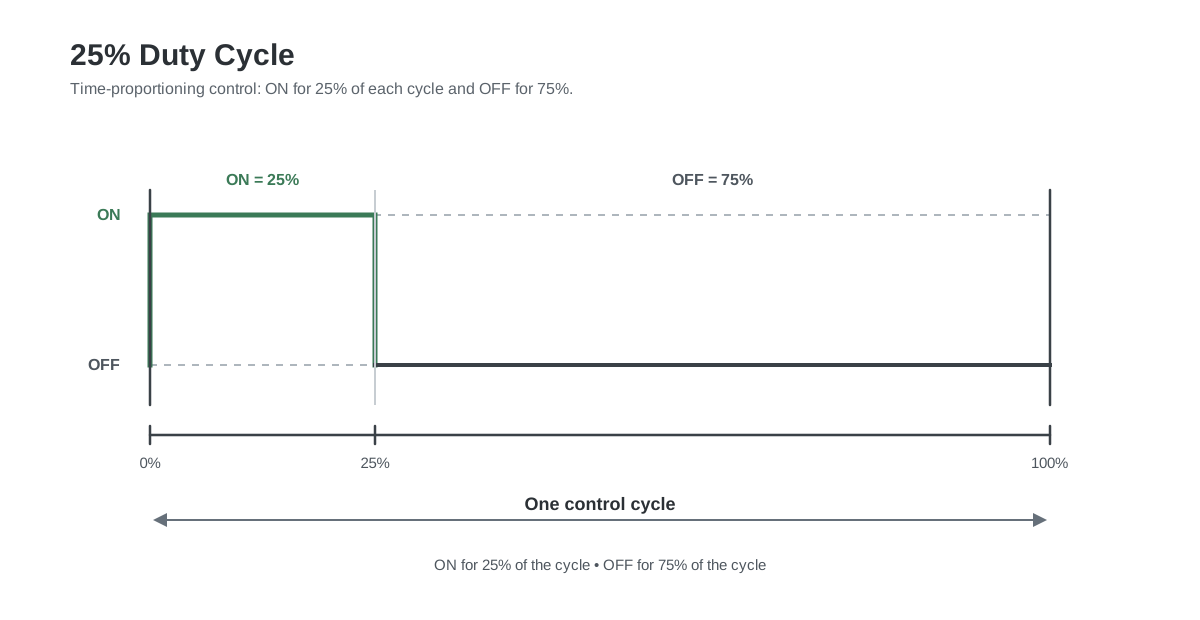
PWM-ohjausta käytetään esimerkiksi:
- Termisissä venttiilitoimilaitteissa
- Lämmityssäätimissä
- Puolijohdereleiden ohjauksessa
- Joissakin puhallinohjauksissa
PWM-ohjausta saa käyttää vain laitteelle, joka on suunniteltu kyseiselle ohjaustavalle.
46. Tuloimpedanssi ja lähtöjen kuormitus
Analogiset jännitepiirit muodostavat sähköisen kuorman.
Analogiatulolla on tuloimpedanssi.
Analogialähdöllä puolestaan on rajallinen kyky syöttää virtaa.
Jos yksi 0–10 V lähtö kytketään usealle laitteelle:
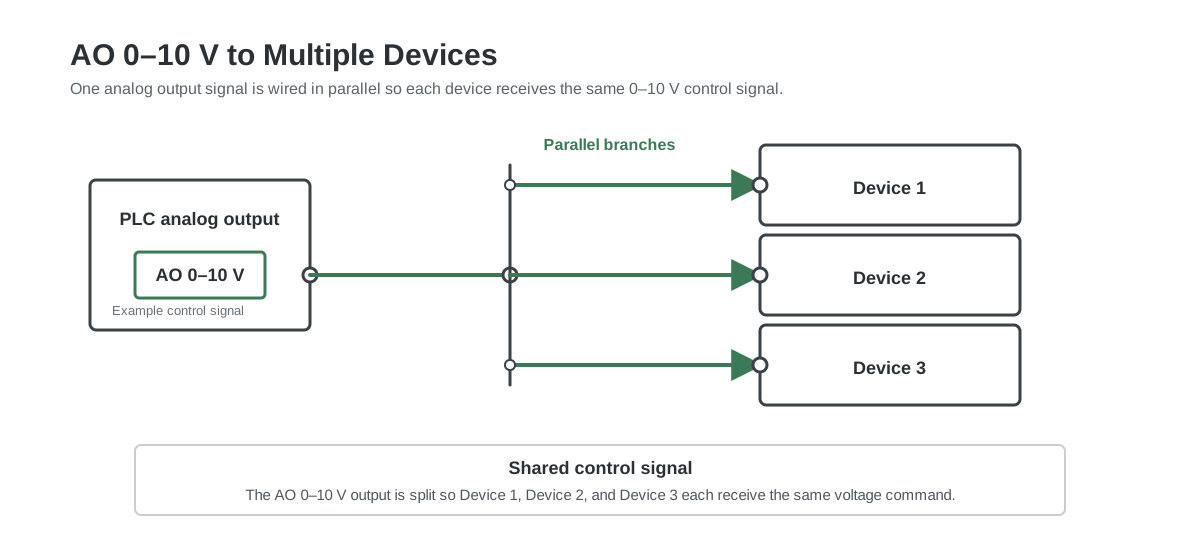
jokainen vastaanottava laite kuormittaa lähtöä.
Jos kokonaiskuormitus kasvaa liian suureksi, lähtöjännite voi muuttua epätarkaksi tai lähtö voi ylikuormittua.
Tämän vuoksi dokumentaatiossa ilmoitetaan arvoja kuten:
Pienin sallittu kuormaresistanssi
Suurin lähtövirta
Tuloimpedanssi
47. Pull-up ja pull-down vastukset
Digitaalisissa elektroniikkapiireissä käytetään joskus pull-up ja pull-down vastuksia määrittämään signaalille tunnettu tila silloin, kun ulkoinen laite ei aktiivisesti ohjaa sitä.
Pull-up-vastus vetää signaalin kohti positiivista jännitettä.
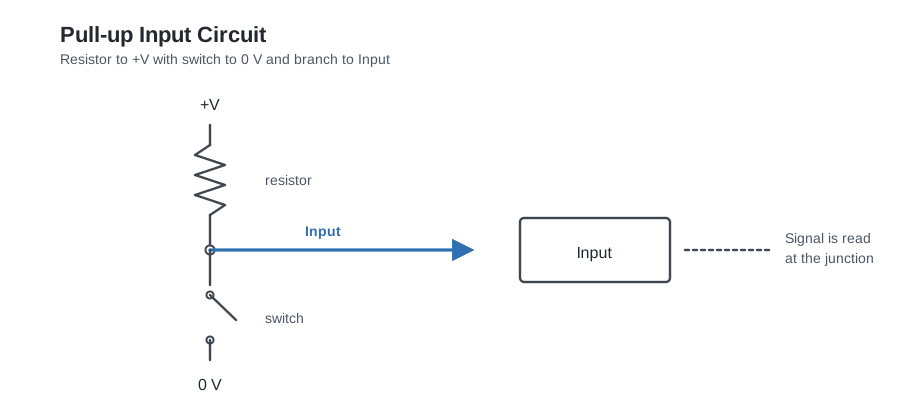
Kun kytkin on auki, vastus pitää tulon korkeassa tilassa.
Kun kytkin suljetaan, tulo vedetään kohti 0 V tasoa.
Pull-down toimii päinvastaisella periaatteella.
Kiinteistöautomaatioasentajan ei yleensä tarvitse suunnitella näitä piirejä, mutta periaatteen ymmärtäminen helpottaa esimerkiksi open collector -lähtöjen ja laitteiden sisäisten kytkentöjen ymmärtämistä.
48. Galvaaninen erotus
Galvaaninen erotus tarkoittaa sitä, että kaksi sähköpiiriä voi välittää tietoa toisilleen ilman suoraa johtavaa sähköistä yhteyttä.
Erotus voidaan toteuttaa esimerkiksi:
- Optoerottimella
- Muuntajalla
- Erotusvahvistimella
- Releellä
Galvaanisesta erotuksesta voi olla hyötyä esimerkiksi:
- Maapotentiaalierojen hallinnassa
- Sähköisten häiriöiden vähentämisessä
- Laitteiden suojaamisessa
- Eri järjestelmien erottamisessa
- Tahattomien virtareittien estämisessä
Dokumentaatiossa voi esimerkiksi lukea:
Galvanically isolated inputs
tai:
Channel to bus isolation
On kuitenkin tärkeää ymmärtää, mikä osa piiristä on erotettu mistäkin.
Esimerkiksi yksittäiset kanavat voivat olla erotettuja ohjaimen prosessorista, mutta kanavat voivat silti käyttää yhteistä COM-liitintä keskenään.
49. Maasilmukat
Maasilmukka voi syntyä, kun kaksi laitetta on yhdistetty sähköisesti useampaa kuin yhtä referenssi- tai maadoitusreittiä pitkin.
Esimerkiksi:
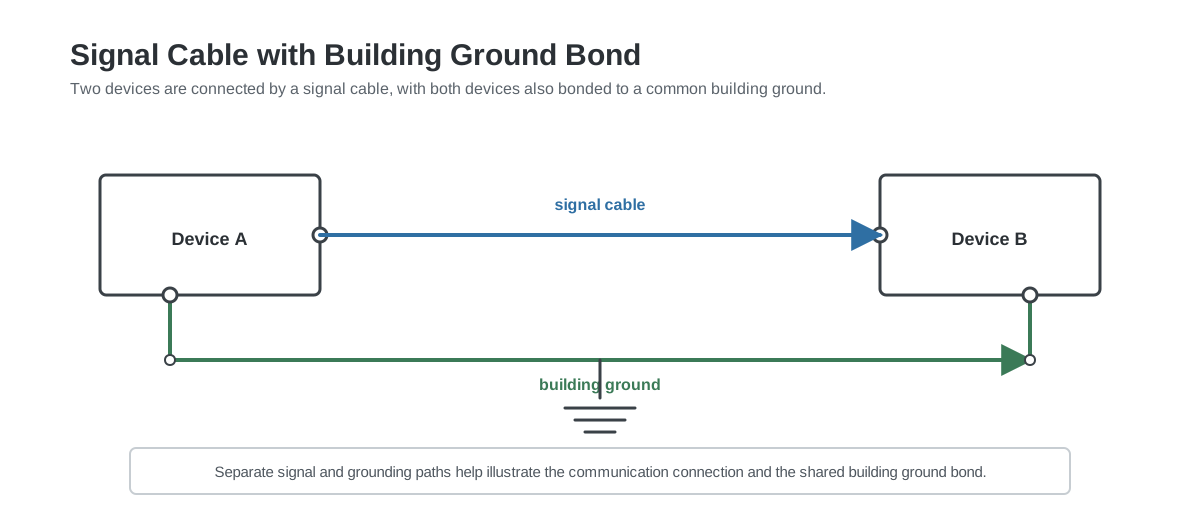
Jos kahden maadoituspisteen välillä on pieni potentiaaliero, johtimia pitkin voi kulkea ei-toivottua virtaa.
Tämä voi häiritä analogiamittauksia.
Mahdollisia oireita ovat:
- Lämpötilan mittaus muuttuu moottorin käynnistyessä
- Paineviesti heiluu
- 0–10 V mittaus näyttää väärää arvoa
- Signaalissa on jatkuvaa häiriötä
- Arvo muuttuu sen mukaan, mitkä laitteet ovat päällä
Hyvä järjestelmäsuunnittelu huomioi samanaikaisesti:
- Maadoituksen
- Signaalireferenssit
- Galvaanisen erotuksen
- Kaapelisuojat
- Kaapelireitit
50. Kaapelien suojaus
Analogiasignaalit voivat häiriintyä sähkömagneettisista häiriöistä.
Tyypillisiä häiriölähteitä ovat:
- Taajuusmuuttajat
- Moottorit
- Kontaktorit
- Suurvirtakaapelit
- Hakkuriteholähteet
- Radiolaitteet
Herkissä analogiasignaaleissa voidaan käyttää suojattua kaapelia.
Kaapelisuojan maadoitustapa riippuu järjestelmästä ja suunnitteluperiaatteesta.
Suojaa ei pidä automaattisesti kytkeä molemmista päistä maahan ilman, että järjestelmän maadoitusratkaisu tunnetaan.
Noudata aina automaatiosuunnitelmia sekä ohjaimen ja kenttälaitteen valmistajan ohjeita.
51. AC- ja DC-ohjausjännitteet
Kiinteistöautomaatiossa käytetään yleisesti esimerkiksi:
24 VAC
24 VDC
230 VAC
0–10 VDC
4–20 mA
Näitä ei voi käyttää keskenään vapaasti ristiin.
Esimerkiksi toimilaitteen 24 VAC käyttöjännite ei tarkoita, että sen 0–10 V ohjaustuloon syötettäisiin vaihtojännitettä.
Sama toimilaite voi käyttää yhtä aikaa:
24 VAC käyttöjännite
0–10 VDC ohjaussignaali
Jokaisen liittimen tehtävä on selvitettävä erikseen.
52. G, G0, 24 V, 0 V ja COM
LVI-laitteissa näkyy usein liitinmerkintöjä kuten:
G
G0
24V
0V
COM
M
GND
Yksi yleinen merkintätapa on:
G  = käyttöjännite
G0 = käyttöjännitteen yhteinen johdin
mutta valmistajien käytännöt vaihtelevat.
24 VAC toimilaitteessa G ja G0 voivat tarkoittaa vaihtojännitesyöttöä.
Toisessa laitteessa 24 V ja 0 V voivat tarkoittaa tasajännitesyöttöä.
Liittimen merkitystä ei pidä päätellä pelkän nimen perusteella.
53. Ohjaimen raakaarvot
Automaatio-ohjain muuntaa analogisen sähköisen signaalin sisäiseksi numeroarvoksi.
Esimerkiksi 0–10 V tulo voi jossakin I/O-moduulissa näkyä sisäisesti näin:
0      = 0 V
32767  = 10 V
Tällöin:
16384 ≈ 5 V
Ohjelma voi skaalata tämän edelleen:
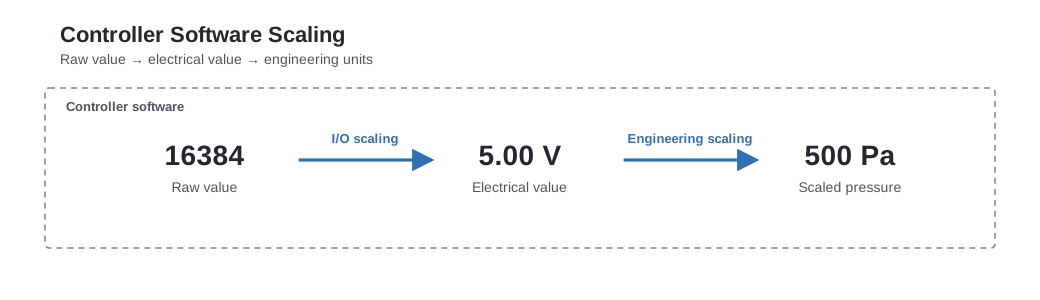
Tarkka raakaarvoalue riippuu I/O-laitteesta.
Mahdollisia alueita ovat esimerkiksi:
Alue:
0–1000
0–4095
0–10000
0–27648
0–32767
Periaate on kaikissa sama:
I/O-moduulin raakaarvo
       │
       ▼
Sähköinen suure
       │
       ▼
Fyysinen mittausarvo
54. Analogiamittauksen resoluutio
Analogiamuunnoksella on rajallinen resoluutio.
I/O-moduuli ei pysty esittämään ääretöntä määrää eri jännitearvoja, vaan mittausalue jaetaan tiettyyn määrään askelia.
Suurempi resoluutio mahdollistaa pienempien muutosten esittämisen.
Tavallisissa LVI-mittauksissa kokonaisuuden tarkkuuteen vaikuttavat kuitenkin myös:
- Anturin tarkkuus
- Lähettimen tarkkuus
- Kaapelointi
- Asennuspaikka
- Kalibrointi
- Sähköiset häiriöt
- I/O-moduulin tarkkuus
Pelkkä suuri bittimäärä ei siis tee mittauksesta automaattisesti tarkkaa.
55. Analogiasignaalin suodatus
Todelliset mittausarvot vaihtelevat lähes aina hieman.
Paineanturi voi esimerkiksi näyttää:
498 Pa
503 Pa
496 Pa
507 Pa
501 Pa
Ohjaimessa voidaan käyttää suodatusta mittausarvon rauhoittamiseen.
Esimerkiksi:
| Raaka-arvo | Suodatettu arvo |
|---|---|
| 498 Pa | 498 Pa |
| 503 Pa | 499 Pa |
| 496 Pa | 499 Pa |
| 507 Pa | 501 Pa |
| 501 Pa | 501 Pa |
Suodatus voi tehdä säädöstä vakaamman.
Liian voimakas suodatus tekee mittauksesta hitaan.
Sopiva suodatuksen määrä riippuu prosessista.
56. Anturivian tunnistaminen
Hyvä automaatio-ohjelma huomioi myös tilanteen, jossa mittaus ei enää ole luotettava.
Mahdollisia vikoja ovat:
- Johdinkatkos
- Oikosulku
- Anturin käyttöjännitteen puuttuminen
- Väärä signaalityyppi
- Mittausalueen ylitys
- Mittausalueen alitus
- Mittaus jää paikalleen
- Epäuskottava mittaustulos
Huonelämpötila-anturi voidaan esimerkiksi tulkita vialliseksi, jos se ilmoittaa:
-80 °C
tai:
180 °C
vaikka I/O-moduuli pystyisikin muodostamaan arvosta jonkin numeerisen tuloksen.
57. Johdinkatkoksen vaikutus eri signaaleihin
Eri signaalityypit käyttäytyvät eri tavalla johtimen katketessa.
Potentiaalivapaa kosketin
Johdinkatkos näyttää yleensä samalta kuin avoin kosketin. Avonainen kosketin ja poikennut johdinvoivat siis tuottaa täysin saman DI-tilan. Tämä on yksi syy siihen, miksi joissakin hälytyspiireissä käytetään normaalisti suljettua kosketinta.
Resistanssianturi
Anturijohdon katkeaminen aiheuttaa tavallisesti erittäin suuren mitatun resistanssin.
Ohjain voi tällöin ilmoittaa esimerkiksi:
Johdinkatkos
Anturivika
Mittausalueen ulkopuolella
0–10 V
Signaalijohtimen katketessa tulon käyttäytyminen riippuu I/O-moduulin elektroniikasta.
Mittaus voi:
- Pudota lähelle 0 V tasoa
- Jäädä kellumaan
- Muuttua epävakaaksi
4–20 mA
Virtasilmukan katketessa virta putoaa tavallisesti selvästi normaalin 4–20 mA alueen alapuolelle.
Tämän ansiosta johdinkatkos voidaan usein tunnistaa luotettavasti.
58. Oikosulun vaikutus
Myös oikosulun vaikutus riippuu signaalityypistä.
Resistanssianturissa hyvin pieni resistanssi:
Lähes 0 Ω
voi viitata oikosulkuun.
0–10 V signaalissa signaalijohdon oikosulku yhteiseen johtimeen voi tuottaa:
Noin 0 V
Jännitteellisessä digitaalipiirissä oikosulku voi puolestaan aiheuttaa:
- Sulakkeen palamisen
- Virtalähteen suojauksen laukeamisen
- Lähtökanavan suojauksen aktivoitumisen
- Laiterikon, jos suojaus on puutteellinen
59. Turvallinen toiminta vikatilanteessa
Automaatiossa käytetään usein englanninkielistä termiä fail safe.
Sillä tarkoitetaan sitä, että järjestelmälle on määritelty turvallinen tila esimerkiksi:
- Käyttöjännitteen kadotessa
- Ohjaussignaalin kadotessa
- Tiedonsiirron katketessa
- Ohjaimen vikaantuessa
Esimerkkejä turva-asennosta:
- Lämmitysventtiili sulkeutuu
- Jäähdytysventtiili sulkeutuu
- Ulkoilmapelti sulkeutuu
- Savunhallintapelti siirtyy määriteltyyn turva-asentoon
- Pumppu pysähtyy
- Hälytysrele vaihtaa tilaansa
Toimilaitteen turvatoiminto voidaan toteuttaa esimerkiksi:
- Jousipalautuksella
- Varastoidulla energialla
- Mekaanisella normaaliasennolla
- Ohjelmoitavalla signaalikatkoksen toiminnalla
Turva-asento määräytyy aina järjestelmän käyttötarkoituksen ja turvallisuusvaatimusten perusteella.
60. Fail open ja fail closed
Venttiili voidaan suunnitella siirtymään sähkökatkon aikana tiettyyn asentoon.
Fail closed
Sähkö katoaa
    │
    ▼
Venttiili sulkeutuu
Fail open
Sähkö katoaa
    │
    ▼
Venttiili avautuu
Suomeksi voidaan puhua esimerkiksi jännitteettömänä kiinni ja jännitteettömänä auki olevasta ratkaisusta.
Oikea toimintatapa riippuu sovelluksesta.
Esimerkiksi jäätymissuojauksen vaatimukset voivat edellyttää eri turva-asentoa kuin tavallinen huonelämpötilan säätö.
61. Ohjaus ja takaisinkytkentä ovat eri asioita
Kiinteistöautomaatiossa käytetään usein sekä ohjausta että erillistä tilatietoa.
Esimerkiksi:
DO = Puhaltimen käynnistys
DI = Puhaltimen käyntitieto
Nämä vastaavat eri kysymyksiin.
DO kertoo:
Antoiko automaatio puhaltimelle käynnistyskäskyn?

DI kertoo:
Käynnistyikö puhallin oikeasti?
Tämän avulla voidaan muodostaa esimerkiksi vikavalvonta:
Puhaltimen käynnistyskäsky PÄÄLLÄ
+
Ei käyntitietoa 10 sekunnin jälkeen
=
Puhallin ei käynnistynyt -hälytys
Samaa periaatetta käytetään pumpuissa:
Pumpun käynnistys DO
Pumpun käyntitieto DI
Pumpun hälytys DI
62. Käyntilupa, tilatieto, hälytys ja lukitus
Näitä termejä käytetään paljon automaatiosuunnitelmissa.
Käyntilupa
Ohjaus, joka sallii laitteen toiminnan.
Esimerkki:
Kattilan käyntilupa
Tilatieto
Tieto laitteen nykyisestä tilasta.
Esimerkki:
Kattila käy
Hälytys
Tieto poikkeavasta tai viallisesta tilanteesta.
Esimerkki:
Kattilan yhteishälytys
Lukitus eli interlock
Ehto, jonka perusteella laitteen toiminta sallitaan tai estetään.
Esimerkiksi:
Tuloilmapuhallin saa käynnistyä vain,
kun paloilmoitinjärjestelmän lukitus sallii käynnin.
Lukitus voidaan toteuttaa:
- Sähköisesti
- Ohjelmallisesti
- Molemmilla tavoilla
63. Esimerkki: pumpun I/O-pisteet
Tyypillisellä pumpulla voi olla:
| I/O | Signaali |
|---|---|
| DO1 | Pumpun käynnistys |
| DI1 | Pumpun käyntitieto |
| DI2 | Pumpun vika |
| AI1 | Paine-ero |
| AO1 | Nopeusohje |
Ohjaussekvenssi voi olla:
1. BMS aktivoi pumpun käynnistyslähdön.
2. Pumppu tai taajuusmuuttaja käynnistyy.
3. Pumpun käyntitieto aktivoituu.
4. BMS säätää nopeutta analogialähdöllä.
5. Paine-ero mitataan analogiatulolla.
6. Pumpun vikakosketin muodostaa tarvittaessa hälytyksen.
Tässä kaikki neljä I/O-tyyppiä toimivat yhdessä.
64. Esimerkki: ilmanvaihtokoneen I/O-pisteet
Yhdessä ilmanvaihtokoneessa voi olla kymmeniä I/O-pisteitä.
Digitaalitulot
Tuloilmapuhaltimen käyntitieto
Tuloilmapuhaltimen hälytys
Poistoilmapuhaltimen käyntitieto
Poistoilmapuhaltimen hälytys
Suodatinhälytys
Jäätymisvaaratermostaatti
Palohälytys
Pellin rajakytkin
Digitaalilähdöt
Tuloilmapuhaltimen käyntilupa
Poistoilmapuhaltimen käyntilupa
Pumpun käynnistys
Sähkölämmityksen tehoporras
Hälytysrele
Analogiatulot
Ulkolämpötila
Tuloilman lämpötila
Poistoilman lämpötila
Huonelämpötila
Tuloilmakanavan paine
Poistoilmakanavan paine
CO₂
Kosteus
Lämmitysventtiilin asentopalaute
Analogialähdöt
Lämmitysventtiili
Jäähdytysventtiili
Tuloilmapuhaltimen nopeus
Poistoilmapuhaltimen nopeus
Ulkoilmapelti
Palautusilmapelti
I/O-pisteet muodostavat fyysisen yhteyden automaatio-ohjelman ja todellisen LVI-järjestelmän välille.
65. Tyypillisiä rakennusautomaation signaaleja
| Laite | Tyypillinen signaali | I/O-tyyppi |
|---|---|---|
| Huonelämpötila-anturi | NTC10k | AI |
| Kanavalämpötila-anturi | PT1000 | AI |
| Painelähetin | 0–10 V | AI |
| Paine-erolähetin | 4–20 mA | AI |
| Suodattimen paine-erokytkin | Potentiaalivapaa kosketin | DI |
| Puhaltimen käyntirele | Potentiaalivapaa kosketin | DI |
| Puhaltimen vikarele | Potentiaalivapaa kosketin | DI |
| Pumpun käyntilupa | Relekosketin | DO |
| Lämmitysventtiili | 0–10 V | AO |
| Jäähdytysventtiili | 0–10 V | AO |
| Taajuusmuuttajan nopeusohje | 0–10 V | AO |
| Taajuusmuuttajan käyntikäsky | Potentiaalivapaa relekosketin | DO |
| Taajuusmuuttajan käyntitieto | Potentiaalivapaa relekosketin | DI |
| CO₂-lähetin | 0–10 V tai 4–20 mA | AI |
| Venttiilin asentopalaute | 0–10 V | AI |
| 3-pistetoimilaite | Avaa ja sulje | 2 × DO |
66. Digitaalitulon vianhaku
Oletetaan, että valvomossa näkyy:
Puhallin käy = EI
vaikka puhallin selvästi pyörii.
Vianhakua kannattaa tehdä järjestelmällisesti kentältä ohjelmistoon päin.
Vaihe 1: tarkista fyysinen laite
Varmista, että puhallin todella käy.
Vaihe 2: tarkista tilatiedon lähde
Tarkista vaihtaako taajuusmuuttajan, kontaktorin tai välireleen kosketin tilaansa.
Vaihe 3: tarkista kenttäkaapelointi
Tarkista johtimien jatkuvuus ja kytkennät.
Vaihe 4: tarkista signaali ohjaimella
Tarkista, että oikea sähköinen tila saapuu DI-liittimelle.
Vaihe 5: tarkista fyysisen tulon merkkivalo
Monissa ohjaimissa on kanavakohtainen LED.
Vaihe 6: tarkista ohjelmiston I/O-mäppäys
Varmista, että oikea fyysinen tulokanava on yhdistetty oikeaan ohjelmapisteeseen.
Vaihe 7: tarkista signaalin kääntö
Varmista, onko piste:
- Normaalisti avoin
- Normaalisti suljettu
- Suora
- Ohjelmallisesti käännetty
Kun signaalia seurataan järjestelmällisesti kentältä ohjelmaan, vian paikallistaminen helpottuu.
67. Digitaalilähdön vianhaku
Oletetaan, että:
BMS näyttää Pumpun käynnistys = PÄÄLLÄ
mutta pumppu ei käynnisty.
Käy koko ohjausketju läpi:
Ohjelman käsky
      │
      ▼
  Fyysinen DO
      │
      ▼
Relekosketin
      │
      ▼
Kenttäkaapelointi
      │
      ▼
Moottorilähtö tai taajuusmuuttaja
      │
      ▼
   Pumppu
Hyviä tarkistuskysymyksiä ovat:
- Onko ohjelmiston lähtö TRUE?
- Palaako fyysisen lähtökanavan LED?
- Vaihtaako rele tilaansa?
- Onko kentällä oikea jännite?
- Onko ulkoinen käyntilupapiiri kunnossa?
- Onko taajuusmuuttaja etäohjauksella?
- Estääkö jokin turvalukitus käynnistymisen?
- Onko laite käsiajolla?
- Onko moottorilähtö kunnossa?
68. Analogiatulon vianhaku
Oletetaan, että BMS näyttää:
Kanavapaine = 0 Pa
vaikka puhallin käy.
Seuraa mittausketjua:
Fyysinen prosessi
       │
       ▼
Anturi tai lähetin
       │
       ▼
Sähköinen signaali
       │
       ▼
   Ohjaimen AI
       │
       ▼
    Skaalaus
       │
       ▼
Ohjelmiston mittausarvo
0–10 V lähettimen tapauksessa
- Tarkista lähettimen käyttöjännite.
- Mittaa jännite signaalin ja signaalin yhteisen johtimen väliltä.
- Vertaa mitattua jännitettä odotettuun paineeseen.
- Tarkista analogiatulon signaalityyppi.
- Tarkista skaalaus.
- Tarkista mittayksikkö.
4–20 mA lähettimen tapauksessa
- Tarkista virtasilmukan syöttö.
- Mittaa silmukkavirta oikealla mittausmenetelmällä.
- Tarkista napaisuus.
- Tarkista I/O-kanavan asetukset.
- Tarkista skaalaus.
- Tarkista vikavalvonnan rajat.
69. Analogialähdön vianhaku
Oletetaan:
Venttiilin ohjaus = 50 %
mutta venttiili pysyy kiinni.
Seuraa signaalia:
Ohjelman AO = 50 %
        │
        ▼
Fyysinen analogialähtö
        │
        ▼
Noin 5 V, jos lähtö on 0–10 V
        │
        ▼
 Kenttäkaapelointi
        │
        ▼
Toimilaitteen ohjaustulo
        │
        ▼
Venttiilin fyysinen asento
Tarkista:
- Onko ohjelmiston ohjausarvo oikea?
- Onko AO-kanava määritelty 0–10 V tilaan?
- Tuottaako ohjain fyysisesti noin 5 V?
- Tuleeko sama jännite toimilaitteen liittimille asti?
- Onko toimilaitteella käyttöjännite?
- Onko toimilaite asetettu oikealle signaalityypille?
- Onko toimilaite käsiohjauksella?
- Onko toimilaite mekaanisesti kytketty venttiiliin?
- Onko toimintasuunnan asetus oikein?
70. Yleismittarin käyttö
Yleismittari on yksi tärkeimmistä rakennusautomaation käyttöönoton ja vianhaun työkaluista.
Sillä voidaan tilanteesta riippuen mitata:
- Jännitettä
- Resistanssia
- Virtaa
- Jatkuvuutta
Potentiaalivapaa kosketin
Turvallisesti erotetussa ja jännitteettömässä piirissä voidaan käyttää jatkuvuus- tai resistanssimittausta.
Tyypillisesti:
Kosketin auki   → erittäin suuri resistanssi
Kosketin kiinni → erittäin pieni resistanssi
0–10 V
Käytä DC-jännitemittausta.
Mittaa:
Signaali
suhteessa
signaalin yhteiseen johtimeen
Resistanssianturi
Anturi pitää tarvittaessa irrottaa tai erottaa ohjaimesta ennen resistanssin mittaamista.
Mittaa resistanssi anturin johtimien väliltä.
4–20 mA
Virran mittaaminen eroaa jännitteen mittaamisesta.
Yleismittari pitää kytkeä osaksi virtapiiriä, jolloin koko virtasilmukan virta kulkee mittarin kautta.
Virheellinen mittarikytkentä voi katkaista tai oikosulkea virtasilmukan, joten mittaus pitää tehdä huolellisesti.
71. Lähtöjen pakko-ohjaus käyttöönotossa
Monissa automaatiojärjestelmissä lähtö voidaan asettaa tilapäisesti käsiohjaukselle tai pakko-ohjaukseen.
Esimerkiksi analogialähdölle voidaan antaa:
AO = 0 %
AO = 50 %
AO = 100 %
Tällä voidaan testata esimerkiksi:
- Venttiilin liike
- Pellin liike
- Taajuusmuuttajan nopeus
- Pumpun käynnistyspiiri
- Releen toiminta
0–10 V analogialähdön hyvä perustesti on:
0 %   → noin 0 V
50 %  → noin 5 V
100 % → noin 10 V
Pakko-ohjauksia käytettäessä pitää aina huomioida fyysisen prosessin turvallisuus.
Odottamaton venttiilin, pellin, pumpun tai puhaltimen liike voi aiheuttaa vaaratilanteen tai laitevaurion.
Testauksen jälkeen pakko-ohjaus pitää poistaa ja piste palauttaa normaaliin automaattiohjaukseen.
72. Yleisiä I/O-kytkentävirheitä
Väärä yhteinen johdin
Signaalijohto on oikeassa paikassa, mutta referenssi tai COM on kytketty väärin.
Seurauksena voi olla:
Virheellinen tai epävakaa analogiamittaus
Väärä signaalityyppi
Ohjaimen tulo odottaa:
4–20 mA
mutta lähetin antaa:
0–10 V
Seurauksena:
Mittausarvo on väärä
Väärä anturikäyrä
Ohjain on määritelty yhdelle NTC10k-käyrälle, mutta asennettu anturi käyttää toista käyrää.
Seurauksena:
Lämpötila näyttää uskottavalta mutta on väärä
Relelähdön oletetaan syöttävän jännitettä
Potentiaalivapaa relelähtö vain kytkee ulkoista virtapiiriä.
Seurauksena:
Lähdön LED syttyy
mutta kenttälaite ei saa jännitettä
NO ja NC ovat väärin päin
Käytössä on eri kosketin kuin suunnittelussa on ajateltu.
Seurauksena:
Hälytys on aktiivinen normaalitilanteessa
PNP- ja NPN-kytkentä eivät sovi yhteen
Anturin lähtö ja ohjaimen tulo käyttävät keskenään yhteensopimatonta kytkentäperiaatetta.
Seurauksena:
Digitaalitulo ei vaihda tilaansa
Lähettimen käyttöjännite puuttuu
Signaalijohto on kytketty, mutta anturilla ei ole käyttöjännitettä.
Seurauksena voi olla:
0 V
0 mA
tai virheellinen mittaus
4–20 mA virtasilmukka ei sulkeudu
Virtapiiri ei muodosta ehjää silmukkaa.
Seurauksena:
Virtaa ei kulje
Analogialähtöä kuormitetaan liikaa
Samaan 0–10 V lähtöön on kytketty liian monta vastaanottavaa laitetta.
Seurauksena:
Lähtöjännite ei enää vastaa haluttua arvoa
73. I/O-pisteen käyttöönotto
Jokainen tärkeä I/O-piste kannattaa testata fyysiseltä kenttälaitteelta aina valvomon ohjelmistoon asti.
Digitaalitulo
1. Aktivoi kenttälaite fyysisesti.
2. Varmista koskettimen tai signaalin vaihtuminen.
3. Varmista ohjaimen fyysisen tulon vaihtuminen.
4. Varmista ohjelmistopisteen vaihtuminen.
5. Tarkista, että valvomoteksti vastaa todellista tilaa.
6. Testaa tarvittaessa hälytystoiminto.
Digitaalilähtö
1. Anna lähtökäsky.
2. Varmista fyysisen lähtökanavan aktivoituminen.
3. Tarkista relekosketin tai kenttäjännite.
4. Varmista kenttälaitteen toiminta.
5. Tarkista mahdollinen käynti- tai asentopalaute.
Analogiatulo
1. Tarkista fyysinen prosessiarvo.
2. Mittaa sähköinen signaali.
3. Vertaa signaalia ohjaimen lukemaan arvoon.
4. Tarkista skaalaus.
5. Tarkista mittayksikkö.
6. Tarkista järkevät minimi- ja maksimiarvot.
Analogialähtö
1. Pakota lähtö 0 % arvoon.
2. Mittaa sähköinen lähtösignaali.
3. Tarkista kenttälaitteen fyysinen asento.
4. Pakota lähtö 50 % arvoon.
5. Toista mittaus.
6. Pakota lähtö 100 % arvoon.
7. Varmista koko mekaaninen liikealue.
8. Palauta piste automaattiohjaukseen.
74. I/O-pisteiden nimeäminen
Selkeät pisteiden nimet helpottavat ohjelmointia, käyttöönottoa ja ylläpitoa.
Hyvä nimi kertoo sekä laitteen että signaalin.
Esimerkiksi:
IV01_TuloPuhallin_Kay
IV01_TuloPuhallin_Halytys
IV01_TuloPuhallin_Kaynnistys
IV01_TuloPuhallin_Nopeus
IV01_Tuloilma_Lampotila
IV01_Tuloilma_Paine
IV01_LammitysVenttiili_Ohjaus
IV01_LammitysVenttiili_Palaute
Vältä liian yleisiä nimiä kuten:
Input1
Output3
SensorA
Relay2
Hyvin nimetyt pisteet säästävät huomattavasti aikaa myöhemmässä vianhaussa.
75. I/O-luettelo
Hyvä I/O-luettelo sisältää tavallisesti esimerkiksi seuraavia tietoja:
| Kenttä | Esimerkki |
|---|---|
| Pisteen nimi | IV01 Tuloilman lämpötila |
| I/O-tyyppi | AI |
| Signaalityyppi | PT1000 |
| Ohjain | IV01 automaatio-ohjain |
| Liitin | AI3 |
| Yksikkö | °C |
| Minimi | -40 |
| Maksimi | 100 |
| Hälytysrajat | -20 / 60 |
| Kuvaus | Tuloilman lämpötila-anturi |
Digitaalipisteellä tiedot voivat olla esimerkiksi:
| Kenttä | Esimerkki |
|---|---|
| Pisteen nimi | IV01 Tuloilmapuhallin käy |
| I/O-tyyppi | DI |
| Signaali | Potentiaalivapaa kosketin |
| Kosketintyyppi | NO |
| Ohjain | IV01 automaatio-ohjain |
| Liitin | DI2 |
| Normaalitila | POIS |
| Aktiivinen tila | KÄY |
Hyvä dokumentointi säästää huomattavasti aikaa asennuksessa, käyttöönotossa ja myöhemmässä ylläpidossa.
76. Eri signaalityyppien käyttökohteet
Eri signaalityypeillä on omat vahvuutensa.
Potentiaalivapaa kosketin
Sopii hyvin:
- Tilatietoon
- Hälytykseen
- Käyntilupaan
- Lukitukseen
Hyviä puolia:
- Yksinkertainen
- Helppo ymmärtää
- Helppo mitata
- Yleinen lähes kaikissa laitejärjestelmissä
0–10 V
Sopii hyvin:
- LVI-toimilaitteisiin
- Lyhyille ja keskipitkille analogiasignaalikaapeleille
- Paine-, CO₂- ja kosteuslähettimille
Hyviä puolia:
- Helppo mitata yleismittarilla
- Erittäin yleinen kiinteistöautomaatiossa
- Helppo skaalata
4–20 mA
Sopii hyvin:
- Teollisuuslähettimille
- Pitkille kaapeloinneille
- Sähköisesti häiriöllisiin ympäristöihin
- Sovelluksiin, joissa johdinkatkoksen tunnistus on hyödyllinen
Hyviä puolia:
- Elävä nolla
- Kaapelien jännitehäviö vaikuttaa vähemmän itse mittausarvoon kuin jännitesignaalissa
- Hyvä häiriönsietokyky oikein toteutettuna
Resistanssianturi
Sopii hyvin:
- Lämpötilan mittaukseen
Hyviä puolia:
- Yksinkertainen
- Usein edullinen
- Erillistä lähetintä ei yleensä tarvita
77. I/O-pikatarkistus
DI
Suunta:      Kentältä ohjaimelle
Tieto:       Kaksitilainen
Esimerkkejä: Käynti, hälytys, läsnäolo
Signaaleja:  Potentiaalivapaa kosketin, 24 VDC, PNP, NPN
DO
Suunta:      Ohjaimelta kentälle
Tieto:       Kaksitilainen
Esimerkkejä: Käynnistys, pysäytys, käyntilupa
Toteutuksia: Rele, transistori, triac
AI
Suunta:      Kentältä ohjaimelle
Tieto:       Jatkuva suure
Esimerkkejä: Lämpötila, paine, CO₂
Signaaleja:  Resistanssi, 0–10 V, 4–20 mA
AO
Suunta:      Ohjaimelta kentälle
Tieto:       Jatkuva suure
Esimerkkejä: Venttiili, pelti, taajuusmuuttajan nopeus
Signaaleja:  0–10 V, 2–10 V, 4–20 mA
78. rakennusautomaation I/O-sanasto
| Termi | Merkitys |
|---|---|
| DI | Digitaalitulo |
| DO | Digitaalilähtö |
| AI | Analogiatulo |
| AO | Analogialähtö |
| Dry contact | Potentiaalivapaa kosketin |
| Potential free | Potentiaalivapaa |
| Volt free | Jännitteetön tai potentiaalivapaa kosketin |
| Wet contact | Jännitteellinen digitaalinen signaali |
| NO | Normaalisti avoin |
| NC | Normaalisti suljettu |
| COM | Yhteinen sähköinen liitäntä |
| Relay | Rele |
| PNP | Tavallisesti virtaa syöttävä eli plus-kytkevä transistorilähtö |
| NPN | Tavallisesti virtaa nielävä eli miinus-kytkevä transistorilähtö |
| Sourcing | Virran syöttäminen piiriin |
| Sinking | Virran paluureitin muodostaminen |
| 0–10 V | Yleinen analoginen jänniteviesti |
| 2–10 V | Analoginen jänniteviesti, jossa mittausalue alkaa 2 voltista |
| 4–20 mA | Yleinen analoginen virtaviesti |
| Live zero | Mittausalueen nollataso, joka on sähköisesti nollaa suurempi |
| NTC | Negatiivisen lämpötilakertoimen termistori |
| PT1000 | Platina vastuslämpötila-anturi |
| Loop powered | Silmukkasyötetty |
| Galvanic isolation | Galvaaninen erotus |
| Floating control | 3-pisteohjaus |
| PWM | Pulssinleveysmodulaatio |
| Feedback | Takaisinkytkentä tai palaute |
| Enable | Käyntilupa |
| Interlock | Lukitusehto |
| Fail safe | Ennalta määritelty turvallinen toiminta vikatilanteessa |
| Fail open | Vikatilanteessa auki |
| Fail closed | Vikatilanteessa kiinni |
79. Näin lähestyt tuntematonta I/O-pistettä
Kun vastaan tulee tuntematon I/O-liitäntä, käy nämä kysymykset järjestyksessä läpi.
1. Onko kyseessä tulo vai lähtö?
Kenttä → Ohjain = Tulo
Ohjain → Kenttä = Lähtö
2. Onko signaali digitaalinen vai analoginen?
Kaksi tilaa       = Digitaalinen
Jatkuva suure     = Analoginen
3. Mikä sähköinen signaali on käytössä?
Esimerkiksi:
Potentiaalivapaa kosketin
24 VDC
24 VAC
0–10 V
2–10 V
4–20 mA
NTC10k
PT1000
4. Kuka syöttää jännitteen tai virran?
Selvitä, tuleeko energia:
Automaatio-ohjaimelta
Kenttälaitteelta
Erilliseltä virtalähteeltä
Virtasilmukasta
5. Mikä on signaalin yhteinen referenssi?
Selvitä esimerkiksi:
COM
0 V
G0
Signal -
ja tarkista, miten se on sähköisesti yhdistetty.
6. Mitä sähköinen signaali tarkoittaa?
Esimerkiksi:
Kosketin kiinni = Puhallin käy
tai:
4 mA  = 0 Pa
20 mA = 1000 Pa
7. Mitä tapahtuu vikatilanteessa?
Pohdi ainakin:
Johdinkatkos
Oikosulku
Käyttöjännitteen menetys
Anturivika
Ohjaussignaalin menetys
Kun nämä seitsemän kysymystä pystyy vastaamaan, suurin osa rakennusautomaation I/O-kytkennöistä muuttuu huomattavasti helpommaksi ymmärtää.
80. Yhteenveto
Rakennusautomaation neljä perus-I/O-tyyppiä ovat lopulta hyvin yksinkertaisia:
DI = digitaalinen tieto kentältä ohjaimelle
DO = digitaalinen käsky ohjaimelta kentälle
AI = analoginen mittaus kentältä ohjaimelle
AO = analoginen ohjaus ohjaimelta kentälle
Varsinainen monimutkaisuus syntyy siitä, millä sähköisellä tavalla tieto siirretään.
Digitaalituloon voidaan kytkeä esimerkiksi:
- Potentiaalivapaa kosketin
- 24 VDC signaali
- PNP-lähtö
- NPN-lähtö
Digitaalilähtö voidaan toteuttaa esimerkiksi:
- Releellä
- Transistorilla
- Triacilla
Analogiatulo voi mitata esimerkiksi:
- NTC-anturia
- PT1000-anturia
- 0–10 V lähetintä
- 4–20 mA virtaviestiä
Analogialähtö voi ohjata esimerkiksi:
- Venttiiliä
- Peltiä
- Taajuusmuuttajaa
- Lämmityssäädintä
signaalilla kuten:
0–10 V
2–10 V
4–20 mA
Kun ymmärrät eron loogisen I/O-tyypin, sähköisen signaalin ja fyysisen kenttälaitteen välillä, automaatiokaavioiden lukeminen, käyttöönotto ja vianhaku muuttuvat huomattavasti järjestelmällisemmiksi.
Hyvä peruskysymys on aina:
Mistä signaali tulee?
Mihin se menee?
Mikä sähköinen signaali on käytössä?
Mikä on signaalin referenssi?
Mitä arvo tarkoittaa?
Mitä tapahtuu vikatilanteessa?
Näillä kysymyksillä pääsee pitkälle lähes jokaisen rakennusautomaatio I/O-pisteen kanssa.